Oorlog eindigt vaak niet op het moment dat de laatste gevechten stoppen. Onder het wateroppervlak kunnen de gevolgen nog jarenlang zichtbaar én gevaarlijk aanwezig blijven. Zeemijnen, niet-ontplofte explosieven, beschadigde bruggen, kades, havens en onderwaterconstructies vormen een bedreiging voor de veiligheid, economie en wederopbouw van getroffen gebieden. Juist in deze fase spelen onderwaterdrones een steeds belangrijkere rol.
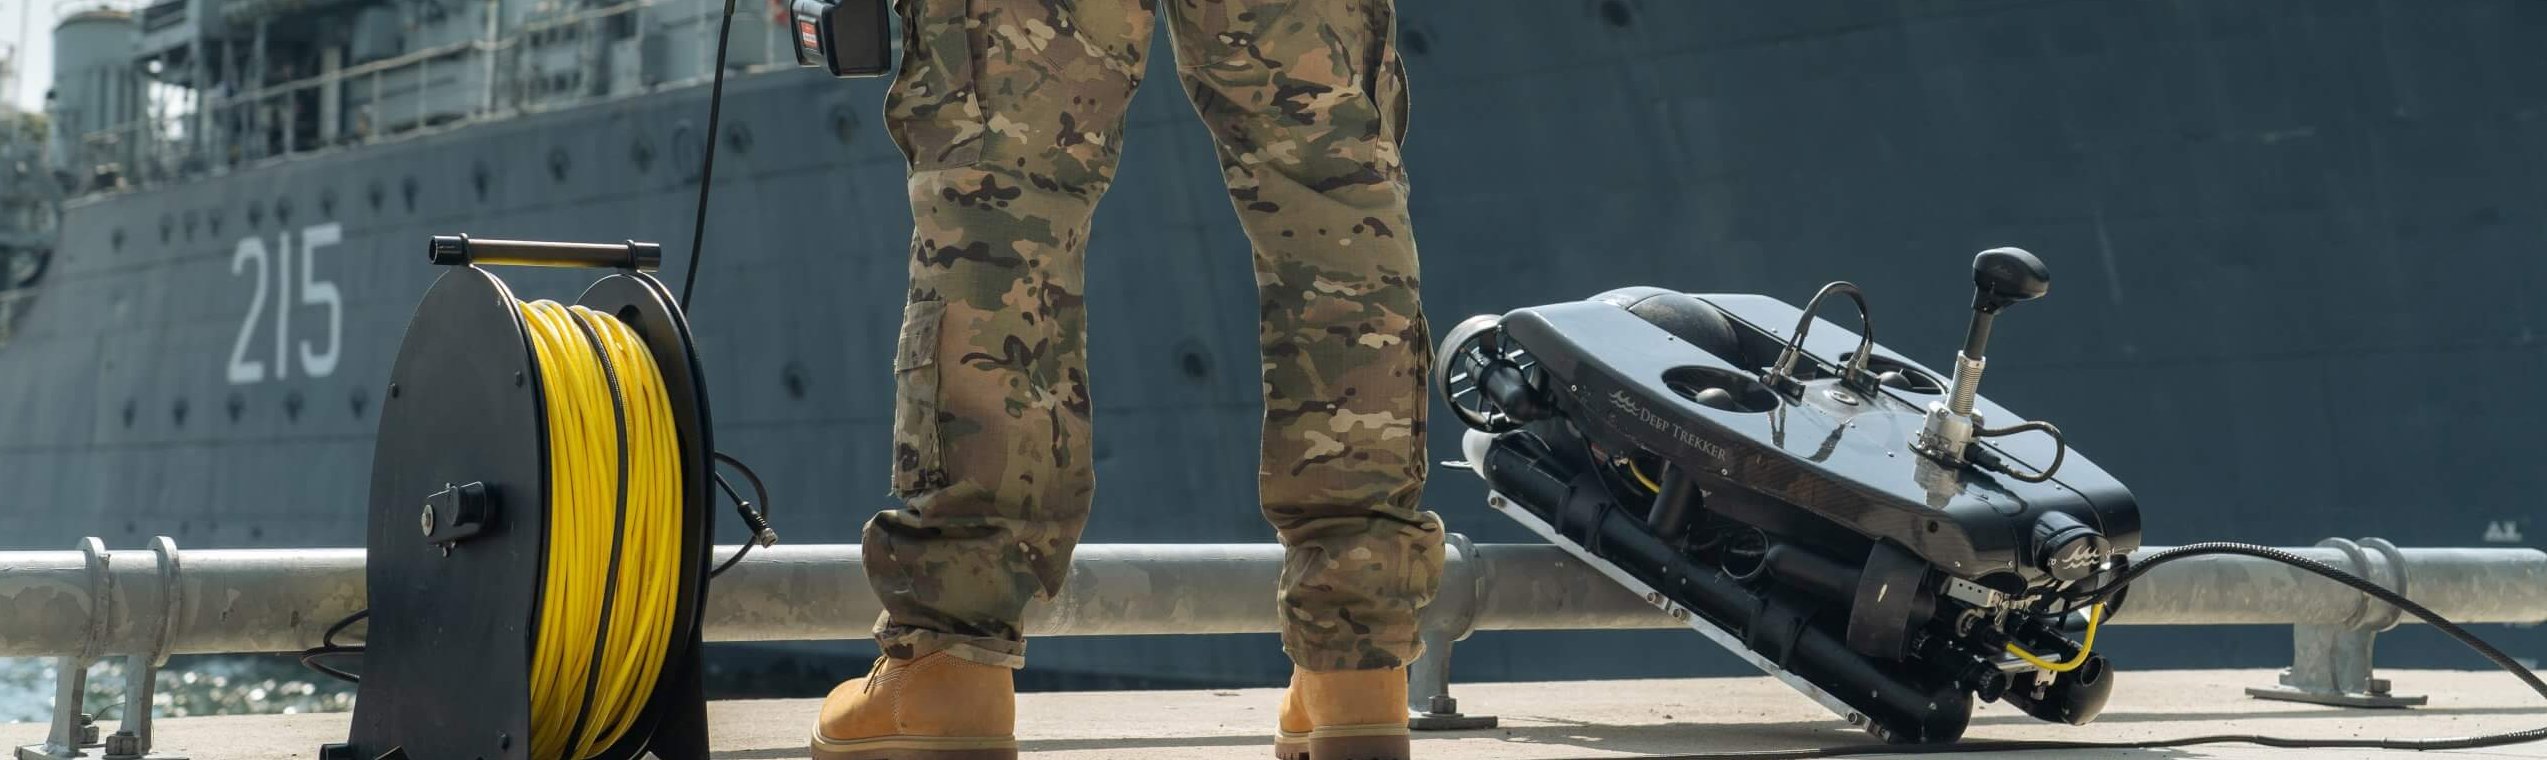
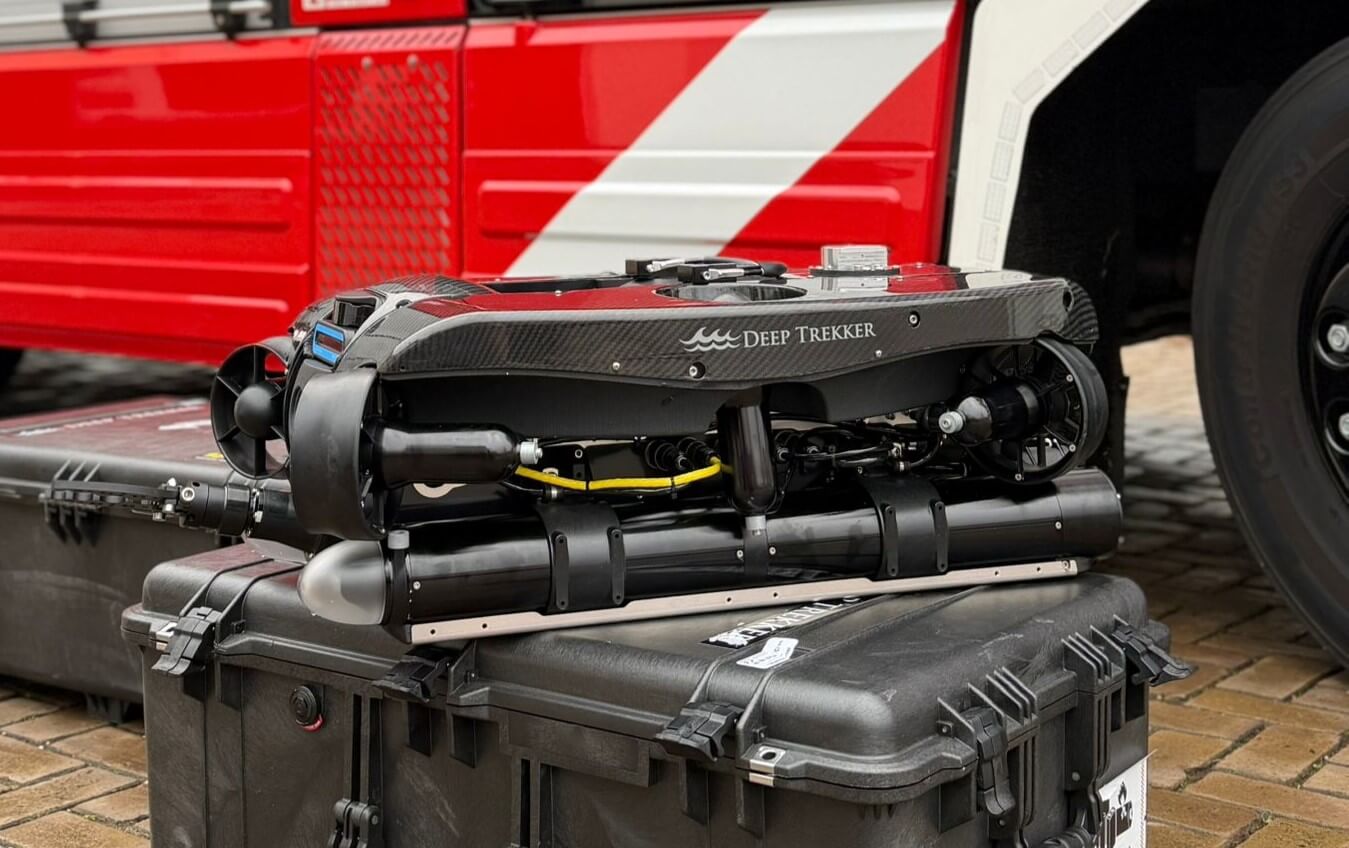
Bij H2O Drones zien we hoe moderne ROV’s (Remotely Operated Vehicles) uitgroeien tot onmisbare hulpmiddelen voor organisaties die verantwoordelijk zijn voor veiligheid, infrastructuur en herstelwerkzaamheden. Dankzij geavanceerde sonar-, camera- en inspectietechnologie kunnen gebieden worden onderzocht zonder dat duikers of explosievenexperts onnodige risico’s hoeven te nemen.
Het verborgen gevaar onderwater Tijdens vrijwel ieder maritiem conflict worden zeemijnen en andere explosieven ingezet om havens, kustgebieden en belangrijke vaarwegen af te sluiten. Hoewel een deel van deze munitie tijdens een conflict tot ontploffing komt, blijft een aanzienlijk aantal explosieven achter op de bodem van zeeën, rivieren en havens. Sommige van deze objecten liggen er zelfs tientallen jaren later nog. Volgens Deep Trekker, onze partner in ROV’s, bevinden zich wereldwijd nog altijd grote aantallen niet-ontplofte maritieme explosieven in wateren die tijdens historische conflicten zijn gebruikt.
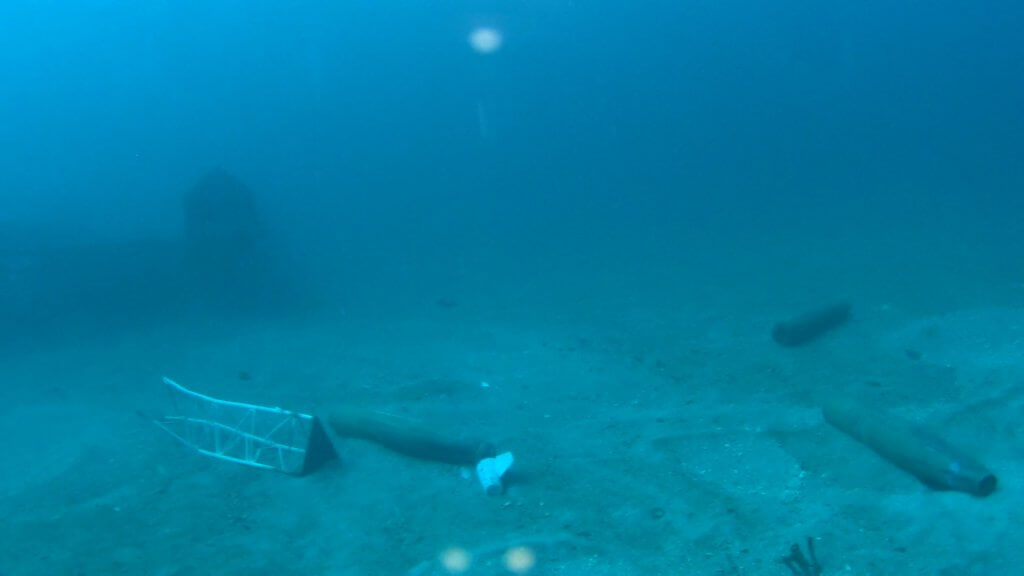
Militaire bodemvreemde materialen, opgespoord met een ROV
Voordat een haven weer volledig operationeel kan worden, scheepvaart veilig kan terugkeren of herstelwerkzaamheden kunnen beginnen, moeten deze risico’s eerst in kaart worden gebracht. Traditioneel betekende dit dat gespecialiseerde duikers onderzoek moesten uitvoeren in potentieel gevaarlijke gebieden. Dat is niet alleen tijdrovend, maar brengt ook aanzienlijke veiligheidsrisico’s met zich mee.
Eerst de drone, dan de specialist Net als bij search & rescue-operaties geldt ook bij ontmijningswerkzaamheden dat informatie cruciaal is. Hoe beter de situatie vooraf in beeld wordt gebracht, hoe veiliger de operatie verloopt.
Onderwaterdrones maken het mogelijk om verdachte objecten eerst op afstand te inspecteren. Operators kunnen met behulp van hoge resolutiecamera’s en imaging sonar een object benaderen, classificeren en documenteren zonder dat direct mensen het water in hoeven. Hierdoor ontstaat een duidelijk beeld van de situatie voordat explosievenopruimingsdiensten of militaire EOD-teams (Explosive Ordnance Disposal) verdere stappen ondernemen.
Deep Trekker beschrijft hoe moderne ROV-systemen worden ingezet voor het opsporen, identificeren en opnieuw lokaliseren van mijnachtige objecten op de zeebodem. Daarbij blijken realtime videobeelden en sonarinformatie van grote waarde bij het verminderen van onzekerheden tijdens inspecties.
Het resultaat is een operatie waarbij minder mensen direct worden blootgesteld aan risico’s en waarbij beslissingen gebaseerd zijn op actuele en betrouwbare informatie.
Sonar maakt onzichtbare dreigingen zichtbaar Een van de grootste uitdagingen bij ontmijning is het beperkte zicht onderwater. Havens, riviermondingen en kustwateren bevatten vaak veel zwevende sedimenten waardoor traditionele camera’s slechts beperkt bruikbaar zijn.
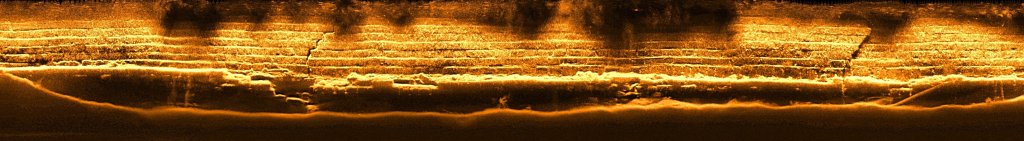
Daarom vormt sonar een essentieel onderdeel van professionele onderwaterdrones. Sonar werkt met geluidsgolven en kan objecten detecteren die voor het menselijk oog volledig onzichtbaar zijn. Hierdoor kunnen operators de bodem systematisch scannen en afwijkingen identificeren die nader onderzocht moeten worden. H2O Drones maakt hiervan een optimalisatie, zodat infrastructuur duidelijk zien is en bodemvreemde materialen makkelijk zichtbaar zijn.
Een kade waarvan de schade zichtbaar is dankzij sonar
Een sluisinspectie met 4K-lowlight camera
Moderne Deep Trekker-systemen combineren sonar met videobeelden, waardoor operators zowel een akoestisch als visueel beeld van de omgeving krijgen. Dat vergroot de kans op een correcte identificatie en maakt het eenvoudiger om onderscheid te maken tussen bijvoorbeeld een stuk puin en een potentieel explosief object.
Na de oorlog begint de wederopbouw Wanneer explosieven zijn verwijderd, volgt vaak een volgende uitdaging: het beoordelen van beschadigde infrastructuur.
Bruggen, kademuren, sluizen, havens en onderwaterfunderingen kunnen tijdens een conflict aanzienlijke schade oplopen. Die schade bevindt zich vaak juist op locaties die moeilijk bereikbaar zijn voor inspecteurs. Tegelijkertijd is snelle beoordeling noodzakelijk om transport, logistiek en economische activiteiten weer op gang te brengen.
Hier bieden onderwaterdrones opnieuw een belangrijk voordeel. In plaats van direct duikers in te zetten, kunnen inspecties snel en veilig vanaf de waterkant of vanaf een vaartuig worden uitgevoerd. Dankzij hoogwaardige camera’s, krachtige verlichting en geavanceerde navigatiesystemen kunnen constructies gedetailleerd worden onderzocht zonder dat de infrastructuur buiten gebruik hoeft te worden gesteld.
Gedetailleerde inspecties voor betere besluitvorming Bij herstelprojecten draait alles om betrouwbare data. Ingenieurs en assetmanagers willen exact weten waar beschadigingen zich bevinden en hoe ernstig deze zijn voordat herstelwerkzaamheden worden uitgevoerd.
Deep Trekker heeft zijn systemen daarom ontwikkeld voor het verzamelen van hoogwaardige inspectiedata. Moderne ROV’s kunnen onderwaterconstructies niet alleen filmen, maar ook vastleggen voor 3D-modellering en fotogrammetrie. Hierdoor ontstaat een digitaal model van een constructie waarin slijtage, scheuren, corrosie of impacts zichtbaar worden gemaakt.
Voor organisaties die verantwoordelijk zijn voor de wederopbouw van havens, bruggen of defensiegerelateerde infrastructuur betekent dit dat inspecties nauwkeuriger kunnen worden uitgevoerd en reparaties beter kunnen worden gepland.
Veiligheid blijft de belangrijkste winst Hoewel de technologische mogelijkheden indrukwekkend zijn, blijft veiligheid de belangrijkste reden om onderwaterdrones in te zetten. Zowel bij ontmijningsoperaties als bij inspecties van beschadigde infrastructuur geldt dat iedere taak die op afstand uitgevoerd kan worden, een vermindering van risico voor personeel betekent.
Deep Trekker benadrukt dat ROV’s juist in uitdagende en potentieel gevaarlijke omgevingen zijn ontwikkeld om professionals te ondersteunen bij inspectie-, beveiligings- en verkenningsmissies. Dankzij hun manoeuvreerbaarheid, realtime beeldvorming en snelle inzetbaarheid kunnen cruciale beslissingen worden genomen zonder dat mensen direct aan gevaar worden blootgesteld.
Een technologie die verder gaat dan inspectie De inzet van onderwaterdrones bij ontmijning en wederopbouw laat zien hoe breed de mogelijkheden van deze technologie inmiddels zijn geworden. Waar ROV’s ooit vooral werden gezien als hulpmiddelen voor inspecties, ontwikkelen zij zich steeds meer tot essentiële systemen voor veiligheid, defensie en hersteloperaties.
Bij H2O Drones geloven we dat onderwaterrobots een belangrijke bijdrage leveren aan een veiligere wereld. Of het nu gaat om het lokaliseren van explosieven op de zeebodem, het inspecteren van beschadigde havens of het beoordelen van kritieke infrastructuur na een conflict, de kracht van een onderwaterdrone zit uiteindelijk in één simpel principe: eerst inzicht creëren, zodat mensen veiliger en beter geïnformeerd hun werk kunnen doen.
Wanneer de melding binnenkomt dat iemand te water is geraakt, begint een race tegen de klok. Hulpdiensten moeten snel handelen, maar tegelijk ook veilig werken. Onderwater zijn de omstandigheden vaak verre van ideaal. Het zicht is beperkt, de stroming kan verraderlijk zijn en de omgeving is meestal onbekend. Juist daarom kiezen steeds meer veiligheidsregio’s ervoor om een onderwaterdrone in te zetten als ondersteuning van hun duikteams en Search & Rescue-missies.
De realiteit van een zoekactie onderwater
Voor buitenstaanders lijkt search & rescue onderwater soms relatief eenvoudig: een duiker gaat het water in en begint te zoeken. In de praktijk is dat echter een van de meest uitdagende disciplines binnen de hulpverlening. In veel Nederlandse wateren is het zicht onderwater vaak niet meer dan één tot twee meter. Duikers moeten daardoor grotendeels vertrouwen op hun training, ervaring en gevoel.
Dat brengt risico’s met zich mee. Onderwater kunnen zich obstakels bevinden zoals kabels, takken, wrakdelen, steigers of andere constructies waarin een duiker verstrikt kan raken. Bovendien weten hulpverleners vooraf lang niet altijd hoe de situatie er onder de oppervlakte uitziet. Iedere inzet begint daardoor met een bepaalde mate van onzekerheid.
Binnen de brandweer geldt daarom een belangrijk uitgangspunt: risico’s zoveel mogelijk beperken zonder de kwaliteit van de hulpverlening uit het oog te verliezen. Technologie kan daarin een belangrijke rol spelen.
Eerst kijken, dan duiken
Bij H2O Drones zien we een onderwaterdrone niet als vervanger van een brandweerduiker bij search & rescue, maar als een extra paar ogen onderwater. Waar een duiker direct wordt blootgesteld aan de omstandigheden, kan een ROV (Remotely Operated Vehicle) eerst de omgeving verkennen zonder dat er mensen risico lopen.
Bij een search & rescue-missie heeft de ROV de locatie gevonden en begeleid de duiker hier naar toe
Dat geeft incidentcommandanten en duikcoördinatoren waardevolle informatie. Nog voordat een duiker het water betreedt, kan worden vastgesteld hoe het zoekgebied eruitziet, welke obstakels aanwezig zijn en waar mogelijke aandachtspunten zich bevinden. Hierdoor kunnen duikers veel gerichter worden ingezet en neemt de veiligheid van de operatie aanzienlijk toe.
Juist bij search & rescue, waarbij snelheid cruciaal is, kan deze werkwijze veel tijd besparen. Er hoeft minder op basis van aannames gewerkt te worden en de kans op verrassingen onder water wordt kleiner.
Sonar ziet waar mensen niets kunnen zien
De echte kracht van moderne onderwaterdrones zit niet alleen in de camera, maar vooral in de sonar. Waar camera’s afhankelijk zijn van zicht en verlichting, gebruikt sonar geluidsgolven om objecten en structuren zichtbaar te maken. Daardoor blijft het systeem effectief functioneren in donker, troebel of modderig water.
Deep Trekker Inc., producent van de onderwaterdrones die H2O Drones levert, beschrijft sonar-gebaseerde ROV’s als een van de meest waardevolle hulpmiddelen voor zoek- en bergingsoperaties in slecht zicht. In situaties waarin een duiker nauwelijks zijn eigen hand kan zien, kan sonar alsnog een helder beeld geven van wat zich tientallen meters verderop bevindt.
Mensen zijn op sonar onderwater goed zichtbaar ongeacht de waterkwaliteit
Dat maakt het mogelijk om sneller potentiële locaties van slachtoffers of objecten te identificeren. In veel gevallen hoeft een duikteam daardoor niet langer een groot gebied systematisch af te zoeken, maar kan de inzet worden geconcentreerd op een veel kleinere en beter afgebakende zone.
Veiligheidsregio Rotterdam-Rijnmond als voorloper Een van de eerste veiligheidsregio’s in Nederland die de voordelen van onderwaterdrones omarmde, was Veiligheidsregio Rotterdam-Rijnmond. Tijdens een demonstratie van H2O Drones werd duidelijk hoe een Deep Trekker REVOLUTION ROV de werkzaamheden van brandweerduikers kan ondersteunen tijdens zoekacties naar personen die te water zijn geraakt.
Projectleider Rick Koedoot, die betrokken was bij het aanschaftraject, benadrukte destijds dat het doel niet was om duikers te vervangen. De technologie werd juist aangeschaft om hen veiliger te laten werken. Volgens Koedoot blijft duiken een risicovolle taak en moet alles worden gedaan om die risico’s te beperken. De onderwaterdrone helpt daarbij door vooraf inzicht te geven in de omstandigheden onderwater. Die ontwikkeling sluit goed aan bij de bredere digitalisering binnen de brandweer.
Zuid-Holland Zuid kiest eveneens voor innovatie Ook Veiligheidsregio Zuid-Holland Zuid zag de meerwaarde van onderwaterdrones voor haar brandweerduikteams. De regio investeerde in een Deep Trekker REVOLUTION ROV met als belangrijkste doel het vergroten van de veiligheid tijdens zoekacties naar drenkelingen en gezonken objecten.
Binnen deze veiligheidsregio spelen watergebonden incidenten een belangrijke rol. Het werkgebied omvat meerdere grote rivieren, intensief gebruikte vaarwegen en uitgestrekte watergebieden. Dat maakt een snelle en veilige inzet van zoekcapaciteit extra belangrijk.
Door eerst een onderwaterdrone met sonar in te zetten, krijgt het team sneller inzicht in de situatie. Hierdoor kunnen duikers beter voorbereid aan hun opdracht beginnen en neemt de efficiëntie van de totale operatie toe.
Technologie die levens kan redden De rol van onderwaterdrones binnen Search & Rescue zal de komende jaren alleen maar verder groeien. Moderne systemen van Deep Trekker combineren de nieuwste camera’s met de nieuwste sonar, waardoor operators zelfs onder moeilijke omstandigheden een gedetailleerd beeld van de onderwateromgeving kunnen opbouwen.
Voor hulpdiensten betekent dit vooral dat beslissingen kunnen worden genomen op basis van actuele informatie in plaats van aannames. Dat verhoogt niet alleen de kans op een succesvolle zoekactie, maar verkleint ook de risico’s voor de mensen die dagelijks hun eigen veiligheid op het spel zetten om anderen te helpen.
Bij H2O Drones geloven we dat innovatie pas echt waarde krijgt wanneer zij mensen ondersteunt in cruciale situaties. De ervaringen van Veiligheidsregio Rotterdam-Rijnmond en Veiligheidsregio Zuid-Holland Zuid laten zien dat onderwaterdrones inmiddels veel meer zijn dan een technologische innovatie. Ze zijn uitgegroeid tot een waardevol hulpmiddel waarmee brandweerduikers sneller, effectiever en vooral veiliger hun werk kunnen uitvoeren.
Als je in de scheepvaart werkt of eigenaar bent van een schip (of het nu een sleepboot of een enorm vrachtschip is), kan het regelmatig uitvoeren van rompinspecties een manier zijn om schade en slijtage aan je schip te voorkomen. Het uitvoeren van een rompinspectie op je vaartuig kan inzicht geven in de vraag of de structuur van het schip is aangetast, of de verflaag nog in goede staat is en of de romp vrij is van zeepokken en ander zeeleven. Visuele rompinspecties stellen je simpelweg gerust dat het schip geen onzichtbare problemen heeft.
Rompinspecties zijn belangrijk, maar voer je deze uit?
Droogdokbeurten en andere maatregelen worden gebruikt in de scheepvaart en in jachthavens. Procedures die zijn opgesteld door regelgevende instanties en bedrijven zijn belangrijk om ervoor te zorgen dat vaartuigen correct functioneren. Soms kan het volledig uit het water halen van je schip, wanneer je denkt dat dit niet nodig is, aanvoelen als tijdverspilling. Toch kan het vanuit financieel en structureel oogpunt belangrijk zijn om je romp te inspecteren tussen verplichte droogdokbeurten. Met een systeem zoals de DTG3 ROV van Deep Trekker kun je binnen minder dan 5 minuten ogen in het water hebben en op elke gewenste dag rompinspecties uitvoeren.
Droogdokbeurten en andere maatregelen worden gebruikt in de scheepvaart en in jachthavens. Procedures die zijn opgesteld door regelgevende instanties en bedrijven zijn belangrijk om ervoor te zorgen dat vaartuigen correct functioneren. Soms kan het volledig uit het water halen van je schip, wanneer je denkt dat dit niet nodig is, aanvoelen als tijdverspilling. Toch kan het vanuit financieel en structureel oogpunt belangrijk zijn om je romp te inspecteren tussen verplichte droogdokbeurten. Met een systeem zoals de DTG3 ROV van Deep Trekker kun je binnen minder dan 5 minuten ogen in het water hebben en op elke gewenste dag rompinspecties uitvoeren.
Met dat in gedachten volgen hier 4 manieren om je rompinspecties te verbeteren met een Deep Trekker ROV:
1. Stel je ROV in op positief drijfvermogen
Wanneer Deep Trekker ROV’s worden verzonden, zijn ze afgesteld om neutraal drijvend in het water te zijn. Dat gezegd hebbende kun je, door gebruik te maken van de kleine metalen platen die aan de handgrepen van de unit zijn bevestigd, extra gewicht toevoegen of gewicht verwijderen om je unit positief of negatief drijvend te maken.
Verwijder onder elke handgreep van de ROV een plaat om je unit positief drijvend te maken. Dit betekent dat de unit, wanneer deze zich in het water bevindt, niet langer op de diepte blijft waarop je hem hebt gestuurd, maar langzaam in het water omhoog drijft. Dit kan helpen bij het uitvoeren van een rompinspectie om ervoor te zorgen dat je dicht bij de scheepsromp blijft en niet naar beneden zakt.
2. Gebruik kruipwielen
Wielen voor crawler | DTG3
Deze suggestie moet worden gecombineerd met de bovenstaande tip. Zodra je je Deep Trekker ROV hebt ingesteld op positief drijfvermogen, kun je overwegen onze kruipwiel‑accessoire toe te voegen. (Nee, dit zijn niet dezelfde wielen die bij onze Pipe Crawler‑systemen worden geleverd.) Kruipwielen vervangen de bovenste handgrepen van een unit. Wanneer deze naar de romp toe omhoog drijft, zijn er wielen bevestigd zodat je de unit langs de romp van het vaartuig kunt rijden. Door je camera recht omhoog te richten, kun je een duidelijk beeld krijgen van eventuele afwijkingen in je romp.
Hulpverlichting – DTG3
3. Hulpverlichting
Verlichting, verlichting, verlichting! Door hulpverlichting aan je ROV toe te voegen, kun je ervoor zorgen dat je overal en op elk moment van de dag een volledige rompinspectie kunt uitvoeren. Geniet je van een nachtelijke vaartocht en heb je per ongeluk iets geraakt? Wil je zeker weten dat de romp in orde is voordat je je boot ’s nachts in het water laat liggen? Hulpverlichting op je ROV kan ervoor zorgen dat je, ongeacht waar je bent of hoe laat het is, je inspectie tijdig kunt uitvoeren.
4. Zijwaarts gerichte camera’s
De DTG3 ROV‑camera van Deep Trekker heeft een camera die 320 graden omhoog, omlaag, voor‑ en achterwaarts kan kijken. Soms moet je echter een opname direct vanaf de zijkant maken. Met verschillende hulpcamera‑opties kun je je ROV uitrusten met zijwaarts gerichte camera’s. Rijd de ROV vervolgens langs de romp en leg beelden vast vanuit verschillende gezichtspunten om een nauwkeurig beeld te krijgen van de staat van je vaartuig.
Dit zijn slechts 4 manieren waarop je rompinspecties kunt verbeteren met een Deep Trekker ROV. Er zijn een aantal uitbreidingen die je optioneel aan je ROV‑pakket kunt toevoegen en die kunnen helpen bij diverse scheepswerfprojecten.
Neem vandaag nog contact met ons op voor meer informatie over enkele van de uitstekende uitbreidingen die helpen bij rompinspecties en om de kosten en tijd die je in je project investeert te verminderen.
Onderwaterpositionering speelt een sleutelrol bij subsea‑operaties en maakt nauwkeurige locatiebepaling mogelijk voor taken die variëren van gedetailleerde surveys tot onderhoud van assets. De unieke uitdagingen van onderwaternavigatie vereisen gespecialiseerde oplossingen, en Remotely Operated Vehicles (ROV’s), oftewel onderwaterdrones, zijn uitgegroeid tot een essentieel hulpmiddel om aan deze behoeften te voldoen.
Dit artikel behandelt de fundamentele methoden van onderwaternavigatie en laat zien hoe de onderwaterdrones die wij verkopen en gebruiken, die van Deep Trekker, uitgerust met geavanceerde technologieën zoals Dead Reckoning, USBL‑ en IMU‑systemen, ROV‑GPS, traditionele uitdagingen binnen subsea‑navigatie overwinnen.
Wat is onderwaterpositionering? Onderwater‑positionering verwijst naar de technieken die worden gebruikt om tijdens onderwateroperaties de exacte locatie van een object, voertuig of asset onder het wateroppervlak te bepalen.
DR‑lake‑controller‑waypoint
In tegenstelling tot terrestrische omgevingen, waar GPS betrouwbare locatiegegevens levert, vereist subsea‑navigatie alternatieve methoden vanwege signaalverzwakking in water. Omdat traditionele GPS‑signalen niet door water kunnen dringen, is onderwatertracking afhankelijk van alternatieve methoden zoals akoestische positioneringssystemen, inertiële navigatie en dead reckoning, elk geschikt voor verschillende operationele behoeften en omgevingen.
De belangrijkste methoden voor onderwaterpositionering zijn:
Akoestische positionering:
Systemen zoals USBL gebruiken akoestische signalen om de positie van een onderwaterrobot te trianguleren ten opzichte van transceivers aan het oppervlak of vaste stations op de zeebodem. DVL‑systemen meten de snelheid van het voertuig ten opzichte van de zeebodem en integreren deze gegevens om locatie‑informatie te leveren. Deze methode wordt vaak gecombineerd met andere technieken om de nauwkeurigheid te verbeteren. Akoestische methoden worden veel gebruikt in diepwateromgevingen vanwege hun nauwkeurigheid over grote afstanden.
Dead Reckoning:
Een techniek die de huidige positie schat op basis van een bekende startlocatie, samen met de snelheid en bewegingsrichting. Hoewel deze methode geen absolute positie oplevert, biedt zij continue positiebijwerkingen, vooral wanneer andere technologieën beperkt beschikbaar zijn.
Inertiële navigatie:
Systemen zoals IMU’s (Inertial Measurement Units) volgen beweging en oriëntatie op basis van versnellingsmeters en gyroscopen. In combinatie met dead reckoning levert dit continue positiebepalingen wanneer geen externe signalen beschikbaar zijn.
Oppervlakte‑GPS:
Hoewel GPS onder water niet effectief is, kan het worden gebruikt om oppervlakteschepen of drijvende boeien te volgen. Deze gegevens kunnen vervolgens worden geïntegreerd met andere navigatiemethoden om de positioneringsnauwkeurigheid te verbeteren wanneer de ROV aan de oppervlakte komt.
Elke methode heeft zijn eigen sterke punten en beperkingen. In veel gevallen wordt een combinatie van technologieën gebruikt om consistente en nauwkeurige positionering tijdens onderwateroperaties te garanderen. Deep Trekker‑onderwater‑ROV’s maken gebruik van een mix van deze technologieën, waardoor nauwkeurige besturing en betrouwbare navigatie mogelijk zijn, zelfs in complexe onderwateromgevingen.
Sectoroverzicht: de evolutie van onderwaterpositionering Binnen onderwateroperaties is nauwkeurige positionering altijd een grote uitdaging geweest, met name voor surveys en inspecties. Historisch gezien was onderwaternavigatie afhankelijk van eenvoudige mechanische kompassen en handmatige kabelbeheersing, wat slechts beperkte nauwkeurigheid bood.
In de loop der tijd ontstonden akoestische methoden zoals long baseline (LBL), short baseline (SBL) en ultra‑short baseline (USBL)‑systemen, die gebruikmaken van onderwaterakoestiek om de positie van ROV’s te bepalen. Deze methoden zijn, samen met DVL (Doppler Velocity Log), uitgegroeid tot industriestandaarden voor onderwaternavigatie. Tegenwoordig maken ontwikkelingen in inertiële meetsystemen (IMU’s), zoals MEMS (Micro‑Electro‑Mechanical Systems) en glasvezelgyroscopen (FOG), realtime tracking van ROV’s mogelijk, wat de dataverzameling aanzienlijk verbetert.
Door akoestische positioneringssystemen te combineren met ROV‑GPS bieden Deep Trekker‑onderwaterrobots een uitzonderlijk hoge nauwkeurigheid. De integratie van verschillende technologieën, van dead reckoning tot USBL, stelt deze ROV’s in staat efficiënt te opereren in uiteenlopende sectoren, waaronder marien onderzoek, asset‑onderhoud en offshore‑inspecties.
Waarom GPS niet onder water werkt Global Positioning Systems (GPS) functioneren niet onder het wateroppervlak vanwege de snelle verzwakking van signalen in water. Terwijl radiogolven zich efficiënt door lucht voortplanten, worden zij door watermoleculen geabsorbeerd, waardoor GPS onbruikbaar is voor onderwateroperaties. Daarom zijn operators van onderwater‑ROV’s aangewezen op akoestische positioneringssystemen en inertiële navigatie om nauwkeurige locatiegegevens te verkrijgen.
ROV‑GPS‑grafiek
Onze navigatie‑innovaties dankzij Deep Trekker-tech Deep Trekker‑ROV’s maken gebruik van een reeks geavanceerde navigatietechnologieën om te voldoen aan de unieke eisen van onderwateroperaties. Van Dead Reckoning tot ROV‑GPS: elk systeem speelt een cruciale rol om ervoor te zorgen dat ROV’s hun positie nauwkeurig kunnen bepalen in omgevingen zonder directe referentiepunten.
ROV‑GPS
De ROV‑GPS van Deep Trekker biedt een nieuw niveau van nauwkeurigheid en controle bij oppervlaktegebaseerde positionering voor onderwateroperaties. De GPS‑module is ontworpen voor naadloze integratie met de REVOLUTION‑ en PIVOT‑ROV’s en kan eenvoudig op de ROV worden gemonteerd, waarbij realtime positiebijwerkingen beschikbaar zijn wanneer de ROV aan de oppervlakte komt.
Dit systeem kalibreert zichzelf automatisch op basis van GPS‑gegevens en zorgt voor stabiele en nauwkeurige tracking tijdens missies. Door samen te werken met Dead Reckoning‑technologie verbetert ROV‑GPS de operationele nauwkeurigheid en wordt een precisie tot 2,5 cm bereikt met RTK/SBAS‑compatibiliteit, met ondersteuning voor GPS‑, GLONASS‑, BeiDou‑ en Galileo‑constellaties.
Hoewel traditionele GPS onder water niet effectief is, maakt het ROV‑GPS‑systeem van Deep Trekker gebruik van oppervlaktepositionering om de ROV op koers te houden. Door integratie met de Mission Planner kunnen operators de oppervlaktepositie van de ROV volgen en deze correleren met bekende coördinaten, wat nauwkeurige navigatie garandeert tijdens onderwatersurveys, inspecties en asset‑onderhoud.
Revolution met ROV‑GPS
Dead Reckoning voor ROV’s
Dead Reckoning is een fundamentele navigatiemethode die wordt gebruikt wanneer GPS‑signalen ontbreken. De methode berekent de positie door de afgelegde afstand en richting vanaf een bekende startpositie te volgen. Deep Trekker‑ROV’s maken gebruik van deze methode, gecombineerd met sensorgegevens, om ook in complexe onderwateromgevingen een nauwkeurige positionering te behouden.
Door het gebruik van een combinatie van inertiële sensoren, gyroscopen, versnellingsmeters en geavanceerde algoritmen, in combinatie met akoestische navigatie (DVL), stelt de implementatie van Dead Reckoning door Deep Trekker operators in staat om een nauwkeurig ruimtelijk inzicht te verkrijgen en met vertrouwen te navigeren zonder GPS.
Deze methode is vooral nuttig voor langdurige missies waarbij continue positiebijwerkingen essentieel zijn. Met Dead Reckoning kunnen inspecteurs de positie van de ROV volgen ten opzichte van vooraf gedefinieerde waypoints of geplande routes, waardoor inspecties op koers blijven en alle doelgebieden grondig worden bestreken.
Mission Planner
De Mission Planner‑functie van Deep Trekker maakt gebruik van geavanceerde algoritmen voor intelligente routebepaling, waardoor operators routes vooraf kunnen programmeren. Het systeem integreert gegevens uit de verschillende navigatiesystemen van de ROV en biedt een compleet overzicht van het missiepad.
Na kalibratie is de onderwater‑ROV binnen enkele seconden klaar om routes te volgen. Waypoints kunnen snel worden toegevoegd via slepen en neerzetten of door vooraf ingestelde coördinaten te uploaden via een CSV‑bestand. Zodra het pad is ingesteld, navigeert de ROV autonoom tussen waypoints met instelbare snelheids‑ en diepteparameters, terwijl tegelijkertijd gegevens tijdens de missie worden vastgelegd. Operators kunnen de Mission Planner gebruiken om de voortgang in realtime te volgen, aanpassingen te doen of gegevens na afloop te analyseren, zodat geen enkel gebied over het hoofd wordt gezien tijdens surveys en inspecties.
Controller met Mission Planner
Het belang van precisie bij onderwatersurveys en inspecties Subsea‑omgevingen missen vaak betrouwbare visuele referenties, waardoor het lastig is om de exacte locatie van assets of gevaren te bepalen. Dit is nog belangrijker in diepwateromgevingen, waar de zichtbaarheid beperkt is en menselijke toegang vaak niet mogelijk is.
Bij onderwateroperaties bepaalt precisie het succes van taken zoals structurele inspecties, bathymetrische surveys of grondstofwinning. Deze taken bestrijken vaak grote interessegebieden waarbij nauwkeurige dataverzameling cruciaal is.
Deep Trekker‑ROV’s maken dit niveau van precisie mogelijk door een combinatie van geavanceerde technologieën die samenwerken om continue updates van de positie van de ROV te leveren.
Bijvoorbeeld:
Subsea‑constructie:
Ingenieurs vertrouwen op ROV’s om de bouw van subsea‑structuren, zoals olieplatforms of windparken, te monitoren en te ondersteunen. Nauwkeurige positionering zorgt ervoor dat componenten correct worden geïnstalleerd en dat inspecties tijdens en na installatie betrouwbaar zijn.
Milieumonitoring:
Wetenschappers gebruiken ROV’s om mariene ecosystemen te volgen en te monitoren. Nauwkeurige positionering zorgt ervoor dat gegevens steeds op dezelfde locaties worden verzameld, wat effectieve monitoring van biodiversiteitsveranderingen in de tijd mogelijk maakt.
Voor onderwaterinspecties is het essentieel om exact naar dezelfde punten terug te kunnen keren om veranderingen of degradatie in de loop der tijd te volgen. Akoestische systemen zoals USBL, in combinatie met ROV‑GPS, stellen operators in staat eerdere inspectieroutes nauwkeurig te herhalen. Bij onderwatersurveys leveren DVL en Dead Reckoning consistente gegevens, zelfs wanneer satellietsignalen niet beschikbaar zijn. Deze methoden helpen ROV’s een nauwkeurige positionering te behouden, wat essentieel is voor het bouwen van betrouwbare 3D‑modellen van onderwaterstructuren.
De Revolution ROV verkent een scheepswrak
Belangrijke onderwateroperaties die profiteren van betrouwbare positionering zijn onder andere:
Asset‑onderhoud: Regelmatige inspecties van subsea‑apparatuur, zoals olieplatforms en aquacultuurnetten, zijn afhankelijk van nauwkeurige tracking om een volledige dekking van het inspectiegebied te garanderen.
Onderwatersurveys: Wetenschappers en ingenieurs die geologische of ecologische surveys uitvoeren, hebben nauwkeurige gegevens nodig om de zeebodem in kaart te brengen of ecosystemen te monitoren.
Pijpleidinginspecties: Olie‑ en gaspijpleidingen vereisen voortdurende inspectie om lekkages of corrosie te voorkomen, vaak over trajecten van meerdere kilometers onder het oppervlak.
Verbetering van onderwaterdataverzameling met positioneringstechnologieën Nauwkeurige positioneringstechnologieën zijn essentieel voor het verbeteren van datakwaliteit en operationele efficiëntie bij onderwaterinspecties en surveys, zoals pijpleidingbeoordelingen en milieu‑evaluaties. Betrouwbare locatiebepaling garandeert grondige inspecties en consistente dataverzameling, waardoor het risico op gemiste of onvolledige beoordelingen wordt verkleind.
Wanneer positionering nauwkeurig is, kunnen operators uitgebreide gegevens verzamelen zonder hiaten of overlap, wat gedetailleerde analyse mogelijk maakt. Voor asset‑onderhoud maakt kennis van de exacte locatie van defecten of corrosie gerichte reparaties mogelijk, wat operationele stilstand vermindert.
Bij onderwatersurveys helpt nauwkeurige positionering bij het creëren van 3D‑modellen van terrein en structuren, wat cruciaal is voor milieumonitoring waarbij veranderingen in bodemtopografie of flora in de tijd moeten worden vastgesteld. In commerciële toepassingen, zoals de aanleg van subsea‑kabels, voorkomt nauwkeurige navigatie kostbare fouten, zoals onnodige omleidingen of gemiste inspectiepunten.
Vooruitgang in onderwaternavigatie stelt ingenieurs en wetenschappers in staat de resolutie van gegevens te verbeteren, fouten te verminderen en de noodzaak van herhaalbezoeken tijdens surveys of inspecties te beperken.
Onderwater‑positioneringsgrafiek
De juiste navigatiemethode kiezen voor verschillende onderwateroperaties
De keuze voor de juiste onderwaternavigatiemethode hangt af van de specifieke operationele omgeving en de doelstellingen van de missie. Van besloten ruimtes tot open water: elke situatie brengt unieke uitdagingen met zich mee. Hieronder volgt een overzicht van welke methoden het meest geschikt zijn voor verschillende onderwatertaken, inclusief praktijkvoorbeelden.
Scheepsrompinspecties
Voor inspecties van scheepsrompen bieden Dead Reckoning en ROV‑GPS effectieve navigatieoplossingen. Dead Reckoning is bijzonder geschikt omdat het niet nodig is een USBL‑systeem te installeren, dat beperkingen kan ondervinden wanneer het schip akoestische signalen blokkeert. Dead Reckoning zorgt voor nauwkeurige positionering langs de romp, zelfs in omgevingen zonder GPS. In combinatie met de Gyro‑only‑modus voorkomt Dead Reckoning problemen met magnetische interferentie en levert het nauwkeurige metingen tijdens inspecties.
Wanneer de ROV aan de oppervlakte komt, kalibreert ROV‑GPS de positie opnieuw en biedt nauwkeurige tracking ten opzichte van het schip. Hoewel USBL vaak in ondiep water wordt gebruikt, is het minder praktisch voor scheepsrompen vanwege mogelijke blokkering van akoestische signalen. Beste navigatiemethode: Dead Reckoning met Gyro‑only‑modus, gecombineerd met ROV‑GPS voor continue, storingsvrije tracking en nauwkeurige herkalibratie aan de oppervlakte.
Zoek‑ en bergingsoperaties
Bij zoek‑ en bergingsmissies is de omgeving vaak onvoorspelbaar, variërend van ondiepe kustwateren tot diepere offshore‑zones. Dead Reckoning is nuttig voor continue tracking wanneer GPS‑ of akoestische systemen niet beschikbaar zijn, zoals in troebel of rommelig water. De Mission Planner is eveneens waardevol om inspectieroutes bij te houden en herhaalde zoekacties in reeds onderzochte gebieden te voorkomen. Beste navigatiemethode: Dead Reckoning voor ononderbroken tracking in omgevingen met beperkt zicht of signaal, gecombineerd met Mission Planner om dekking te beheren en dubbel werk te voorkomen.
Havenbeveiliging
Inspecties voor havenbeveiliging vinden vaak plaats in troebel of besloten water. Hier zijn IMU’s in combinatie met Dead Reckoning zeer effectief, vooral waar akoestische signalen kunnen worden verstoord door reflecties van haveninfrastructuur. Deze methoden zorgen ervoor dat ROV’s hun positie kunnen volgen, zelfs wanneer visuele referenties of externe signalen beperkt zijn. Beste navigatiemethode: Dead Reckoning, aangevuld met USBL of ROV‑GPS in open delen van de haven.
Mariene wetenschap en surveying
Missies in de mariene wetenschap, zoals zeebodemkartering en ecologische surveys, vereisen een breed scala aan navigatiemogelijkheden. USBL heeft de voorkeur in open water vanwege de hoge nauwkeurigheid op verschillende dieptes. Voor diepzee‑exploratie kan DVL helpen bij het handhaven van nauwkeurige snelheidsmetingen ten opzichte van de zeebodem, terwijl ROV‑GPS referentie biedt aan de oppervlakte wanneer dicht bij het wateroppervlak wordt gewerkt. Beste navigatiemethode: USBL voor diepwateroperaties, met DVL en ROV‑GPS voor tracking nabij het oppervlak.
Offshore‑inspecties
Offshore‑inspecties van olieplatforms, pijpleidingen en onderwaterinfrastructuur vereisen hoge positioneringsnauwkeurigheid en het vermogen om in complexe omgevingen te navigeren. USBL‑systemen worden vaak gebruikt voor nauwkeurige positionering, terwijl IMU‑systemen Dead Reckoning ondersteunen om positie te behouden in gebieden waar akoestische signalen kunnen worden geblokkeerd door grote structuren. Beste navigatiemethode: USBL met IMU‑gebaseerde Dead Reckoning voor consistente positionering rond complexe offshore‑structuren, of ROV‑GPS en Dead Reckoning afhankelijk van de locatie van de structuur.
Inspecties in kerncentrales
Inspecties in watertanks of koelbekkens van kerncentrales vereisen nauwkeurige navigatie in besloten ruimtes. Dead Reckoning is hier vaak de beste methode, omdat deze continue navigatie mogelijk maakt in omgevingen waar externe signalen zoals GPS of akoestische tracking worden geblokkeerd door metalen structuren. Beste navigatiemethode: Dead Reckoning voor nauwkeurige tracking in besloten, signaal‑geblokkeerde omgevingen.
Inspecties van aquacultuurkooien
Inspecties van aquacultuurkooien vinden vaak plaats in kustwateren waar Dead Reckoning en ROV‑GPS geschikter zijn dan USBL, vanwege netten en vissen die akoestische signalen kunnen verstoren. Dead Reckoning maakt nauwkeurige navigatie binnen de kooi mogelijk, zelfs wanneer GPS‑signalen niet beschikbaar zijn. ROV‑GPS kan helpen bij positionering aan de oppervlakte om volledige dekking van de omtrek en infrastructuur van de kooi te garanderen, zoals netten of ankerpunten. Beste navigatiemethode: Dead Reckoning voor continue onderwatertracking, aangevuld met ROV‑GPS voor herkalibratie aan de oppervlakte en dekking van de omtrek.
Pijpleiding‑ of kabelinspecties
Bij inspecties van pijpleidingen of tunnels van binnenuit maakt Dead Reckoning continue navigatie mogelijk in besloten of lange, rechte omgevingen. Akoestische systemen zoals USBL zijn hier vaak minder effectief vanwege signaalreflecties of obstructies door de pijpleidingwanden. Beste navigatiemethode: Dead Reckoning voor besloten, lineaire inspecties.
Bij inspecties van pijpleidingen of kabels op de zeebodem van buitenaf kan de ROV gebruikmaken van akoestische positionering zoals USBL. Afhankelijk van diepte en lengte kan het wenselijk zijn om niet te hoeven opstijgen voor herkalibratie. In dat geval is USBL via het NAV‑pakket waarschijnlijk de voorkeursmethode voor het uitvoeren van de survey. Beste navigatiemethode: USBL met differentiële GPS.
Watertankinspecties
Voor inspecties van watertanks zijn akoestische positioneringssystemen zoals USBL vaak niet geschikt vanwege de reflecterende eigenschappen van tankwanden. Dead Reckoning is de meest effectieve methode voor continue tracking in deze besloten omgevingen en zorgt voor nauwkeurige positionering, zelfs wanneer akoestische of GPS‑signalen ontbreken. Beste navigatiemethode: Dead Reckoning voor besloten watertankomgevingen.
Overige onderwateroperaties
Andere operaties zoals bruginspecties, onderhoud van dammen en inspecties van offshore‑windturbines maken veel gebruik van akoestische systemen zoals USBL voor nauwkeurige navigatie. Voor inspecties in besloten ruimtes blijft Dead Reckoning de primaire oplossing, terwijl ROV‑GPS extra ondersteuning biedt voor oppervlakte‑tracking wanneer operaties dicht bij het oppervlak plaatsvinden. Beste navigatiemethode: USBL of ROV‑GPS in combinatie met Dead Reckoning in besloten of complexe infrastructuuromgevingen.
Inzet van de Deep Trekker ROV‑familie
Geavanceerde onderwaternavigatie voor verbeterde ROV‑operaties Onderwaternavigatie is een onmisbaar onderdeel van ROV‑operaties en stelt operators in staat inspecties, surveys en asset‑onderhoud met hoge precisie uit te voeren. De innovaties van Deep Trekker op het gebied van Dead Reckoning, ROV‑GPS en mission‑planningsoftware bieden betrouwbare oplossingen voor de langdurige uitdagingen van onderwaternavigatie. Deze technologieën verbeteren niet alleen de operationele efficiëntie, maar verhogen ook de veiligheid en betrouwbaarheid van subsea‑operaties.
Door deze navigatiesystemen voortdurend verder te ontwikkelen, helpt Deep Trekker organisaties en onderzoekers om onderwatertaken met nauwkeurigheid en vertrouwen uit te voeren, waarbij deze hulpmiddelen worden ingezet om consistente en betrouwbare prestaties te leveren in uiteenlopende onderwateromgevingen.
Ons deskundige team staat klaar om professioneel advies te geven voor een breed scala aan toepassingen, waaronder inspecties van scheepsrompen, evaluaties van watertanks en onderwatersurveys in diverse sectoren. Wij leveren oplossingen op maat die zijn afgestemd op uw specifieke behoeften. Wanneer u klaar bent om uw Deep Trekker‑onderwater‑ROV aan te schaffen, neem dan gerust contact met ons op.
Deep Trekker produceert draagbare, Remotely Operated Vehicles en Pipe crawlers voor inspecties van leidingen in verschillende industrieën en toepassingen. Dankzij het robuuste ontwerp en de veelzijdigheid worden deze systemen wereldwijd gebruikt door professionals.
Een van de belangrijkste sectoren waarin deze systemen worden ingezet, is de infrastructuur. Gemeenten, servicebedrijven en aannemers vallen binnen deze categorie. In deze sector gebruiken organisaties de systemen voor inspecties.
Hoewel deze toepassingen binnen één categorie vallen, zijn er verschillende soorten systemen. Wanneer mensen aan gemeentelijke water‑ en infrastructuursystemen denken, denken zij vaak alleen aan drinkwater en afvoer. In werkelijkheid zijn er meerdere onderdelen betrokken. Daarom geeft deze blog een overzicht van leidingen en bijbehorende toepassingen.
Binnen de infrastructuursector gebruiken organisaties Deep Trekker‑systemen in drie hoofdsystemen: riolering en sanitatie, regenwater en waterbeheer.
1. Afvalwater- en sanitaire systemen Dit onderdeel heeft betrekking op afvalwater en fecaliën. Denk aan water afkomstig van douches, wastafels, toiletten en wasmachines. Een ondergronds rioolnetwerk voert het water af. Vervolgens wordt het geleid naar grotere leidingen en tunnels die aansluiten op een zuiveringsinstallatie.
Als deze systemen niet regelmatig worden geïnspecteerd, ontstaan risico’s. Door lekkages kan vervuiling van de bodem en waterwegen optreden. Regelmatige inspectie is daarom noodzakelijk.
Met Deep Trekker-systemen kunnen operators inspecties uitvoeren nadat het netwerk is doorgespoeld. Daarnaast zijn de systemen eenvoudig in gebruik. De systemen zijn eenvoudig in gebruik en snel inzetbaar.
Naarmate stedelijke gebieden groeien, neemt de behoefte aan goede afvoersystemen toe. Slecht beheerde systemen kunnen leiden tot overstromingen en schade aan omgeving en infrastructuur. Ook kan vervuiling zich verspreiden via het water.
Gemeenten en aannemers gebruiken Deep Trekker-systemen om deze netwerken te controleren. Regelmatige inspecties helpen om problemen vroegtijdig te signaleren.
In Nederland, België en Duitsland gebruiken gemeenten en aannemers deze systemen om netwerken te inspecteren zonder duikers in te zetten. ROV’s en de crawlers van Pipe Trekker maken het mogelijk om moeilijk bereikbare delen te inspecteren. Daarnaast verstoren deze systemen het aanwezige sediment niet.
Dit onderdeel heeft betrekking op water dat wordt behandeld voor consumptie. Voordat water gebruikt kan worden, moet het een behandelingsproces ondergaan om verontreinigingen te verwijderen.
Waterzuiveringsinstallaties bestaan uit meerdere onderdelen. Deze systemen bevatten vaak afgesloten en smalle ruimtes. Hierdoor is inspectie door duikers lastig of onmogelijk.
Wanneer beheerders deze installaties niet regelmatig controleren, kunnen er problemen ontstaan met de waterkwaliteit. Inspectie is daarom belangrijk.
Een Deep Trekker ROV in combinatie met een pipe crawler is geschikt voor inspectiewerkzaamheden binnen deze installaties. Operators kunnen hiermee verschillende onderdelen inspecteren. Regelmatige controle zorgt voor een veilige en efficiënte werking.
Hiermee heeft u een overzicht van de belangrijkste leidingsystemen binnen de infrastructuur. In sommige situaties werken deze systemen samen of zijn ze van elkaar afhankelijk.
Het gebruik van Deep Trekker‑systemen maakt het mogelijk om verschillende typen infrastructuur met één oplossing te inspecteren. Dit zorgt voor efficiëntie en lagere kosten.
Wanneer u klaar bent om uw eigen ROV aan te schaffen, neem dan contact met ons op via info@h2o-drones.com om een offerte op maat aan te vragen die volledig is afgestemd op uw wensen.
Het is van belang voor scheepseigenaren en -exploitanten om de rompen van hun schepen regelmatig te inspecteren. Van verflagen tot inspecties op smokkelwaar: het monitoren van de staat van de scheepsromp is belangrijk om de integriteit van de structuur te waarborgen en schade en kosten door slijtage in de loop van de tijd te beperken.
In deze blog gaan we in op waarom verfinspecties van rompen zo belangrijk zijn. Maritieme verf is uniek, omdat de verf speciaal ontworpen moet zijn om bestand te zijn tegen een breed scala aan watertemperaturen, stromingen, oceaanomgevingen en aangroeiende organismen.
Biofouling‑organismen
Biofouling is de ophoping van organismen, planten, algen of dieren op een nat oppervlak (zoals een romp). In de loop van de tijd hopen aangroeiende organismen zich op en kunnen zij de prestaties van het schip aantasten. Nog erger is dat een vervuilde romp vreemde soorten van de ene locatie naar de andere kan vervoeren.
Om invasieve en schadelijke soorten tegen te gaan, is antifoulingverf ontwikkeld om de rompen van schepen te coaten terwijl ze van land naar land varen en goederen, materialen en voedsel vervoeren. Antifoulingverf is een gespecialiseerde coating die als buitenste verflaag op de scheepsromp wordt aangebracht om de opbouw van aangroeiende organismen te verminderen en in sommige gevallen ook als anticorrosiemiddel te fungeren. Hoewel antifoulingverf helpt om aangroei op de scheepsromp te verminderen, brengt deze verf vanwege de bestanddelen in het materiaal ook bepaalde milieuoverwegingen met zich mee.
Ongeacht hoe men denkt over de voordelen en ecologische implicaties van antifoulingverf, moeten de buitenoppervlakken van de romp (met of zonder antifouling) regelmatig worden geïnspecteerd om ervoor te zorgen dat ze in goede staat blijven en dat zich geen organismen op de romp verzamelen. Na verloop van tijd zullen geverfde oppervlakken corroderen en opnieuw moeten worden aangebracht.
Het monitoren van de staat van verflagen kan een omslachtige en kostbare taak zijn. Traditionele methoden voor het uitvoeren van rompinspecties zijn onder meer het inhuren van een duikteam of het droogdok leggen van het schip (het volledig uit het water halen van het vaartuig). Beide methoden zijn vrij duur en deze factor kan ertoe leiden dat inspecties minder vaak worden uitgevoerd. Dit is zorgwekkend, omdat niet alleen de prestaties van het schip negatief kunnen worden beïnvloed. De scheepsromp kan eenvoudig een transportmiddel worden voor invasieve soorten om zich naar nieuwe wateren te verplaatsen.
De DTG3
Een onderwaterdrone van Deep Trekker, zoals de DTG3 ROV, stelt scheepseigenaren en ‑exploitanten in staat om dagelijks de staat van hun scheepsrompen te monitoren en te beoordelen, de opbouw van organismen tegen te gaan en tegelijkertijd de operationele kosten te verlagen. In situaties waarin geen antifoulingverf wordt gebruikt (wat in de nabije toekomst voor alle schepen het geval kan worden vanwege milieuregels), neemt het belang van regelmatige inspecties alleen maar toe.
Deep Trekker ROV’s zijn gebouwd om lang mee te gaan. Het zijn robuuste systemen die volledig draagbaar zijn en binnen enkele minuten kunnen worden ingezet. Het gebruiksgemak betekent dat vrijwel elk bemanningslid de onderwaterdrone kan bedienen. Om meer te weten te komen over hoe Deep Trekker ROV’s het perfecte hulpmiddel zijn om je romp te monitoren, kun je met ons contact opnemen via info@h2o-drones.com.
De discussie over de veiligheid van onze offshore infrastructuur is de afgelopen tijd sterk toegenomen. De Noordzee is een druk netwerk van kabels, leidingen en windparken en de geopolitieke spanningen maken duidelijk dat deze systemen kwetsbaar zijn voor sabotage. Maar terwijl de aandacht vooral naar zee gaat, blijft een andere kwetsbaarheid opvallend onderbelicht: de veiligheid van onze onshore waterwerken.
Sluizen, dijken, stuwen en gemalen vormen de ruggengraat van onze bescherming tegen hoogwater. Ze zijn gebouwd om extreme natuurkrachten te weerstaan, maar niet altijd ontworpen met moderne dreigingen in gedachten. Juist onder de waterspiegel ontstaat dan een risico, omdat daar minder zicht is, minder controle en vaak minder frequente inspecties.
Waarom onderwaterdelen van waterwerken extra kwetsbaar zijn
Wie nadenkt over onshore veiligheid ontdekt al snel dat het onderwaterdeel van onze infrastructuur een soort schaduwwereld vormt. Het is een omgeving waar schade, slijtage of zelfs verdachte situaties gemakkelijk onopgemerkt blijven. Duikers kunnen niet overal komen, inspecties zijn afhankelijk van omstandigheden en worden vaak gepland op momenten dat het past binnen onderhoudsroutines. Daardoor zit er tijd tussen het ontstaan van een probleem en het moment waarop het wordt ontdekt.
In een tijd waarin kwaadwillenden steeds creatiever worden, is dat een risico dat we niet kunnen negeren. Een beschadigde damwand, een ondermijnde sluisdeur of een object dat bewust is achtergelaten op een kwetsbare plek kan grote gevolgen hebben. Niet alleen voor de waterveiligheid, maar ook voor de economie en de leefbaarheid van gebieden achter de keringen.
Hoe onderwaterdrones het verschil maken Onderwaterdrones bieden een manier om deze blinde vlek te verkleinen. Ze brengen zichtbaarheid op plekken waar normaal geen ogen zijn. Een drone kan binnen een paar minuten het water in zodra ze ter plekke zijn. Dat maakt het mogelijk om binnen snel te zien wat er speelt, of het nu gaat om een technische storing, een beschadiging of een situatie die verder onderzocht moet worden.
Daarnaast maken onderwaterdrones het mogelijk om veel frequenter te inspecteren. Waar inspecties voorheen vooral gepland waren, kunnen ze nu plaatsvinden wanneer dat nodig is, zonder dat dit extra risico’s of hoge kosten met zich meebrengt. Daardoor worden subtiele veranderingen eerder opgemerkt. Een kleine scheur die langzaam groter wordt, een bodemverzakking die zich ontwikkelt of een object dat er gisteren nog niet lag: onderwaterdrones bieden het inzicht voordat het een probleem wordt dankzij monitoring van de asset onderwater.
Een ander voordeel is dat onderwaterdrones een vorm van continu toezicht kunnen bieden op onshore waterkeringen. Door regelmatig terug te keren naar dezelfde locaties en daar te inspecteren, ontstaat een nulmeting. Alles wat daarvan afwijkt valt sneller op. Dat maakt het eenvoudiger om te bepalen of er sprake is van natuurlijke slijtage of iets dat mogelijk duidt op sabotage of bewuste verstoring.
Van reactief naar proactief waterbeheer De inzet van onderwaterdrones verandert de manier waarop organisaties naar waterveiligheid kijken. Waar inspecties vroeger vooral gericht waren op onderhoud, verschuift de focus nu naar veiligheid en weerbaarheid. Onderwaterdrones helpen om sneller te reageren, beter te monitoren en eerder te begrijpen wat er speelt. Daarmee ontstaat een vorm van proactief waterbeheer die past bij de uitdagingen van deze tijd.
Het bespreken van dit onderwerp vraagt om zorgvuldigheid. Niemand is gebaat bij angst of speculatie. Maar het negeren van kwetsbaarheden helpt evenmin. Nederland is een waterland en onze veiligheid hangt af van infrastructuur die deels tientallen jaren oud is en waarvan een groot deel zich onderwater bevindt. Juist daarom is het verstandig om te investeren in technologie die ons helpt beter te zien wat er gebeurt op plekken waar we normaal blind zijn.
Ontzorgen door innovatie Onderwaterdrones zijn geen wondermiddel, maar ze vormen wel een essentieel hulpmiddel in een moderne onshore veiligheidsstrategie. Ze geven beheerders de mogelijkheid om sneller te reageren, beter te monitoren en eerder te begrijpen wat er speelt. We zien dat steeds meer organisaties deze stap zetten en dat de markt van onderwaterdrones in Nederland groeit. Niet omdat het moet, maar omdat het verstandig is en uiteindelijk de sector helpt ontzorgen.
Onshore veiligheid verdient dezelfde aandacht als offshore veiligheid. Misschien zelfs meer, omdat de gevolgen van falen direct impact hebben op onze dorpen, steden en economie. Door te investeren in zichtbaarheid onderwater versterken we de bescherming van de waterwerken die ons land droog houden.
Voordat zoet water veilig kan worden gemaakt voor menselijke consumptie, moet het een behandelingsproces ondergaan. Daarbij worden bacteriën en andere elementen die als onveilig worden beschouwd verwijderd. Hoe verloopt zo’n proces en welke rol speelt een ROV bij inspecties binnen waterzuiveringsinstallaties?
Voor een korte uitleg over het waterbehandelingsproces kunt u de onderstaande video bekijken:
Allereerst zijn veel onderdelen binnen een waterzuiveringsinstallatie. Zo kan het gebruik van een Deep Trekker ROV’s en een onderdompelbare pipe crawler bijzonder nuttig zijn voor operators.
Het regelmatig inspecteren van de installatie-infrastructuur is zeer belangrijk. Hierdoor blijft de structurele integriteit behouden en blijft het behandelde water veilig voor consumptie.
Het ontwerp van sommige installaties maakt het voor operators lastig om de structuren veilig te inspecteren. Daarnaast maken veel afgesloten en smalle ruimtes de inzet van duikers vaak onmogelijk.
Diagram van waterzuiveringsinstallatie voor oppervlaktewater
Zoals geïllustreerd door het bovenstaande diagram, bestaat een waterzuiveringsinstallatie uit veel verschillende componenten. In deze blog bekijken wij de afzonderlijke onderdelen van een installatie en hoe een ROV wordt ingezet bij inspecties. Daarnaast laten wij zien hoe een Deep Trekker ROV en een crawler van Pipe Trekker samenwerken. Deze combinatie vormt een zeer waardevol hulpmiddel voor operators van de installatie.
Het meer/ reservoir ROV’s zijn een uitstekend hulpmiddel voor inspecties van meren en reservoirs. Het voortdurend monitoren van deze waterlichamen is cruciaal, waarbij een ROV wordt ingezet bij inspecties van het water. Hierdoor veroorzaken negatieve omgevingsfactoren geen schade aan het omliggende aquatische ecosysteem. Daarnaast biedt het gebruik van een ROV in het meer direct een visueel beeld van de toestand van een reservoir.
Deep Trekker A200 Pipe Crawler wordt ingezet voor inspectie.
Inlaat‑ en overige transportleidingen In elk deel van een installatie waar operators leidingen gebruiken om water te transporteren, is inspectie belangrijk. Dit geldt vooral voor het inlaatgedeelte, zo volgt hier een voorbeeld. Hier stroomt water vanuit het reservoir de installatie binnen. Daarnaast geldt dit ook voor leidingen tussen verschillende onderdelen van het proces. Deze inspecties kunnen eenvoudig worden uitgevoerd met de Pipe Crawlers van Deep Trekker, zoals de A150 en A200. Daarom zijn frequente inspecties noodzakelijk om te voorkomen dat scheuren, lekkages of andere schade onopgemerkt blijven. Deze inspecties kunnen dus eenvoudig worden uitgevoerd met de Pipe Crawlers van H2O Drones.
De A150 en A200 Pipe Crawlers beschikken over verschillende wiel- en configuratieopties. Hierdoor zijn zij flexibel inzetbaar in diverse leidingdiameters. Afhankelijk van het model kunnen deze Crawlers worden ingezet in zowel smalle als middelgrote leidingen. Ze leveren stabiele en duidelijke beelden tijdens inspecties. Daarnaast zorgen de geavanceerde camerasystemen voor nauwkeurige en efficiënte inspecties. De camerakop wordt automatisch gecentreerd in de leiding. Visuele video-inspecties maken het mogelijk om slijtage en schade vroegtijdig te signaleren. Hierdoor verhelpen operators problemen snel en voorkomen zij hoge kosten.
Pompputten
Dit zijn de delen van de installatie waar water in en uit de behandelingsfaciliteiten stroomt. Vervolgens transporteert de Low Lift Pump Well water vanuit de inlaat het systeem in, waar de behandeling start. Daarna transporteert de High Lift Pump Well het water naar het distributiesysteem. Voor dit deel van de installatie is een mini‑ROV zoals de DTG3 ROV een ideaal hulpmiddel. Deze onderwaterdrone kan de putten inspecteren en ervoor zorgen dat de integriteit niet in gevaar komt.
Filtratie en chlorering Voor dit deel van de installatie is een mini‑ROV zoals de DTG3 ROV bovendien een ideaal hulpmiddel. Afhankelijk van de specifieke installatie kunnen de afmetingen van de filtratiegebieden en bassins verschillen. De combinatie van Deep Trekker ROV’s en pipe crawlers maakt alle delen van de faciliteit toegankelijk. Daarnaast kunnen operators de installatie volledig inspecteren. Zo kunnen operators de situatie beoordelen zonder de persoonlijke veiligheid in gevaar te brengen.
De DTG3 en PIVOT.
Opslagtank/ watertorens De Deep Trekker DTG3 en de Photon zijn de perfecte hulpmiddelen voor inspecties van drinkwater‑ en andere opslagtanks. Voor meer informatie over de voordelen van Deep Trekker ROV’s volg je deze link. Daarnaast maakt de volledige draagbaarheid en robuuste aard van onze producten inspecties van drinkwatertanks zeer geschikt voor deze taak.
Het distributiesysteem Dit is het laatste onderdeel van het waterzuiveringssysteem. Behandeld water verlaat de installatie en komt terecht in onze woningen. De distributie gebeurt via een netwerk van leidingen die het water door een stad verspreiden. De A200 Pipe Crawler kan een geschikt hulpmiddel zijn om deze leidingsystemen te inspecteren. Dankzij de draagbaarheid kan hij vrijwel overal worden ingezet. Hierdoor worden inspecties van potentiële probleemgebieden mogelijk.
In deze blog hebben wij uitgelegd hoe waterzuiveringsinstallaties werken en welke rol Deep Trekker mini‑ROV’s en pipe crawlers daarin spelen.
De voortdurende discussie over de rol van duikers en op Remotely Operated Vehicles (ROV’s) bij ondererwaterinspecties is essentieel, gezien de groeiende vraag binnen verschillende sectoren naar goedkoper en veiligere oplossingen.
Met de opkomst van nieuwe technologieën zoals ROV’s kun je onderwatermissies verbeteren. Bijvoorbeeld door mensenlevens geen risico te laten lopen. Toch blijft de waarde van menselijke duikers, met hun kritisch denkvermogen en aanpassingsvermogen, onmisbaar.
De beslissing om duikers of ROV’s in te zetten hangt af van verschillende factoren. Bijvoorbeeld veiligheidsoverwegingen, tijdsdruk, budgettaire beperkingen en de omvang van het project.
Dit artikel heeft tot doel een uitgebreide analyse te bieden van hoe ROV’s duikers kunnen aanvullen en ondersteunen. Denk aan verschillende onderwatertaken, met praktijkvoorbeelden om hun effectieve samenwerking te illustreren.
De rol van duikers bij onderwateroperaties
Duikers spelen een belangrijke rol in oceaanverkenning, infrastructuur, aquacultuur, militaire, commerciële en bergingsoperaties. Van het uitvoeren van inspecties tot het bergen van objecten. Duikers zijn van onschatbare waarde in de maritieme en industriële sectoren.
Beroepsduiker tijdens onderwateroperatie.
Belangrijkste voordelen van duikers ten opzichte van ROV’s Menselijke duikers bieden verschillende voordelen ten opzichte van ROV’s bij onderwateroperaties. Hun vermogen om kritisch te denken en zich in real time aan te passen geeft veel voordelen. Het is voor de duikers minder een uitdaging om problemen te kunnen oplossen dan voor een ROV. Duikers kunnen ook beter visuele beoordelingen geven die de ROV’s bijvoorbeeld niet door kunnen geven. Deze menselijke elementen zorgen ervoor dat duikers essentieel blijven voor bepaalde onderwateroperaties, ondanks de vooruitgang in ROV‑technologie.
Behendigheid Duikers maken een nauwkeurigere interactie met de mariene omgeving. Mogelijk door hun vermogen om fysiek met objecten om te gaan en complexe handmatige taken onder water uit te voeren. Commerciële duikers kunnen gespecialiseerde gereedschappen gebruiken, structuren inspecteren, reparaties uitvoeren en onderhoudswerkzaamheden verrichten.
Probleemoplossend vermogen Commerciële duikers zijn getraind om kritisch te denken en snel problemen op te lossen. Zij komen vaak onverwachte situaties tegen, zoals kabels die door elkaar liggen, puin, storingen in apparatuur en moeten ter plaatse oplossingen bedenken. Hun vermogen om zich aan te passen, te troubleshooten en oplossingen efficiënt te implementeren, draagt bij aan het succesvol afronden van taken.
Aanpassingsvermogen Duikers kunnen directe beslissingen nemen en aanpassingen doen op basis van de real‑time informatie die zij tijdens hun duiken verzamelen. Zij kunnen de omstandigheden beoordelen, potentiële gevaren identificeren en hun aanpak op die manier aanpassen. Dit vermogen om ter plekke beslissingen te nemen is bijzonder waardevol in dynamische situaties of noodscenario’s waar snel handelen vereist is.
Maritieme werkomgeving met vaartuigen.
Uitdagingen en nadelen van duikers Menselijke duikers brengen cruciale vaardigheden en aanpassingsvermogen mee in onderwateroperaties. Hun inzet heeft ook verschillende uitdagingen en nadelen ten opzichte van ROV’s. Enkele voorbeelden hiervan zijn operationele dieptes en tijd onder water vanwege veiligheids‑ en lichaamelijke beperkingen. Deze uitdagingen kunnen de planning en reikwijdte van projecten belemmeren. De kosten voor het opleiden, uitrusten, verzekeren en inzetten van duikers zijn vaak aanzienlijk hoger dan de aanschafkosten van ROV’s.
Veiligheid speelt dus een grote rol bij het inzetten van duikers. Zo loop je risico op decompressieziekte, onderkoeling en verstrikking. Dit zorgt voor een grote bedreiging voor de gezondheid van de duikers. Het beperken van deze veiligheidsrisico’s vereist vaak uitgebreide planning, maar ook ondersteunende infrastructuur en naleving van veiligheidsprotocollen.
Er zijn ook gevaren voor duikers bij beperkt zicht. Bepaalde taken worden riskanter, wat de kans op ongevallen vergroot.
Gevaren bij beperkt zicht Het beperkte vermogen om te zien en te manoeuvreren in dergelijke omstandigheden vergroot het gevaar. Het is dus essentieel dat duikers goed getraind en uitgerust zijn om met deze situaties om te gaan.
Risico’s op verstrikking: In omgevingen met slecht zicht lopen duikers een groter risico om verstrikt te raken in onderwaterpuin. Verstrikking kan leiden tot paniek, verhoogd luchtverbruik en mogelijk verdrinking als het niet snel wordt opgelost.
Scherpe of gevaarlijke objecten: Slecht zicht vergroot ook het risico op het tegenkomen van scherpe of gevaarlijke objecten. Duikers kunnen onbedoeld in contact komen met deze gevaren, wat kan leiden tot verwondingen. In bepaalde gebieden kunnen duikers ook smokkelwaar of gevaarlijke materialen tegenkomen. Deze bedreigingen hebben invloed op de veiligheid van de duikers, wat de missie vaak compliceert.
Beknelling in besloten ruimtes: Werken in besloten onderwateromgevingen, zoals scheepswrakken, watertanks of pijpleidingen, brengt van nature grote risico’s met zich mee.
Risico op botsingen: In maritieme omgevingen vergroot beperkt zicht het risico op botsingen met vaartuigen, onderwaterstructuren of andere duikers aanzienlijk. De voortdurende activiteit en de korte afstand tussen manoeuvrerende schepen verhogen dit risico verder. Het onvermogen om gevaren tijdig te zien kan leiden tot ongevallen met ernstige verwondingen of dodelijke afloop tot gevolg. Nauwkeurige navigatie en effectieve communicatie zijn cruciaal om deze gevaren te beperken.
Gevaren van sterke stroming Werken in sterke stromingen vormt een gevaarlijke situatie die kan leiden tot verdrinkingsgevaar. Sterke stromingen kunnen mensen onderwater trekken, hen wegvoeren van hun geplande routes of botsen met onderwaterobstakels. De kracht van die stromingen kunnen verraderlijk sterk zijn. Dit is zelfs voor de sterkste zwemmers moeilijk om controle en stabiliteit te behouden.
Materiaalstoringen Het risico op defecten aan apparatuur brengt ook de veiligheid van commerciële duikers in gevaar. Duikuitrusting moet zorgvuldig worden onderhouden en regelmatig worden geïnspecteerd op functionaliteit en integriteit.
Storingen in duikapparatuur kunnen het vermogen van de duiker ernstig aantasten. Zo kan een defect in de ademhalingsapparatuur leiden tot verlies van luchttoevoer, waardoor de duiker risico loopt op verstikking. Ook kan een storing in het communicatiesysteem het vermogen van de duiker beperken om cruciale informatie door te geven of instructies te ontvangen. Dit kan de coördinatie met het ondersteuningsteam aan de oppervlakte belemmert.
Communicatie is tijdens duikmissies doorgaans al beperkt, waardoor elke storing in het systeem extra kritisch wordt.
De rol van ROV’s bij onderwateroperaties ROV’s hebben zich bewezen als uiterst waardevolle hulpmiddelen voor het uitvoeren van onderwateroperaties. Operators kunnen deze vanaf de oppervlakte besturen. Door veilig diepere en gevaarlijkere gebieden te onderzoeken, kunnen duikers veiliger duiken. Ze kunnen ook worden uitgerust met een reeks hulpmiddelen: sonar, andere sensoren, manipulatorarmen, laserscanners en ultra‑hoge‑definitiecameras die gegevens in real time kunnen vastleggen en opnemen.
De combinatie van deze kenmerken verhoogt de efficiëntie en effectiviteit van onderwateroperaties. Door de risico’s voor menselijke duikers te minimaliseren, dragen ROV’s aanzienlijk bij aan de veiligheid. Ook zorgen ROV’s voor precisie en het algehele succes van onderwatermissies.
Onderwaterdrone tijdens inspectie met verlichting op grote diepte.
Belangrijkste voordelen van ROV’s ten opzichte van menselijke duikers De onderwaterdrones bieden verschillende duidelijke voordelen ten opzichte van menselijke duikers bij onderwateroperaties.
ROV’s zijn niet gebonden aan fysieke beperkingen, waardoor zij langdurig onder water kunnen blijven. Ze kunnen opereren in gevaarlijke omgevingen en op extreme dieptes waar menselijke duikers gevaar zouden lopen. Hierdoor loop je geen risico op letsel of decompressieziekte.
Onderwaterdrones hebben ook veel geavanceerde technologische mogelijkheden. Voorbeelden zoals: camera’s met hoge resolutie, sonarsystemen en divers sensoren. Deze zorgen voor uitgebreide dataverzameling en monitoring in real-time, wat de nauwkeurigheid en efficiëntie van inspecties en operaties verbetert.
Verbeterde veiligheid Veiligheid is doorgaans de eerste en belangrijkste factor die in gedachten komt bij het overwegen van de voordelen van ROV’s bij onderwateroperaties.
Onderwaterdrones zijn ontworpen om te functioneren in uitdagende omstandigheden, zoals sterke stromingen, beperkt zicht, extreme dieptes en besloten ruimtes. Hierdoor worden menselijke duikers beschermd tegen potentiële gevaren. Zo kunnen Deep Trekker ROV’s functioneren op dieptes van meer dan 1000 meter (3280 voet). Dat ligt ver buiten het veilige bereik van menselijke duikers. Deze mogelijkheid zorgt ervoor dat duikers alleen de meest kritieke en minder gevaarlijke taken hoeven uit te voeren.
Het vooraf beoordelen van de situatie met onderwaterdrones verhoogt de veiligheid van duikers aanzienlijk en bespaart bovendien tijd en geld. Deze voorinspectie geeft alle betrokkenen een helder beeld van de omvang en de specifieke eisen van de missie. Dankzij de gedetailleerde video en sensorgegevens van de ROV gaan duikers nooit ‘blind’ het water in. Ze starten de operatie met een strak plan en de juiste uitrusting, wat onzekerheden minimaliseert en de efficiëntie optimaliseert.
ROV’s kunnen naast duikers worden ingezet om te helpen bij real‑time monitoring en communicatie. Dit verbetert de veiligheid tijdens onderwateroperaties aanzienlijk veel. Het team aan de oppervlakte kan de omgeving door live videobeelden en data van de ROV’s nauwlettend volgen. Dit toezicht zorgt ervoor dat instructies en updates snel worden doorgegeven. Hierdoor worden reacties in noodsituaties sneller, en wordt de coördinatie verbeterd.
ROV’s dragen ook bij aan betere besluitvorming binnen het team. De gegevens en beelden die door de ROV worden geleverd, zorgen vooral voor betere oplossingen en analysis. Duikers hoeven niet langer zelfstandige situaties te beoordelen en oplossingen te bedenken terwijl zij met een beperkte zuurstofvoorraad werken. In plaats daarvan kunnen zij vertrouwen op de gezamenlijke expertise van het team. Dit leidt tot beter onderbouwde en effectievere besluitvorming tijdens onderwateroperaties.
Commerciële duikers aan het werk bij onderwaterleiding.
Tijdsefficiëntie Tijd is een waardevol goed voor elk team of elke operatie. Dit zorgt ervoor dat efficiëntie een van de belangrijkste voordelen is van het gebruik bij onderwaterdrones. Traditionele methoden vereisen vaak uitgebreide coördinatie en planning, wat veel tijd kost. Daarentegen kunnen onderwaterrobots binnen enkele minuten door één operator worden ingezet. Ze vereisen vrijwel geen voorbereidingstijd en kunnen veel langer onder water blijven dan duikers.
Met hybride opties zoals lang meegaande batterijen of directe stroomvoorziening hebben ROV’s vrijwel onbeperkte tijd op de bodem. Zij hebben het vermogen om te opereren op dieptes die buiten de beperkingen van menselijke duikers liggen. Dit stelt hen daarnaast in staat om moeilijk bereikbare gebieden te bereiken. Hierdoor worden nauwkeurigere zoekacties en inspecties mogelijk.
ROV’s zijn altijd klaar om te water te gaan, wat ze tot een ideaal hulpmiddel maakt voor directe inspectiebehoeften. Deze inzetbaarheid staat in contrast met de noodzaak om een duikteam in te plannen. Bovendien moet er soms uren of zelfs dagen worden gewacht voordat zo’n team beschikbaar is. Dit vormt een aanzienlijk nadeel in tijdkritische situaties.
Kosteneffectiviteit Kosteneffectiviteit is een andere belangrijke overweging. Het gebruik van ROV’s elimineert de noodzaak voor uitgebreide duikerstraining, verzekeringen, gespecialiseerde uitrusting en bijbehorende logistieke kosten. Deze onderwaterdrones kunnen op afstand vanaf de oppervlakte worden bediend. Dit vermindert het aantal medewerkers ter plaatse zodat de reis‑ en verblijfskosten worden geminimaliseerd.
Het integreren van ROV’s naast duikers vermindert ook de tijd die duikers onder water doorbrengen. Deze aanpak is niet alleen kosteneffectief, maar verbetert ook de efficiëntie en veiligheid van operaties aanzienlijk.
Onderwaterdrones vormen een initiële investering die zich bij elk gebruik terugbetaalt. Duikers daarentegen brengen veel terugkerende kosten met zich mee. Denk aan training, het onderhoud van de uitrustingen en verzekeringen bij operationele inzet. Deze financiële efficiëntie maakt ROV’s tot een strategische investering voor organisaties, die betrouwbare en duurzame mogelijkheden willen voor onderwaterinspecties.
Kwalitatieve dataverzameling ROV’s blinken uit in het verzamelen van hoogwaardige gegevens. Deze gegevens worden in real time geanalyseerd en opgeslagen voor toekomstig gebruik. De onderwaterdrones kunnen door gebruik van geavanceerde functies zoals een verbeterde 4K‑camera, hogere resolutie foto’s en video’s maken. De 4K-camera maakt gebruik van dewarping‑, troebelheids‑ en automatische witbalansfilters om het zicht in troebel water te verbeteren. Hun fotogrammetrie‑mogelijkheden maken ook 3D‑modellering van onderwaterstructuren mogelijk voor verdere analyse en monitoring van assets in de tijd.
Onderwaterdrones zijn daarnaast uitgerust met sonartechnologie die afwijkingen langs oppervlakken kan identificeren, zelfs bij beperkt zicht. Deze capaciteit is belangrijk voor het detecteren van objecten zoals offeranodes langs scheepsrompen. Ook verbetert het de nauwkeurigheid van inspecties en dataverzameling. Deze voertuigen bieden veelzijdige manoeuvreerbaarheid, waardoor zij recht vooruit of zijwaarts kunnen bewegen. Dat terwijl uitrustingen zoals camera’s, sonar en gereedschappen wordt gekanteld en geroteerd richting interessegebieden. Deze mogelijkheid maakt ROV’s ideaal voor uitgebreide, systematische inspecties.
ROV’s kunnen ook worden aangepast met verschillende accessoires om aan specifieke wensen van klanten te voldoen. Accessoires zoals grijparmen, kathodische‑beschermingsprobes en ultrasone diktemeters. Deze accessoires breiden hun functionaliteit uit voor uiteenlopende toepassingen in vele sectoren. Van oceaanonderzoek en havenbeveiliging tot inspecties van nucleaire installaties en nog veel meer.
Onderwaterdrones zijn bovendien uitgerust met locatie‑mappingfunctionaliteit, waarmee klanten nauwkeurig kunnen volgen en documenteren waar gegevens zijn verzameld. Deze functie verbetert de nauwkeurigheid en traceerbaarheid van gegevensanalyses en rapportages. Dit versterkt de algehele betrouwbaarheid en effectiviteit van onderwateroperaties.
Beperkingen van ROV’s bij onderwateroperaties Hoewel ROV’s aanzienlijke voordelen bieden bij onderwateroperaties, kennen zij ook inherente beperkingen die menselijke duikers niet hebben. Zoals:
Gebrek aan menselijk oordeelsvermogen
Beperkte behendigheid
Beperkte batterijduur
Deze beperkingen benadrukken de aanvullende rollen die ROV’s en duikers kunnen spelen bij onderwaterverkenning en inspectie. Dat is waarom ieder zijn unieke sterke punten inzet om tot complete en effectieve resultaten te komen.
Gebrek aan menselijk oordeelsvermogen ROV’s kennen potentiële beperkingen ten opzichte van menselijke duikers op het gebied van aanpassingsvermogen. Ze zijn doorgaans geconfigureerd voor specifieke missies en uitgerust met gespecialiseerde gereedschappen en sensoren. Deze zijn mogelijk niet veelzijdig genoeg om onverwachte of unieke situaties aan te pakken. In tegenstelling tot duikers zijn ROV’s afhankelijk van menselijke operators, waarbij er vaak sprake is van enige vertraging. In vergelijking met duikers kunnen die vertrouwen op snel oordeel, reflexen en instincten om zich direct aan te passen. H2O Drones heeft meer dan 100 jaar waterbouwervaring in huis en kan daardoor adequate analysis doen tijdens een inspectie.
Beperkingen bij het uitvoeren van nauwkeurige taken Behendigheid en het ontbreken van tactiele feedback vormen eveneens belemmeringen bij het gebruik van ROV’s in onderwateroperaties. Hoewel zij kunnen worden uitgerust met robotarmen, is het nabootsen van de fijne motoriek en flexibiliteit van menselijke handen uitdagend. Deze beperking beïnvloedt het vermogen van de ROV om complexe taken uit te voeren. Dit geldt met name voor taken die nauwkeurige manipulatie of het zorgvuldig hanteren van objecten vereisen. Daarnaast zijn ROV’s niet in staat om textuur of gewicht direct te beoordelen. Dit maakt het uitvoeren van taken die precieze handmatige manipulatie of nauwkeurige reparaties vereisen erg moeilijkt.
Mechanische grijparm op onderwaterrobot.
Beperkte batterijduur
ROV’s worden beperkt door hun batterijduur, wat hun onderwatertijd beperkt en zorgvuldige planning vereist om de efficiëntie te maximaliseren. Dit bemoeilijkt met name het uitvoeren van nauwkeurige taken die tijd en behendigheid vereisen. Deze beperking kan worden verminderd door gebruik te maken van een directe stroomvoorziening aan de oppervlakte. Dat is een hybride voedingsoptie die operationele mogelijkheden van de ROV onbeperkt verlengt.
Hoge initiële kosten
Een hoge initiële investering kan voor sommige organisaties een drempel vormen bij de aanschaf van een onderwaterdrone. Daarom biedt H2O Drones naast verkoop ook de mogelijkheid om onze drones en expertise flexibel in te huren. Met deze inhuuroplossing beschik je direct over geavanceerde onderwaterdrones, uitgevoerd door ervaren ROV-operators. Zo profiteer je van hoogwaardige inspecties en betrouwbare data, zonder dat een grote investering vooraf nodig is. Voor organisaties die regelmatig inspecties uitvoeren, kan aanschaf op de lange termijn juist voordeliger zijn. In beide gevallen denken wij actief mee om tot de beste oplossing te komen, passend bij de toepassing en het beschikbare budget.
Het is niet het één of het ander Bij het vergelijken van duikers en ROV’s is het belangrijk te erkennen dat het niet gaat om het kiezen van de één boven de ander. Zowel duikers als ROV’s hebben hun eigen unieke sterke punten en toepassingsmogelijkheden. In de meeste scenario’s kunnen zij elkaar aanvullen. De sleutel ligt in het begrijpen van de specifieke vereisten van de taak. Zo kan het inzetten van de capaciteiten van zowel duikers als ROV’s om efficiëntie, veiligheid en effectiviteit te maximaliseren.
Duikers brengen een menselijke factor en aanpassingsvermogen in onderwateroperaties. Zij hebben het vermogen om direct met de omgeving te interageren, hands‑on taken uit te voeren en real‑time beslissingen te nemen. Duikers blinken uit in situaties die verfijnde handvaardigheid, nauwkeurige observatie en probleemoplossende vaardigheden vereisen. Hun aanwezigheid maakt directe actie en flexibiliteit mogelijk in dynamische onderwateromgevingen.
Ter vergelijking bieden onderwaterdrones duidelijke voordelen op het gebied van bereik, uithoudingsvermogen en dataverzameling. ROV’s kunnen opereren op grotere dieptes en in gevaarlijke omgevingen met onbeperkte bodemtijd. Onderwaterdrones kunnen uitgerust worden met geavanceerde beeldvormingssystemen, sensoren en manipulatoren. Hiermee kunnen onderwaterdrones hoogwaardige visuele gegevens leveren, nauwkeurige taken uitvoeren en waardevolle informatie verzamelen. Ze zijn ook bijzonder geschikt voor langdurige inspecties, repetitieve werkzaamheden en operaties onder extreme omstandigheden.
Samenwerking tussen onderwaterdrone en duiker.
Naarmate technologie zich verder ontwikkelt binnen het veranderende landschap van onderwaterwerk, zullen ROV’s zich blijven verbeteren. Bijvoorbeeld door met innovaties die hun capaciteiten verder te vergroten en beter aan te sluiten op de behoeften van de sector.
Hoewel een veelgehoorde zorg is of onderwaterdrones duikers zullen vervangen, is de realiteit dat onderwaterdrones en duikers elkaar blijven aanvullen. Het doel is om een effectiever team te creëren, waarbij operaties veiliger worden. Maar ook zodat elk zijn sterke punten optimaal kan benutten.
Verbetering van duikoperaties met H2O Drones ROV’s H2O Drones ROV’s zijn doelgericht ontworpen voor veelzijdigheid en vormen. Daardoor zijn er uitzonderlijke hulpmiddelen ter ondersteuning van duikers in uiteenlopende toepassingen en sectoren komen te ontstaan. Ze zijn vervaardigd uit industriële materialen zoals roestvrij staal, geanodiseerd precisie‑gefreesd aluminium en koolstofvezel. Zij zijn ontworpen om zelfs de zwaarste omgevingen te weerstaan.
Of u nu betrokken bent bij onderwaterinspectie, zoek‑ en bergingsoperaties, aquacultuur, milieumonitoring of een andere maritieme toepassing. Wij helpen u graag te begrijpen hoe onze onderwaterdrones aan uw specifieke behoeften kunnen voldoen.
Wanneer u klaar bent om uw eigen H2O Drones ROV aan te schaffen, neem dan contact met ons op via info@h2o-drones.com om een offerte op maat aan te vragen die volledig is afgestemd op uw wensen.
Wat is regenwater?
Regenwater is neerslag die afstroomt van oppervlakken. Denk aan daken, trottoirs, parkeerplaatsen en wegen. Op deze plekken kan het water niet in de grond trekken. Steden blijven groeien. Er komen steeds meer wegen, parkeerplaatsen en gebouwen bij. Daardoor wordt de afvoer van regenwater steeds belangrijker en moeilijker. Water kan niet op het oppervlak blijven liggen. Dit kan schade veroorzaken aan gebouwen en andere structuren. Daarom gebruiken we systemen om regenwater te beheren tijdens regen en sneeuw. ROV inspecties maken het mogelijk om regenwatersystemen efficiënt te monitoren en te onderhouden.
Wat is een regenwatersysteem
Het beheer van regenwaterafvoer is een ingewikkeld systeem dat velen van ons dagelijks als vanzelfsprekend beschouwen. Dit systeem voert regenwater naar opvangbekkens. Het houdt water weg van woningen. Bedrijven gebruiken mini‑ROV’s zoals de Revolution om deze systemen te inspecteren. ROV inspecties dragen bij aan het efficiënt functioneren van regenwatersystemen en voorkomen blokkades. Er zijn veel redenen om dit water af te voeren; de belangrijkste reden is het voorkomen van overstromingen. Met behulp van ROV inspecties kunnen problemen zoals verstoppingen en schade bij regenwatersystemen snel worden opgespoord.
Laten we kort kijken naar de basis van de waterkringloop:
De mondiale waterkringloop
Zoals je in dit diagram kunt zien, is dit een volledig natuurlijke omgeving. Normale oppervlakteafvoer kan niet meer plaatsvinden zodra gebouwen, wegen en andere ondoorlatende oppervlakken zijn aangelegd. Dit verstoort de waterkringloop en veroorzaakt verschillende problemen. De oplossing is om het water mechanisch op een vergelijkbare manier te verplaatsen.
Hier is een diagram van een regenwatersysteem:
Stedelijke water‑ en afvalwaterinfrastructuur
Een belangrijke opmerking hierbij is dat regenwater- en rioolleidingen gescheiden zijn. Regenwater valt als neerslag en stroomt over gebouwen en wegen naar putten. Daarna gaat het via leidingnetwerken naar opslagbekkens en naar vijvers of meren. Deze kunstmatige meren zijn geen natuurlijke recreatiegebieden. Dieren kunnen er leven, maar het water is vaak vervuild. Het bevat olie, pesticiden en zware metalen, vooral in industriële gebieden. Bedrijven behandelen dit water meestal niet en gebruiken het niet als drinkwater vanwege deze verontreinigingen.
Waarom regenwater beheren Het is cruciaal om regenwater te beheren om verschillende belangrijke redenen. ROV inspecties dragen bij aan het veilige en efficiënte beheer van regenwatersystemen. Van de gezondheid van lokale wateren en aquatisch leven tot het beperken van overstromingsrisico’s: correct beheer van regenwater is essentieel.
De hydrologische cyclus in stand houden Onjuist beheerd regenwater kan de aanvulling van bodemvocht verminderen en de aanvulling van grondwater minimaliseren. Bodemvocht is essentieel voor vegetatie, terwijl verlies van grondwateraanvulling de basisafvoer van beken sterk kan verminderen — water dat noodzakelijk is voor aquatisch leven. Door regenwater correct te beheren, houden we de hydrologische cyclus in balans en zorgen we voor een gezond planten- en dierenleven.
Overstromingen voorkomen Zonder adequaat onderhoud van regenwatersystemen neemt het risico op overstromingen, vooral in stedelijke gebieden, sterk toe. Beton kan geen water opnemen en bedekt grote delen van steden. Daarom moeten we overtollig water van regen- en onweersbuien goed beheren. Dit voorkomt schade en vermindert het risico op overstromingen.
Erosie van waterleidingen voorkomen Erosie is een normaal onderdeel van waterstromen en waterleidingen. Overtollig regenwater kan de erosie echter sterk vergroten. Tijdens stormen komt er veel extra water in beken en rivieren. Dit extra water verhoogt zowel het volume als de snelheid waarmee water — en het sediment in dat water — naar waterleidingen wordt afgevoerd. Dit extra water kan erosie van oevers en bodems veroorzaken en de natuurlijke vorm van deze waterleidingen beschadigen. De achteruitgang van deze waterleidingen kan leiden tot een sterke afname van planten- en dierdiversiteit. Correct beheer van regenwater kan deze risico’s effectief beperken.
Regenwaterbeheer Er zijn veel voorzorgsmaatregelen naast het afwateringsnetwerk om te voorkomen dat regenwater zich vermengt met onze drinkwaterbronnen, vooral waar steden en wegen direct naast reservoirs liggen. Hier zijn enkele aanvullende voorzieningen in onze steden waarvan u zich misschien niet realiseert dat ze bedoeld zijn voor regenwaterbeheer:
Het minimaliseren van direct verbonden ondoorlatende oppervlakken Stedenbouwkundigen proberen een met gras begroeid gebied op te nemen tussen een weg en een waterbron. Grasvelden of andere doorlatende, biologische oppervlakken filteren van nature een deel van de verontreinigingen door de bodem voordat het water zijn weg naar het grondwater vindt.
Betonnen rasterverharding Openingen in het wegdek zorgen ervoor dat regenwater kan doorsijpelen naar doorlatende materialen en vervolgens op natuurlijke wijze wordt gefilterd.
Begroeide greppels Ondiepe, begroeide greppels direct langs wegen die de snelheid en het volume van de afvoer verminderen. Filtering kan plaatsvinden, maar de greppels moeten ondiep genoeg zijn zodat ze zelf geen water verzamelen tot het punt waarop ze een klein bassin worden.
Bufferstroken Combinaties van bomen, struiken en gras die langs een waterloop worden aangeplant. Deze stroken moeten bestaan uit drie zones: vier tot vijf rijen bomen, daarna twee rijen struiken en tenslotte ongeveer 6 tot 7 meter breed gras. Dit vermindert de snelheid van de afvoer en verwijdert een groot deel van de vaste stoffen voordat het zich met drinkwater vermengt.
Filterstroken Licht hellende, begroeide gebieden rondom een oppervlaktewaterlichaam. Deze houden de bodem op zijn plaats en fungeren als filter voordat regenwater het waterlichaam bereikt.
Regenwatervijvers of wetlands Gemeenten leggen permanente vijvers aan waarin vaste stoffen tussen stormen kunnen bezinken en water wordt opgevangen. Regenwaterafvoer uit omliggende gebieden stroomt naar deze vijvers. Woonwijken en parken gebruiken deze vijvers vaak als visuele elementen. Goed onderhoud houdt de schade aan het milieu minimaal en verwijdert sediment elke zeven tot tien jaar.
Infiltratievoorzieningen Smalle, met stenen gevulde uitgegraven sleuven. Deze zijn dieper dan begroeide greppels; de sleuven, die ongeveer 1 tot 3,5 meter diep zijn, slaan afstromend water tussen de stenen op en laten het langzaam in de bodem infiltreren. In combinatie met andere voorbehandelingsmethoden zoals een begroeide greppel is gebleken dat deze methode tot 98% van de verontreinigingen filtert.
Werveltype concentratoren Ondergrondse putten die zijn ontworpen om een circulaire stroming te creëren, waardoor sedimentatie en verwijdering van olie en vet plaatsvinden. De stromingen scheiden snel bezinkbaar grit en drijvend materiaal. De cumulatieve effecten van ongecontroleerde afvoer kunnen gevaarlijk zijn. Inspectie van elk onderdeel van het regenwaterbeheersysteem is essentieel om de balans van de waterkringloop op lange termijn te behouden. ROV inspecties spelen een belangrijke rol bij het veilig en effectief inspecteren van regenwatersystemen. Met Deep Trekker ROV’s kunnen deze netwerken nauwkeurig worden gecontroleerd. Als je een systeem hebt dat toe is aan een inspectie, neem dan contact met ons op om te horen hoe wij je kunnen helpen.
Deep Trekker‑voertuigen Deep Trekker bouwt robuuste onderwaterinspectiesystemen, waaronder pijpcrawlers en op afstand bestuurde voertuigen (ROV’s). Deze systemen zijn ontworpen om draagbaar te zijn en eenvoudig inzetbaar in verschillende omgevingen. Daardoor is extra apparatuur zoals generatoren of servicewagens meestal niet nodig. Hierdoor worden de operationele kosten verlaagd en worden inspecties in afgelegen gebieden toegankelijker.
Revolution voor Regenwatersystemen
De Deep Trekker Revolution ROV is een betrouwbare tool voor het inspecteren van regenwatersystemen. Het systeem is ontworpen om te werken in complexe en beperkte omgevingen. Het maakt gebruik van een gepatenteerd kantelsysteem voor nauwkeurige bewegingen. Hierdoor kan de ROV eenvoudig omhoog, omlaag en zijwaarts bewegen. Operators bedienen het systeem met een controller met een helder beeldscherm. Dit maakt inspecties eenvoudig en efficiënt in het veld.
Revolution toepassingen
De Revolution is zeer geschikt voor het inspecteren van leidingen, bassins en regenwaternetwerken. Zo gebruiken operators het om verstoppingen, schade en sedimentophoping te detecteren. Het helpt om problemen vroegtijdig te identificeren voordat ze ernstig worden.
Bovendien zorgt het compacte ontwerp ervoor dat de ROV moeilijk bereikbare plekken kan betreden. De roterende camera levert duidelijke en gedetailleerde beelden tijdens inspecties. Daardoor kunnen operators systemen grondig en met vertrouwen inspecteren. Het systeem presteert goed in donkere en troebele omstandigheden. Dit is belangrijk omdat regenwatersystemen vaak beperkte zichtbaarheid hebben.
Operators laten de ROV via een kabel in het systeem zakken. Zij volgen de livebeelden op het scherm van de controller in real time. Indien nodig kunnen inspecties worden opgenomen voor verdere analyse. Daardoor worden inspecties veiliger, sneller en kostenefficiënter. De Revolution helpt het onderhoud te verbeteren en ondersteunt de prestaties op lange termijn.
Waarom regenwatersystemen inspecteren Net als elk structureel systeem moet de integriteit van infrastructuur worden gemonitord en onderhouden. Regelmatige inspecties om de staat van leidingen, afvoeren, bekkens en andere structuren te waarborgen, zijn essentieel voor veilig regenwaterbeheer. Problemen zoals lekkages, scheuren, verstopte leidingen en ophoping van sediment zijn veelvoorkomende uitdagingen die je snel moet identificeren en oplossen. Onderwater‑ROV’s zijn een effectieve, eenvoudige en kostenbesparende optie voor infrastructuurinspecties.
De onderwater‑ROV’s van Deep Trekker bieden een veilig en kosteneffectief alternatief voor het inhuren van duikers, terwijl pipe crawlers operators in staat stellen leidingen te inspecteren die voor mensen ontoegankelijk zijn. De batterijgevoede robots hebben geen externe stroomvoorziening nodig, waardoor ze gemakkelijk draagbaar en eenvoudig inzetbaar zijn. Krachtige camera’s geven operators een volledig beeld van het gebied dat zij inspecteren en maken het mogelijk inspecties vast te leggen of te fotograferen voor verdere beoordeling. Uitbreidingen voor de onderwater‑ROV’s en pipe crawlers bieden operators geavanceerde opties zoals laserscalers, Cygnus‑diktemeters en hefarmen.
Gemeenten en aannemers kunnen erop vertrouwen dat zij met regelmatige inspecties van belangrijke structuren het best mogelijke regenwaterbeheersysteem bieden. Inlaten, uitlaten, putten, interne leidingen en waterbekkens moeten allemaal regelmatig worden geïnspecteerd om ervoor te zorgen dat ze op volle capaciteit functioneren en problemen voorkomen. Frequente inspecties zijn essentieel, aangezien tekortkomingen zich vaak kunnen vermenigvuldigen en opstapelen naarmate de tijd verstrijkt. Met regelmatige ROV inspecties blijven regenwatersystemen in goede conditie en wordt schade voorkomen. Door consistente inspecties uit te voeren, kunnen onvolkomenheden worden aangepakt voordat ze een kostbaar probleem worden.