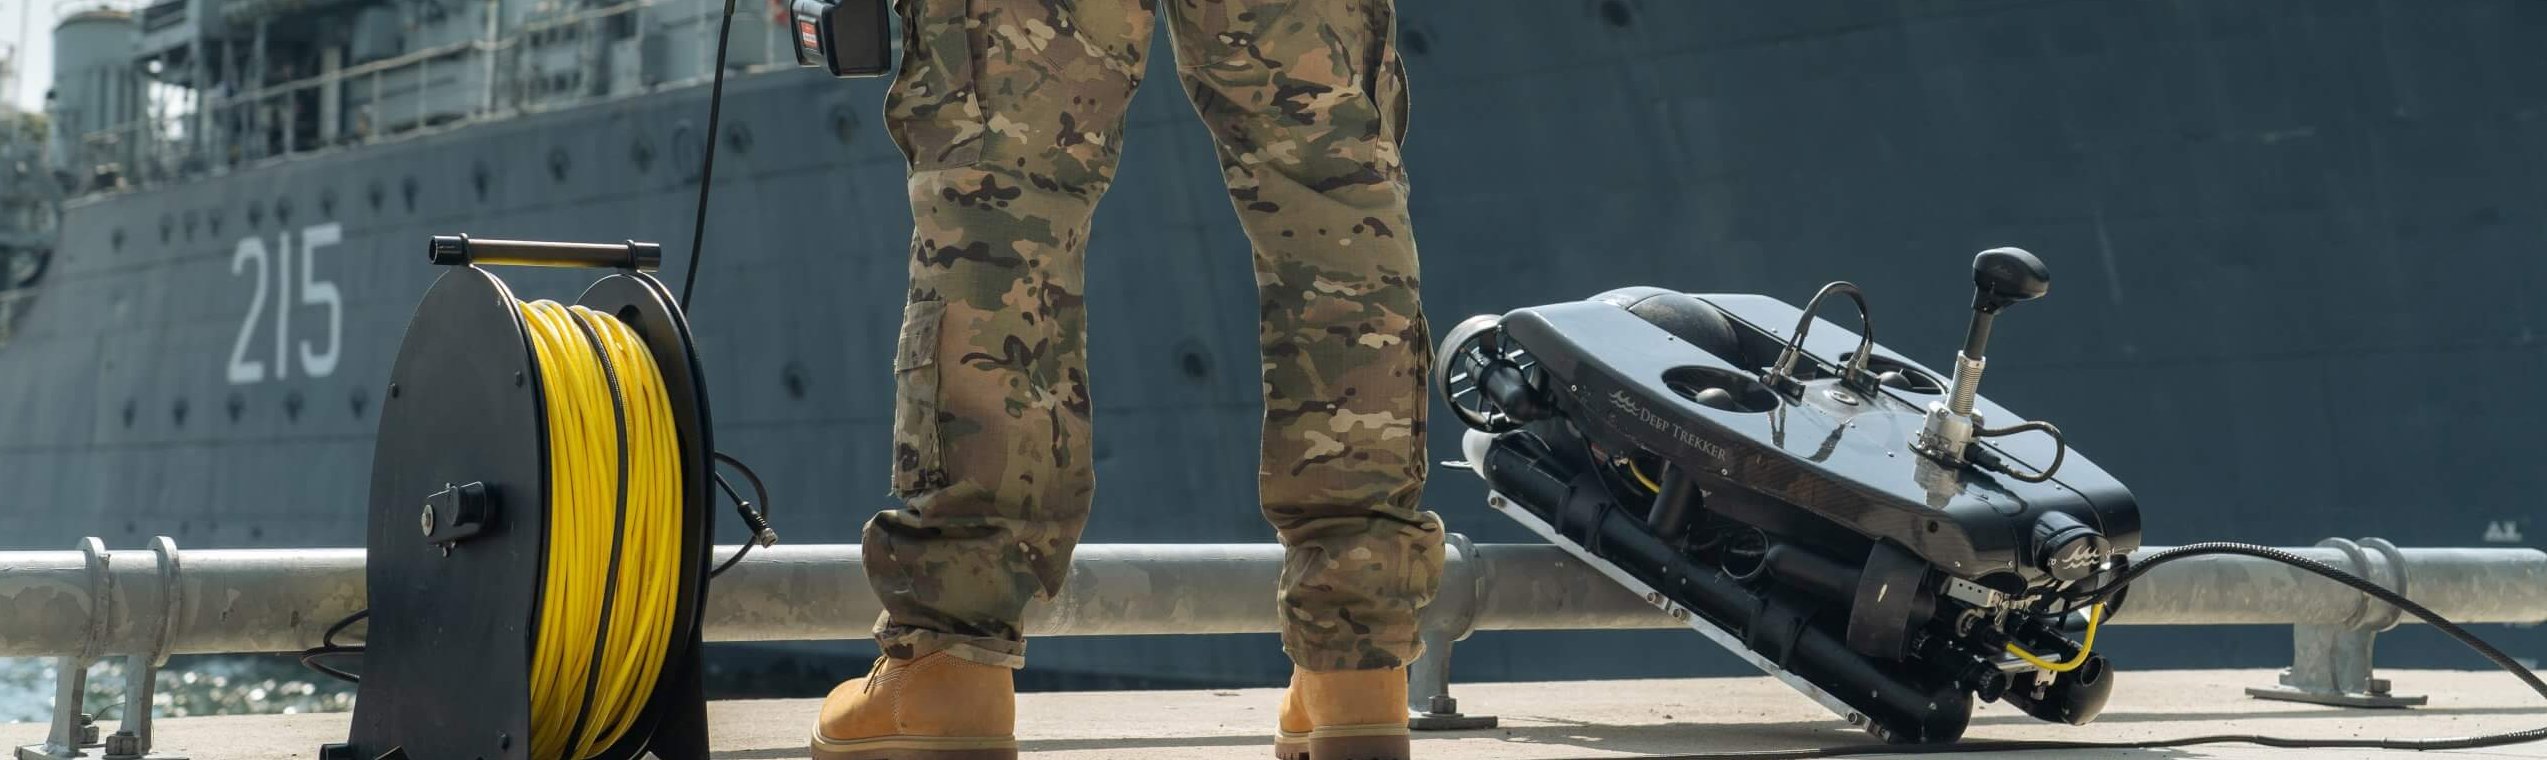
Wie Unterwasserdrohnen nach dem Krieg helfen

Ein Krieg endet oft nicht in dem Moment, in dem die letzten Kämpfe aufhören. Unter der Wasseroberfläche können die Folgen noch jahrelang sichtbar und gefährlich präsent bleiben. Seeminen, nicht explodierte Sprengkörper, beschädigte Brücken, Kais, Häfen und Unterwasserkonstruktionen stellen eine Bedrohung für die Sicherheit, die Wirtschaft und den Wiederaufbau der betroffenen Gebiete dar. Gerade in dieser Phase spielen Unterwasserdrohnen eine immer wichtigere Rolle.

Bei H2O Drones beobachten wir, wie moderne ROVs (Remotely Operated Vehicles) zu unverzichtbaren Hilfsmitteln für Organisationen werden, die für Sicherheit, Infrastruktur und Wiederaufbauarbeiten verantwortlich sind. Dank fortschrittlicher Sonar-, Kamera- und Inspektionstechnologie können Gebiete untersucht werden, ohne dass Taucher oder Sprengstoffexperten unnötige Risiken eingehen müssen.

Die verborgene Gefahr unter Wasser
Bei nahezu jedem maritimen Konflikt werden Seeminen und andere Sprengstoffe eingesetzt, um Häfen, Küstengebiete und wichtige Schifffahrtswege zu sperren. Obwohl ein Teil dieser Munition während eines Konflikts zur Explosion kommt, verbleibt eine beträchtliche Anzahl von Sprengstoffen auf dem Grund von Meeren, Flüssen und Häfen. Einige dieser Objekte liegen sogar noch Jahrzehnte später dort. Laut Deep Trekker, unserem Partner für ROVs, befinden sich weltweit immer noch große Mengen nicht explodierter maritimer Sprengkörper in Gewässern, die während historischer Konflikte genutzt wurden.
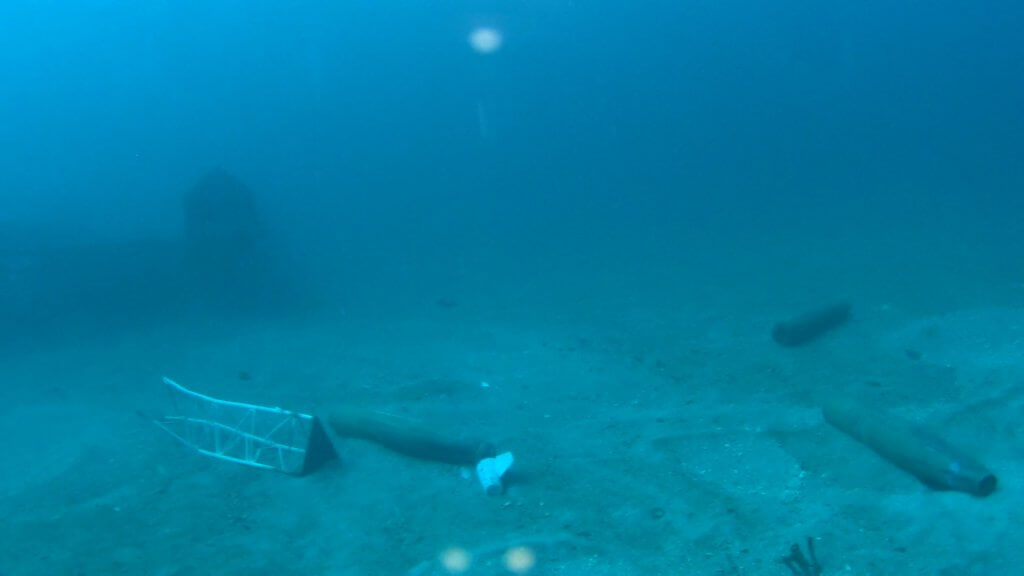
Militärische Fremdkörper im Boden, die mit einem ROV aufgespürt wurden


Bevor ein Hafen wieder voll funktionsfähig ist, der Schiffsverkehr sicher wieder aufgenommen werden kann oder mit den Sanierungsarbeiten begonnen werden kann, müssen diese Risiken zunächst erfasst werden. Bislang bedeutete dies, dass spezialisierte Taucher Untersuchungen in potenziell gefährlichen Bereichen durchführen mussten. Das ist nicht nur zeitaufwendig, sondern birgt auch erhebliche Sicherheitsrisiken.

Erst die Drohne, dann der Spezialist
Genau wie bei Such- und Rettungsaktionen sind auch bei Minenräumarbeiten Informationen von entscheidender Bedeutung. Je besser die Situation im Vorfeld erfasst wird, desto sicherer verläuft der Einsatz.

Unterwasserdrohnen ermöglichen es, verdächtige Objekte zunächst aus der Ferne zu untersuchen. Mithilfe hochauflösender Kameras und Bildsonar können Bediener ein Objekt anpeilen, klassifizieren und dokumentieren, ohne dass Menschen direkt ins Wasser müssen. So entsteht ein klares Bild der Lage, bevor Sprengstoffräumdienste oder militärische EOD-Teams (Explosive Ordnance Disposal) weitere Schritte unternehmen.
Bevor ein Hafen wieder voll funktionsfähig ist, der Schiffsverkehr sicher wieder aufgenommen werden kann oder mit den Sanierungsarbeiten begonnen werden kann, müssen diese Risiken zunächst erfasst werden. Bislang bedeutete dies, dass spezialisierte Taucher Untersuchungen in potenziell gefährlichen Bereichen durchführen mussten. Das ist nicht nur zeitaufwendig, sondern birgt auch erhebliche Sicherheitsrisiken.

Erst die Drohne, dann der Spezialist
Genau wie bei Such- und Rettungsaktionen sind auch bei Minenräumarbeiten Informationen von entscheidender Bedeutung. Je besser die Situation im Vorfeld erfasst wird, desto sicherer verläuft der Einsatz.

Unterwasserdrohnen ermöglichen es, verdächtige Objekte zunächst aus der Ferne zu untersuchen. Mithilfe hochauflösender Kameras und Bildsonar können Bediener ein Objekt anpeilen, klassifizieren und dokumentieren, ohne dass Menschen direkt ins Wasser müssen. So entsteht ein klares Bild der Lage, bevor Sprengstoffräumdienste oder militärische EOD-Teams (Explosive Ordnance Disposal) weitere Schritte unternehmen.

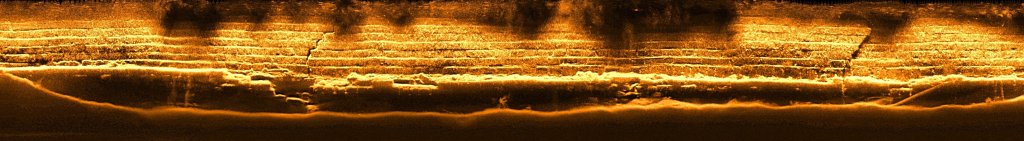
Ein Kai, dessen Schäden dank Sonar sichtbar sind


Moderne Deep-Trekker-Systeme kombinieren Sonar mit Videobildern, wodurch die Bediener sowohl ein akustisches als auch ein visuelles Bild der Umgebung erhalten. Dies erhöht die Wahrscheinlichkeit einer korrekten Identifizierung und erleichtert die Unterscheidung zwischen beispielsweise einem Trümmerstück und einem potenziell explosiven Objekt.

Eine Schleuseninspektion mit einer 4K-Low-Light-Kamera

Nach dem Krieg beginnt der Wiederaufbau
Nachdem Sprengstoffe beseitigt wurden, folgt oft eine weitere Herausforderung: die Begutachtung der beschädigten Infrastruktur.

Brücken, Kaimauern, Schleusen, Häfen und Unterwasserfundamente können während eines Konflikts erhebliche Schäden davontragen. Diese Schäden befinden sich oft gerade an Stellen, die für Inspektoren schwer zugänglich sind. Gleichzeitig ist eine schnelle Begutachtung notwendig, um Transport, Logistik und wirtschaftliche Aktivitäten wieder in Gang zu bringen.

Hier bieten Unterwasserdrohnen erneut einen wichtigen Vorteil. Anstatt sofort Taucher einzusetzen, können Inspektionen schnell und sicher vom Ufer aus oder von einem Wasserfahrzeug aus durchgeführt werden. Dank hochwertiger Kameras, leistungsstarker Beleuchtung und fortschrittlicher Navigationssysteme lassen sich Bauwerke detailliert untersuchen, ohne dass die Infrastruktur außer Betrieb genommen werden muss.

Detaillierte Inspektionen für eine bessere Entscheidungsfindung
Bei Sanierungsprojekten dreht sich alles um zuverlässige Daten. Ingenieure und Anlagenmanager möchten genau wissen, wo sich Schäden befinden und wie schwerwiegend diese sind, bevor Sanierungsarbeiten durchgeführt werden.

Deep Trekker hat daher seine Systeme zur Erfassung hochwertiger Inspektionsdaten entwickelt. Moderne ROVs können Unterwasserkonstruktionen nicht nur filmen, sondern auch für die 3D-Modellierung und Fotogrammetrie erfassen. So entsteht ein digitales Modell einer Konstruktion, in dem Verschleiß, Risse, Korrosion oder Einschläge sichtbar gemacht werden.

Für Organisationen, die für den Wiederaufbau von Häfen, Brücken oder verteidigungsrelevanter Infrastruktur zuständig sind, bedeutet dies, dass Inspektionen präziser durchgeführt und Reparaturen besser geplant werden können.

Sicherheit bleibt der wichtigste Vorteil
Obwohl die technologischen Möglichkeiten beeindruckend sind, bleibt die Sicherheit der wichtigste Grund für den Einsatz von Unterwasserdrohnen. Sowohl bei Minenräumungsoperationen als auch bei Inspektionen beschädigter Infrastruktur gilt: Jede Aufgabe, die aus der Ferne durchgeführt werden kann, bedeutet eine Risikominderung für das Personal.

Deep Trekker betont, dass ROVs gerade für anspruchsvolle und potenziell gefährliche Umgebungen entwickelt wurden, um Fachleute bei Inspektions-, Sicherheits- und Erkundungsmissionen zu unterstützen. Dank ihrer Manövrierfähigkeit, der Echtzeit-Bildübertragung und der schnellen Einsatzbereitschaft können entscheidende Entscheidungen getroffen werden, ohne dass Menschen direkt einer Gefahr ausgesetzt werden.

Eine Technologie, die über die Inspektion hinausgeht
Der Einsatz von Unterwasserdrohnen bei der Minenräumung und beim Wiederaufbau zeigt, wie vielfältig die Möglichkeiten dieser Technologie mittlerweile geworden sind. Während ROVs früher vor allem als Hilfsmittel für Inspektionen angesehen wurden, entwickeln sie sich zunehmend zu unverzichtbaren Systemen für Sicherheit, Verteidigung und Sanierungsmaßnahmen.

Wir bei H2O Drones sind davon überzeugt, dass Unterwasserroboter einen wichtigen Beitrag zu einer sichereren Welt leisten. Ob es nun darum geht, Sprengstoffe auf dem Meeresboden zu lokalisieren, beschädigte Häfen zu inspizieren oder kritische Infrastruktur nach einem Konflikt zu begutachten – die Stärke einer Unterwasserdrohne liegt letztendlich in einem einfachen Prinzip: Zunächst einen Überblick schaffen, damit Menschen ihre Arbeit sicherer und besser informiert verrichten können.
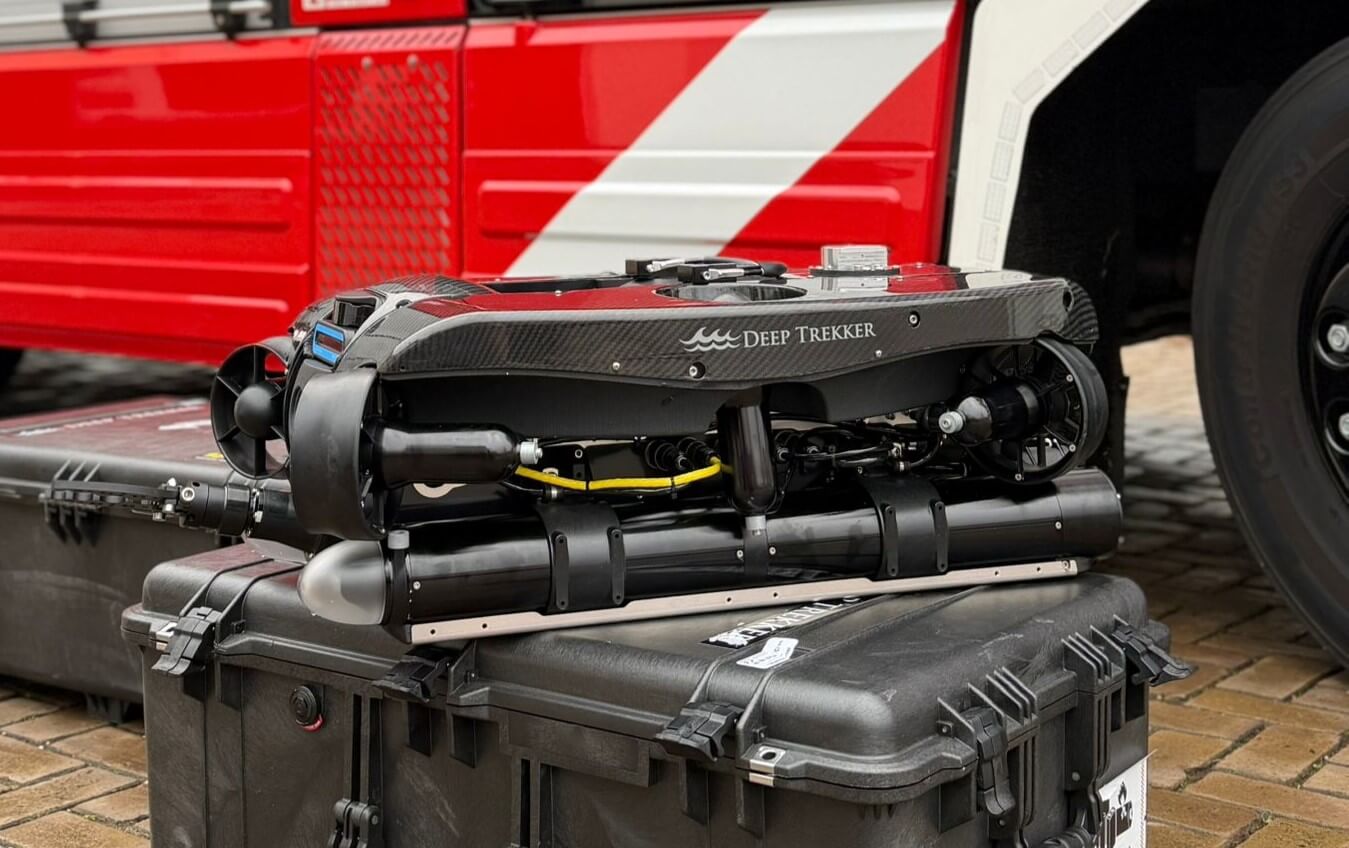
Unterwasserdrohne als Partner bei Search & Rescue

Sobald die Meldung eingeht, dass jemand ins Wasser geraten ist, beginnt ein Wettlauf gegen die Zeit. Rettungskräfte müssen schnell handeln, aber gleichzeitig auch sicher arbeiten. Unter Wasser sind die Bedingungen oft alles andere als ideal. Die Sicht ist eingeschränkt, die Strömung kann tückisch sein und die Umgebung ist meist unbekannt. Genau aus diesem Grund entscheiden sich immer mehr Sicherheitsregionen dafür, eine Unterwasserdrohne zur Unterstützung ihrer Tauchteams und Search & Rescue-Einsätze einzusetzen.

Die Sicherheitsregion Rotterdam-Rijnmond und die Sicherheitsregion Zuid-Holland Zuid gehören zu den Organisationen, die diese Technologie mittlerweile nutzen, um Such- und Rettungsaktionen sicherer und effizienter durchzuführen.

Die Realität einer Suchaktion unter Wasser
Für Außenstehende erscheint die Search und Rescue unter Wasser manchmal relativ einfach: Ein Taucher geht ins Wasser und beginnt mit der Suche. In der Praxis ist dies jedoch eine der anspruchsvollsten Disziplinen im Rettungswesen. In vielen niederländischen Gewässern beträgt die Sicht unter Wasser oft nicht mehr als ein bis zwei Meter. Taucher müssen sich daher größtenteils auf ihre Ausbildung, Erfahrung und ihr Gespür verlassen.

Das birgt Risiken. Unter Wasser können sich Hindernisse wie Kabel, Äste, Wrackteile, Stege oder andere Konstruktionen befinden, in denen sich ein Taucher verfangen kann. Zudem wissen die Rettungskräfte im Vorfeld bei weitem nicht immer, wie die Situation unter der Oberfläche aussieht. Jeder Einsatz beginnt daher mit einem gewissen Maß an Unsicherheit.

Innerhalb der Feuerwehr gilt daher ein wichtiger Grundsatz: Risiken so weit wie möglich zu minimieren, ohne dabei die Qualität der Hilfeleistung aus den Augen zu verlieren. Technologie kann dabei eine wichtige Rolle spielen.

Erst schauen, dann tauchen
Bei H2O Drones betrachten wir eine Unterwasserdrohne nicht als Ersatz für einen Feuerwehrtaucher bei Search- und Rescue-aktionen, sondern als ein zusätzliches Paar Augen unter Wasser. Wo ein Taucher unmittelbar den Bedingungen ausgesetzt ist, kann ein ROV (Remotely Operated Vehicle) zunächst die Umgebung erkunden, ohne dass Menschen einem Risiko ausgesetzt werden.

Bei einem Search & Rescue-mission hat das ROV den Standort ausfindig gemacht und führt den Taucher dorthin

Dies liefert Einsatzleitern und Tauchkoordinatoren wertvolle Informationen. Noch bevor ein Taucher ins Wasser steigt, lässt sich feststellen, wie das Suchgebiet aussieht, welche Hindernisse vorhanden sind und wo sich mögliche kritische Stellen befinden. Dadurch können Taucher viel gezielter eingesetzt werden, und die Sicherheit des Einsatzes wird erheblich erhöht.

Gerade bei Such- und Rettungsaktionen, bei denen Schnelligkeit entscheidend ist, kann diese Vorgehensweise viel Zeit sparen. Es muss weniger auf der Grundlage von Annahmen gearbeitet werden, und die Wahrscheinlichkeit von Überraschungen unter Wasser sinkt.

Sonar sieht, was Menschen nicht sehen können
Die wahre Stärke moderner Unterwasserdrohnen liegt nicht nur in der Kamera, sondern vor allem im Sonar. Während Kameras auf Sicht und Beleuchtung angewiesen sind, nutzt Sonar Schallwellen, um Objekte und Strukturen sichtbar zu machen. Dadurch funktioniert das System auch in dunklem, trübem oder schlammigem Wasser weiterhin effektiv.

Deep Trekker Inc., Hersteller der Unterwasserdrohnen, die H2O Drones liefert, beschreibt sonarbasierte ROVs als eines der wertvollsten Hilfsmittel für Such- und Bergungsaktionen bei schlechter Sicht. In Situationen, in denen ein Taucher kaum seine eigene Hand sehen kann, kann Sonar dennoch ein klares Bild davon liefern, was sich Dutzende Meter entfernt befindet.

Menschen sind unter Wasser mit Sonar gut zu erkennen, unabhängig von der Wasserqualität

Dadurch lassen sich potenzielle Fundorte von Opfern oder Gegenständen schneller identifizieren. In vielen Fällen muss ein Tauchteam daher nicht mehr ein großes Gebiet systematisch absuchen, sondern kann den Einsatz auf eine viel kleinere und besser abgegrenzte Zone konzentrieren.

Sicherheitsregion Rotterdam-Rijnmond als Vorreiter
Eine der ersten Sicherheitsregionen in den Niederlanden, die die Vorteile von Unterwasserdrohnen erkannte, war die Sicherheitsregion Rotterdam-Rijnmond. Bei einer Vorführung von H2O Drones wurde deutlich, wie ein Deep Trekker REVOLUTION ROV die Arbeit von Feuerwehrtauchern bei Suchaktionen nach Personen, die ins Wasser geraten sind, unterstützen kann.

Projektleiter Rick Koedoot, der am Beschaffungsprozess beteiligt war, betonte damals, dass es nicht das Ziel sei, Taucher zu ersetzen. Die Technologie wurde vielmehr angeschafft, um ihnen sichereres Arbeiten zu ermöglichen. Laut Koedoot bleibt das Tauchen eine risikoreiche Aufgabe, und es muss alles getan werden, um diese Risiken zu minimieren. Die Unterwasserdrohne hilft dabei, indem sie im Vorfeld einen Einblick in die Unterwasserbedingungen gewährt. Diese Entwicklung fügt sich gut in die allgemeine Digitalisierung innerhalb der Feuerwehr ein.

Auch Zuid-Holland Zuid setzt auf Innovation
Auch die Sicherheitsregion Zuid-Holland Zuid erkannte den Mehrwert von Unterwasserdrohnen für ihre Feuerwehr-Tauchteams. Die Region investierte in ein Deep Trekker REVOLUTION ROV mit dem vorrangigen Ziel, die Sicherheit bei Suchaktionen nach Ertrinkenden und versunkenen Objekten zu erhöhen.

In dieser Sicherheitsregion spielen wasserbezogene Vorfälle eine wichtige Rolle. Das Einsatzgebiet umfasst mehrere große Flüsse, stark befahrene Wasserstraßen und ausgedehnte Gewässer. Das macht einen schnellen und sicheren Einsatz von Suchkapazitäten besonders wichtig.

Durch den Einsatz einer Unterwasserdrohne mit Sonar erhält das Team schneller einen Überblick über die Situation. Dadurch können Taucher besser vorbereitet an ihren Einsatz gehen, und die Effizienz der gesamten Operation steigt.

Technologie, die Leben retten kann
Die Rolle von Unterwasserdrohnen im Bereich Search & Rescue wird in den kommenden Jahren weiter zunehmen. Moderne Systeme von Deep Trekker kombinieren die neuesten Kameras mit modernster Sonartechnik, sodass Bediener selbst unter schwierigen Bedingungen ein detailliertes Bild der Unterwasserumgebung erstellen können.

Für Rettungsdienste bedeutet dies vor allem, dass Entscheidungen auf der Grundlage aktueller Informationen statt auf der Grundlage von Annahmen getroffen werden können. Das erhöht nicht nur die Chancen auf einen erfolgreichen Such- und Rettungseinsatz, sondern verringert auch die Risiken für die Menschen, die täglich ihre eigene Sicherheit aufs Spiel setzen, um anderen zu helfen.

Wir bei H2O Drones sind davon überzeugt, dass Innovation erst dann wirklich einen Mehrwert schafft, wenn sie Menschen in kritischen Situationen unterstützt. Die Erfahrungen der Sicherheitsregionen Rotterdam-Rijnmond und Zuid-Holland Zuid zeigen, dass Unterwasserdrohnen mittlerweile weit mehr sind als nur eine technologische Innovation. Sie haben sich zu einem wertvollen Hilfsmittel entwickelt, mit dem Feuerwehrtaucher ihre Arbeit schneller, effektiver und vor allem sicherer ausführen können.

4 Möglichkeiten, wie ROVs die beste Option für Rumpfinspektionen sein können

Wenn Sie in der Schifffahrtsbranche arbeiten oder ein Schiff besitzen (sei es ein Schlepper oder ein großes Frachtschiff), kann die regelmäßige Durchführung von Rumpfinspektionen eine Möglichkeit sein, Schäden und Verschleiß an Ihrem Schiff zu vermeiden. Die Durchführung einer Rumpfinspektion an Ihrem Schiff kann Aufschluss darüber geben, ob die Struktur Ihres Schiffes beeinträchtigt ist, ob der Anstrich noch standhält oder ob der Rumpf frei von Seepocken und anderen Meeresorganismen ist. Visuelle Rumpfinspektionen geben schlichtweg die Gewissheit, dass alles so ist, wie es sein sollte.

Rumpfinspektionen sind wichtig, aber wie sollten sie durchgeführt werden? Trockendockaufenthalte und andere Maßnahmen werden in der Schifffahrtsbranche und in Marinas eingesetzt. Verfahren, die von Aufsichtsbehörden und Unternehmen festgelegt wurden, sind wichtig, um sicherzustellen, dass Schiffe ordnungsgemäß betrieben werden. Manchmal kann es wie Zeitverschwendung erscheinen, ein Schiff vollständig aus dem Wasser zu holen, wenn man glaubt, dass dies nicht erforderlich ist. Dennoch kann es aus finanzieller und struktureller Sicht wichtig sein, den Rumpf zwischen den vorgeschriebenen Trockendockintervallen zu inspizieren. Mit einem System wie dem DTG3 ROV von Deep Trekker können Sie innerhalb von weniger als 5 Minuten Augen im Wasser haben und an jedem beliebigen Tag Rumpfinspektionen durchführen.

Vor diesem Hintergrund finden Sie hier 4 Möglichkeiten, Ihre Rumpfinspektionen mit einem Deep Trekker ROV zu verbessern:


1. Stellen Sie Ihren ROV auf positiven Auftrieb ein
Wenn Deep‑Trekker‑ROVs ausgeliefert werden, sind sie so eingestellt, dass sie im Wasser neutralen Auftrieb haben. Das bedeutet jedoch, dass Sie mithilfe der kleinen Metallplatten, die an den Griffen des Geräts befestigt sind, Gewicht hinzufügen oder entfernen können, um Ihr Gerät positiv oder negativ auftreibend einzustellen.

Entfernen Sie unter jedem Griff des ROV eine Platte, um das Gerät positiv auftreibend zu machen. Das bedeutet, dass das Gerät im Wasser nicht mehr in der Tiefe bleibt, in die Sie es gesteuert haben, sondern langsam im Wasser aufsteigt. Dies kann bei der Durchführung einer Rumpfinspektion helfen, um sicherzustellen, dass Sie nahe am Schiffsrumpf bleiben und nicht absinken.


2. Verwendung von Crawler‑Rädern

Crawler‑Räder | DTG3


Dieser Vorschlag sollte mit dem oben genannten Tipp kombiniert werden. Sobald Sie Ihren Deep‑Trekker‑ROV auf positiven Auftrieb eingestellt haben, sollten Sie in Betracht ziehen, unser Crawler‑Rad‑Zubehör hinzuzufügen. (Nein, dies sind nicht dieselben Räder, die mit unseren Pipe‑Crawler‑Systemen geliefert werden.) Crawler‑Räder ersetzen die oberen Handgriffe eines Geräts. Wenn das Gerät in Richtung Rumpf aufschwimmt, sind Räder angebracht, sodass Sie es entlang des Schiffsrumpfs bewegen können. Indem Sie die Kamera direkt nach oben ausrichten, erhalten Sie eine klare Sicht auf mögliche Unregelmäßigkeiten am Rumpf.

Zusatzbeleuchtung – DTG3


3. Zusatzbeleuchtung
Beleuchtung, Beleuchtung, Beleuchtung! Durch das Hinzufügen von Zusatzbeleuchtung zu Ihrem ROV können Sie sicherstellen, dass Sie überall und zu jeder Tageszeit eine vollständige Rumpfinspektion durchführen können. Genießen Sie eine nächtliche Fahrt und haben versehentlich etwas berührt? Möchten Sie sicherstellen, dass der Rumpf in Ordnung ist, bevor Sie Ihr Schiff über Nacht im Wasser lassen? Zusatzbeleuchtung an Ihrem ROV stellt sicher, dass Sie unabhängig vom Standort oder der Tageszeit Ihre Inspektion rechtzeitig durchführen können.


4. Seitlich ausgerichtete Kameras
Die DTG3‑ROV‑Kamera von Deep Trekker verfügt über ein Sichtfeld von 320 Grad nach oben, unten, vorne und hinten. Manchmal ist es jedoch erforderlich, eine Aufnahme direkt von der Seite zu machen. Mit verschiedenen Zusatzkamera‑Optionen können Sie Ihren ROV mit seitlich ausgerichteten Kameras ausstatten. Fahren Sie den ROV anschließend entlang des Rumpfs und nehmen Sie Aufnahmen aus verschiedenen Blickwinkeln auf, um ein genaues Bild vom Zustand Ihres Schiffes zu erhalten.

Dies sind nur 4 Möglichkeiten, wie Sie Rumpfinspektionen mit einem Deep‑Trekker‑ROV verbessern können. Wir bieten eine Reihe von Zusatzoptionen an, die Sie optional in Ihr ROV‑Paket aufnehmen können und die bei verschiedenen Werftprojekten helfen können.

Kontaktieren Sie uns noch heute, um mehr über einige der ausgezeichneten Zusatzoptionen zu erfahren, die bei der Durchführung von Rumpfinspektionen helfen und die Kosten sowie den Zeitaufwand Ihres Projekts verbessern können.


Unterwasserpositionierung 101: Navigation in der Tiefe mit ROVs

Die Unterwasserpositionierung spielt eine Schlüsselrolle bei Subsea-Einsätzen und ermöglicht eine präzise Positionsbestimmung für Aufgaben, die von detaillierten Vermessungen bis hin zur Wartung von Anlagen reichen. Die besonderen Herausforderungen der Unterwassernavigation erfordern spezialisierte Lösungen, und Remotely Operated Vehicles (ROVs), also Unterwasserdrohnen, haben sich zu einem unverzichtbaren Werkzeug entwickelt, um diesen Anforderungen gerecht zu werden.

Dieser Artikel behandelt die grundlegenden Methoden der Unterwassernavigation und zeigt, wie die von uns vertriebenen und eingesetzten Unterwasserdrohnen von Deep Trekker, ausgestattet mit fortschrittlichen Technologien wie Dead Reckoning, USBL- und IMU-Systemen sowie ROV-GPS, traditionelle Herausforderungen der Subsea-Navigation überwinden.

Was ist Unterwasserpositionierung?
Unter Unterwasserpositionierung versteht man die Verfahren, die verwendet werden, um während Unterwassereinsätzen die genaue Position eines Objekts, Fahrzeugs oder Assets unterhalb der Wasseroberfläche zu bestimmen.

Im Gegensatz zu terrestrischen Umgebungen, in denen GPS zuverlässige Positionsdaten liefert, erfordert die Subsea-Navigation aufgrund der Signaldämpfung im Wasser alternative Methoden. Da herkömmliche GPS-Signale nicht durch Wasser dringen können, basiert die Unterwasserortung auf anderen Verfahren wie akustischen Positionierungssystemen, inertialer Navigation und Dead Reckoning, die jeweils für unterschiedliche betriebliche Anforderungen und Umgebungen geeignet sind.

Die wichtigsten Methoden der Unterwasserpositionierung sind:

  • Akustische Positionierung:
    Systeme wie USBL verwenden akustische Signale, um die Position eines Unterwasserroboters relativ zu Oberflächentransceivern oder festen Stationen auf dem Meeresboden zu triangulieren. DVL-Systeme messen die Geschwindigkeit des Fahrzeugs relativ zum Meeresboden und integrieren diese Daten, um Positionsinformationen bereitzustellen. Diese Methode wird häufig mit anderen Technologien kombiniert, um die Genauigkeit zu erhöhen. Akustische Verfahren werden aufgrund ihrer hohen Präzision über große Entfernungen hinweg häufig in Tiefwasserumgebungen eingesetzt.
  • Dead Reckoning:
    Eine Technik, die die aktuelle Position anhand eines bekannten Startpunkts sowie der Geschwindigkeit und Bewegungsrichtung schätzt. Obwohl diese Methode keine absolute Position liefert, ermöglicht sie kontinuierliche Positionsaktualisierungen, insbesondere wenn andere Technologien nur eingeschränkt verfügbar sind.
  • Inertiale Navigation:
    Systeme wie IMUs (Inertial Measurement Units) verfolgen Bewegung und Orientierung mithilfe von Beschleunigungssensoren und Gyroskopen. In Kombination mit Dead Reckoning ermöglichen sie eine kontinuierliche Positionsbestimmung, wenn keine externen Signale verfügbar sind.
  • Oberflächen-GPS:
    Obwohl GPS unter Wasser nicht funktioniert, kann es verwendet werden, um Oberflächenschiffe oder schwimmende Bojen zu verfolgen. Diese Daten können anschließend mit anderen Navigationsmethoden kombiniert werden, um die Positionierungsgenauigkeit zu verbessern, sobald das ROV an die Oberfläche kommt.

Jede Methode besitzt ihre eigenen Stärken und Einschränkungen. In vielen Fällen wird eine Kombination verschiedener Technologien eingesetzt, um eine konsistente und präzise Positionierung während eines Unterwassereinsatzes sicherzustellen. Die Unterwasser-ROVs von Deep Trekker nutzen eine Kombination dieser Technologien und ermöglichen dadurch eine präzise Steuerung sowie zuverlässige Navigation selbst in komplexen Unterwasserumgebungen.

Branchenüberblick: Die Entwicklung der Unterwasserpositionierung
Bei Unterwassereinsätzen war die präzise Positionierung schon immer eine große Herausforderung, insbesondere bei Vermessungen und Inspektionen. Historisch gesehen beruhte die Unterwassernavigation auf einfachen mechanischen Kompassen und manuellem Kabelmanagement, wodurch nur eine begrenzte Genauigkeit erreicht werden konnte.

Im Laufe der Zeit wurden akustische Verfahren wie Long Baseline (LBL), Short Baseline (SBL) und Ultra Short Baseline (USBL) entwickelt, die Unterwasserakustik nutzen, um die Position von ROVs zu bestimmen. Diese Methoden haben sich zusammen mit DVL-Systemen (Doppler Velocity Log) zu Industriestandards für die Unterwassernavigation entwickelt.

Heute ermöglichen Fortschritte bei inertialen Messsystemen (IMUs), darunter MEMS-Technologien (Micro Electro Mechanical Systems) und faseroptische Gyroskope (FOG), die Echtzeitverfolgung von ROVs und verbessern die Datenerfassung erheblich.

Durch die Kombination akustischer Positionierungssysteme mit ROV-GPS bieten die Unterwasserroboter von Deep Trekker ein außergewöhnlich hohes Maß an Genauigkeit. Die Integration verschiedener Technologien – von Dead Reckoning bis USBL – ermöglicht diesen ROVs einen effizienten Einsatz in unterschiedlichsten Branchen, einschließlich Meeresforschung, Anlagenwartung und Offshore-Inspektionen.

Warum GPS unter Wasser nicht funktioniert
Global Positioning Systems (GPS) funktionieren unterhalb der Wasseroberfläche nicht, da Signale im Wasser sehr schnell abgeschwächt werden. Während sich Funkwellen effizient durch die Luft ausbreiten, werden sie von Wassermolekülen absorbiert, wodurch GPS für Unterwassereinsätze unbrauchbar wird. Deshalb sind Betreiber von Unterwasser-ROVs auf akustische Positionierungssysteme und inertiale Navigationssysteme angewiesen, um präzise Positionsdaten zu erhalten.

Unsere Navigationsinnovationen dank Deep-Trekker-Technologie
Deep-Trekker-ROVs nutzen eine Reihe fortschrittlicher Navigationstechnologien, um den besonderen Anforderungen von Unterwassereinsätzen gerecht zu werden. Von Dead Reckoning bis ROV-GPS spielt jedes System eine entscheidende Rolle, um sicherzustellen, dass ROVs ihre Position in Umgebungen ohne direkte Referenzpunkte präzise bestimmen können.

ROV-GPS
Das ROV-GPS von Deep Trekker bietet ein neues Maß an Genauigkeit und Kontrolle bei der oberflächenbasierten Positionierung für Unterwassereinsätze. Das GPS-Modul wurde für die nahtlose Integration mit den REVOLUTION- und PIVOT-ROVs entwickelt und kann einfach am ROV montiert werden. Sobald das Fahrzeug die Oberfläche erreicht, stehen Positionsupdates in Echtzeit zur Verfügung.

Das System kalibriert sich automatisch anhand von GPS-Daten und gewährleistet eine stabile und präzise Ortung während der Mission. Durch die Zusammenarbeit mit der Dead-Reckoning-Technologie verbessert das ROV-GPS die operative Genauigkeit und erreicht mit RTK-/SBAS-Kompatibilität eine Präzision von bis zu 2,5 cm. Unterstützt werden die Satellitenkonstellationen GPS, GLONASS, BeiDou und Galileo.

Obwohl herkömmliches GPS unter Wasser nicht funktioniert, nutzt das ROV-GPS-System von Deep Trekker die Oberflächenpositionierung, um das ROV auf Kurs zu halten. Durch die Integration mit dem Mission Planner können Betreiber die Oberflächenposition des ROV verfolgen und mit bekannten Koordinaten abgleichen. Dies gewährleistet eine präzise Navigation bei Unterwasservermessungen, Inspektionen und Wartungsarbeiten.

Revolution mit ROV GPS


Dead Reckoning für ROVs
Dead Reckoning ist eine grundlegende Navigationsmethode, die eingesetzt wird, wenn keine GPS-Signale verfügbar sind. Die Methode berechnet die Position, indem die zurückgelegte Strecke und die Bewegungsrichtung ausgehend von einer bekannten Startposition verfolgt werden. Deep-Trekker-ROVs nutzen diese Methode in Kombination mit Sensordaten, um auch in komplexen Unterwasserumgebungen eine präzise Positionierung aufrechtzuerhalten.

Durch den Einsatz einer Kombination aus Inertialsensoren, Gyroskopen, Beschleunigungsmessern und fortschrittlichen Algorithmen sowie akustischer Navigation (DVL) ermöglicht die Umsetzung von Dead Reckoning durch Deep Trekker den Bedienern, ein präzises räumliches Verständnis zu erhalten und ohne GPS sicher zu navigieren.

Diese Methode ist insbesondere für Langzeitmissionen nützlich, bei denen kontinuierliche Positionsaktualisierungen unerlässlich sind. Mit Dead Reckoning können Inspektoren die Position des ROV relativ zu vordefinierten Wegpunkten oder geplanten Routen verfolgen, wodurch Inspektionen auf Kurs bleiben und alle Zielbereiche umfassend abgedeckt werden.

Mission Planner
Die Mission-Planner-Funktion von Deep Trekker nutzt fortschrittliche Algorithmen für intelligente Routenplanung, wodurch Bediener Routen im Voraus programmieren können. Das System integriert Daten aus den verschiedenen Navigationssystemen des ROV und bietet einen vollständigen Überblick über den Missionsverlauf.

Nach der Kalibrierung ist das Unterwasser-ROV innerhalb weniger Sekunden bereit, Routen zu folgen. Wegpunkte können schnell per Drag-and-Drop hinzugefügt oder durch das Hochladen voreingestellter Koordinaten über eine CSV-Datei importiert werden. Sobald die Route festgelegt ist, navigiert das ROV autonom zwischen den Wegpunkten mit einstellbaren Geschwindigkeits- und Tiefenparametern, während gleichzeitig während der Mission Daten aufgezeichnet werden. Bediener können den Mission Planner nutzen, um den Fortschritt in Echtzeit zu überwachen, Anpassungen vorzunehmen oder Daten nach Abschluss der Mission zu analysieren, sodass bei Vermessungen und Inspektionen kein Bereich übersehen wird.

Controller mit Mission Planner


Die Bedeutung von Präzision bei Unterwasservermessungen und Inspektionen
Subsea-Umgebungen verfügen häufig nicht über zuverlässige visuelle Referenzpunkte, wodurch es schwierig ist, die genaue Position von Anlagen oder Gefahren zu bestimmen. Dies ist in Tiefwasserumgebungen noch wichtiger, wo die Sicht eingeschränkt ist und ein menschlicher Zugang häufig nicht möglich ist.

Bei Unterwassereinsätzen bestimmt Präzision den Erfolg von Aufgaben wie Strukturinspektionen, bathymetrischen Vermessungen oder der Rohstoffgewinnung. Diese Aufgaben erstrecken sich häufig über große Untersuchungsgebiete, bei denen eine präzise Datenerfassung entscheidend ist.

Deep-Trekker-ROVs ermöglichen dieses Maß an Präzision durch eine Kombination fortschrittlicher Technologien, die zusammenarbeiten, um kontinuierliche Updates zur Position des ROV bereitzustellen.

Zum Beispiel:

  • Subsea-Konstruktion:
    Ingenieure verlassen sich auf ROVs, um den Bau von Subsea-Strukturen wie Ölplattformen oder Windparks zu überwachen und zu unterstützen. Eine präzise Positionierung stellt sicher, dass Komponenten korrekt installiert werden und Inspektionen während und nach der Installation zuverlässig durchgeführt werden können.
  • Umweltmonitoring:
    Wissenschaftler nutzen ROVs zur Beobachtung und Überwachung mariner Ökosysteme. Eine präzise Positionierung stellt sicher, dass Daten immer an denselben Standorten gesammelt werden, was eine effektive Überwachung von Veränderungen der biologischen Vielfalt im Laufe der Zeit ermöglicht.

Bei Unterwasserinspektionen ist es entscheidend, exakt zu denselben Punkten zurückkehren zu können, um Veränderungen oder Verschleiß über längere Zeiträume hinweg nachzuverfolgen. Akustische Systeme wie USBL ermöglichen es in Kombination mit ROV-GPS den Bedienern, frühere Inspektionsrouten präzise zu wiederholen. Bei Unterwasservermessungen liefern DVL und Dead Reckoning konsistente Daten, selbst wenn keine Satellitensignale verfügbar sind. Diese Methoden helfen ROVs dabei, eine präzise Positionierung aufrechtzuerhalten, was für die Erstellung zuverlässiger 3D-Modelle von Unterwasserstrukturen unerlässlich ist.

Das Revolution-ROV erkundet ein Schiffswrack


Wichtige Unterwassereinsätze, die von einer zuverlässigen Positionierung profitieren, sind unter anderem:

  • Anlagenwartung: Regelmäßige Inspektionen von Subsea-Ausrüstung, wie Ölplattformen und Aquakulturnetzen, sind auf präzises Tracking angewiesen, um eine vollständige Abdeckung des Inspektionsbereichs sicherzustellen.
  • Unterwasservermessungen: Wissenschaftler und Ingenieure, die geologische oder ökologische Vermessungen durchführen, benötigen präzise Daten, um den Meeresboden zu kartieren oder Ökosysteme zu überwachen.
  • Pipeline-Inspektionen: Öl- und Gaspipelines erfordern eine kontinuierliche Inspektion, um Leckagen oder Korrosion zu verhindern, oft über Strecken von mehreren Kilometern unter der Wasseroberfläche.

Verbesserung der Unterwasserdatenerfassung durch Positionierungstechnologien
Präzise Positionierungstechnologien sind entscheidend für die Verbesserung der Datenqualität und der operativen Effizienz bei Unterwasserinspektionen und Vermessungen, beispielsweise bei Pipelinebewertungen und Umweltuntersuchungen. Eine zuverlässige Positionsbestimmung gewährleistet gründliche Inspektionen und eine konsistente Datenerfassung und reduziert damit das Risiko übersehener oder unvollständiger Bewertungen.

Wenn die Positionierung präzise ist, können Bediener umfassende Daten ohne Lücken oder Überlappungen erfassen, was detaillierte Analysen ermöglicht. Bei der Anlagenwartung ermöglicht die Kenntnis der genauen Lage von Schäden oder Korrosion gezielte Reparaturen, wodurch betriebsbedingte Ausfallzeiten reduziert werden.

Bei Unterwasservermessungen unterstützt eine präzise Positionierung die Erstellung von 3D-Modellen von Gelände und Strukturen. Dies ist besonders wichtig für Umweltmonitoring-Anwendungen, bei denen Veränderungen der Bodentopografie oder der Flora im Laufe der Zeit festgestellt werden müssen. In kommerziellen Anwendungen, wie der Verlegung von Unterseekabeln, verhindert eine präzise Navigation kostspielige Fehler wie unnötige Umleitungen oder übersehene Inspektionspunkte.

Fortschritte in der Unterwassernavigation ermöglichen es Ingenieuren und Wissenschaftlern, die Datenauflösung zu verbessern, Fehler zu reduzieren und die Notwendigkeit wiederholter Besuche während Vermessungen oder Inspektionen zu verringern.

Diagramm zur Unterwasserpositionierung


Die richtige Navigationsmethode für verschiedene Unterwassereinsätze auswählen
Die Wahl der richtigen Unterwassernavigationsmethode hängt von der jeweiligen Einsatzumgebung und den Missionszielen ab. Von engen Räumen bis hin zu offenen Gewässern bringt jede Situation einzigartige Herausforderungen mit sich. Nachfolgend finden Sie eine Übersicht darüber, welche Methoden sich für unterschiedliche Unterwasseraufgaben am besten eignen, einschließlich praktischer Beispiele.

Schiffsrumpfinspektionen
Für Schiffsrumpfinspektionen bieten Dead Reckoning und ROV-GPS effektive Navigationslösungen. Dead Reckoning eignet sich besonders gut, da kein USBL-System installiert werden muss, das Einschränkungen erfahren kann, wenn das Schiff akustische Signale blockiert. Dead Reckoning sorgt für eine präzise Positionierung entlang des Rumpfes, selbst in Umgebungen ohne GPS. In Kombination mit dem Gyro-Only-Modus verhindert Dead Reckoning Probleme durch magnetische Interferenzen und liefert präzise Messungen während der Inspektion.

Wenn das ROV an die Oberfläche kommt, kalibriert das ROV-GPS die Position erneut und bietet eine genaue Verfolgung relativ zum Schiff. Obwohl USBL häufig in flachen Gewässern eingesetzt wird, ist es für Schiffsrümpfe weniger praktikabel, da akustische Signale möglicherweise blockiert werden.

Beste Navigationsmethode: Dead Reckoning mit Gyro-Only-Modus, kombiniert mit ROV-GPS für kontinuierliches, störungsfreies Tracking und eine präzise Neukalibrierung an der Oberfläche.

Such- und Bergungseinsätze
Bei Such- und Bergungsmissionen ist die Umgebung häufig unvorhersehbar und reicht von flachen Küstengewässern bis hin zu tieferen Offshore-Bereichen. Dead Reckoning ist nützlich für kontinuierliches Tracking, wenn GPS- oder akustische Systeme nicht verfügbar sind, beispielsweise in trübem oder unübersichtlichem Wasser. Der Mission Planner ist ebenfalls wertvoll, um Suchrouten zu verfolgen und wiederholte Suchaktionen in bereits untersuchten Bereichen zu vermeiden.

Beste Navigationsmethode: Dead Reckoning für eine unterbrechungsfreie Verfolgung in Umgebungen mit eingeschränkter Sicht oder Signalverfügbarkeit, kombiniert mit dem Mission Planner, um die Abdeckung zu verwalten und doppelte Arbeit zu vermeiden.

Hafen- und Sicherheitsinspektionen
Sicherheitsinspektionen in Häfen finden häufig in trüben oder beengten Gewässern statt. Hier sind IMUs in Kombination mit Dead Reckoning besonders effektiv, vor allem dort, wo akustische Signale durch Reflexionen an Hafeninfrastrukturen gestört werden können. Diese Methoden stellen sicher, dass ROVs ihre Position verfolgen können, auch wenn visuelle Referenzen oder externe Signale begrenzt sind.

Beste Navigationsmethode: Dead Reckoning, ergänzt durch USBL oder ROV-GPS in offeneren Bereichen des Hafens.

Meeresforschung und Vermessung
Missionen in der Meeresforschung, wie beispielsweise Meeresbodenkartierungen und ökologische Vermessungen, erfordern ein breites Spektrum an Navigationsmöglichkeiten. USBL wird in offenen Gewässern aufgrund seiner hohen Genauigkeit in unterschiedlichen Tiefen bevorzugt. Für Tiefsee-Explorationen kann DVL helfen, präzise Geschwindigkeitsmessungen relativ zum Meeresboden aufrechtzuerhalten, während ROV-GPS eine Oberflächenreferenz bietet, wenn in der Nähe der Wasseroberfläche gearbeitet wird.

Beste Navigationsmethode: USBL für Tiefwassereinsätze, ergänzt durch DVL und ROV-GPS für die Positionsverfolgung nahe der Oberfläche.

Offshore-Inspektionen
Offshore-Inspektionen von Ölplattformen, Pipelines und Unterwasserinfrastrukturen erfordern eine hohe Positionsgenauigkeit sowie die Fähigkeit, in komplexen Umgebungen zu navigieren. USBL-Systeme werden häufig für eine präzise Positionierung eingesetzt, während IMU-Systeme Dead Reckoning unterstützen, um die Position in Bereichen aufrechtzuerhalten, in denen akustische Signale durch große Strukturen blockiert werden können.

Beste Navigationsmethode: USBL in Kombination mit IMU-basiertem Dead Reckoning für eine konsistente Positionierung rund um komplexe Offshore-Strukturen oder ROV-GPS und Dead Reckoning, abhängig vom Standort der Struktur.

Inspektionen in Kernkraftwerken
Inspektionen in Wassertanks oder Kühlbecken von Kernkraftwerken erfordern eine präzise Navigation in beengten Räumen. Dead Reckoning ist hier oft die beste Methode, da sie eine kontinuierliche Navigation in Umgebungen ermöglicht, in denen externe Signale wie GPS oder akustisches Tracking durch Metallstrukturen blockiert werden.

Beste Navigationsmethode: Dead Reckoning für präzises Tracking in beengten, signalabgeschirmten Umgebungen.

Inspektionen von Aquakulturkäfigen
Inspektionen von Aquakulturkäfigen werden häufig in Küstengewässern durchgeführt, wo Dead Reckoning und ROV-GPS besser geeignet sind als USBL, da Netze und Fische akustische Signale stören können. Dead Reckoning ermöglicht eine präzise Navigation innerhalb des Käfigs, selbst wenn keine GPS-Signale verfügbar sind. ROV-GPS kann bei der Positionierung an der Oberfläche helfen, um eine vollständige Abdeckung des Umfangs und der Infrastruktur des Käfigs, wie Netze oder Verankerungspunkte, sicherzustellen.

Beste Navigationsmethode: Dead Reckoning für kontinuierliches Unterwasser-Tracking, ergänzt durch ROV-GPS zur Neukalibrierung an der Oberfläche und zur Abdeckung des Käfigumfangs.

Pipeline- oder Kabelinspektionen
Bei Inspektionen innerhalb von Pipelines oder Tunneln ermöglicht Dead Reckoning eine kontinuierliche Navigation in begrenzten oder langen, geradlinigen Umgebungen. Akustische Systeme wie USBL sind hier aufgrund von Signalreflexionen oder Behinderungen durch die Pipelinewände oft weniger effektiv.

Beste Navigationsmethode: Dead Reckoning für beengte, lineare Inspektionen.

Bei Inspektionen von Pipelines oder Kabeln auf dem Meeresboden von außen kann das ROV akustische Positionierungssysteme wie USBL nutzen. Abhängig von Tiefe und Länge der Strecke kann es wünschenswert sein, nicht für eine Neukalibrierung auftauchen zu müssen. In diesem Fall ist USBL über das NAV-Paket wahrscheinlich die bevorzugte Methode für die Durchführung der Vermessung.

Beste Navigationsmethode: USBL mit Differential-GPS.

Wassertankinspektionen
Für Inspektionen von Wassertanks sind akustische Positionierungssysteme wie USBL aufgrund der reflektierenden Eigenschaften der Tankwände oft ungeeignet. Dead Reckoning ist die effektivste Methode für kontinuierliches Tracking in diesen begrenzten Umgebungen und gewährleistet eine präzise Positionierung, auch wenn akustische oder GPS-Signale fehlen.

Beste Navigationsmethode: Dead Reckoning für begrenzte Wassertankumgebungen.

Weitere Unterwassereinsätze
Andere Einsätze wie Brückeninspektionen, Wartungsarbeiten an Dämmen und Inspektionen von Offshore-Windkraftanlagen nutzen häufig akustische Systeme wie USBL für eine präzise Navigation. Für Inspektionen in engen Räumen bleibt Dead Reckoning die primäre Lösung, während ROV-GPS zusätzliche Unterstützung für die Oberflächenverfolgung bietet, wenn Einsätze nahe der Wasseroberfläche stattfinden.

Beste Navigationsmethode: USBL oder ROV-GPS in Kombination mit Dead Reckoning in beengten oder komplexen Infrastrukturumgebungen.

Einsatz der Deep-Trekker-ROV-Familie


Fortschrittliche Unterwassernavigation für verbesserte ROV-Einsätze
Die Unterwassernavigation ist ein unverzichtbarer Bestandteil von ROV-Einsätzen und ermöglicht es Bedienern, Inspektionen, Vermessungen und Wartungsarbeiten mit hoher Präzision durchzuführen. Die Innovationen von Deep Trekker in den Bereichen Dead Reckoning, ROV-GPS und Missionsplanungssoftware bieten zuverlässige Lösungen für die langjährigen Herausforderungen der Unterwassernavigation. Diese Technologien verbessern nicht nur die operative Effizienz, sondern erhöhen auch die Sicherheit und Zuverlässigkeit von Subsea-Einsätzen.

Durch die kontinuierliche Weiterentwicklung dieser Navigationssysteme unterstützt Deep Trekker Unternehmen und Forschungseinrichtungen dabei, Unterwasseraufgaben mit Genauigkeit und Vertrauen auszuführen. Dabei werden diese Werkzeuge eingesetzt, um eine konsistente und zuverlässige Leistung in unterschiedlichsten Unterwasserumgebungen zu gewährleisten.

Unser erfahrenes Team steht bereit, professionelle Beratung für ein breites Spektrum von Anwendungen anzubieten, darunter Schiffsrumpfinspektionen, Bewertungen von Wassertanks und Unterwasservermessungen in verschiedensten Branchen. Wir liefern maßgeschneiderte Lösungen, die auf Ihre spezifischen Anforderungen abgestimmt sind. Wenn Sie bereit sind, Ihr Deep-Trekker-Unterwasser-ROV zu erwerben, nehmen Sie gerne Kontakt mit uns auf.

Rohrleitungen und Wassersysteme mit ROVs und Pipe Crawlern

Deep Trekker produziert tragbare, ferngesteuerte Fahrzeuge (ROVs) und Pipe Crawler für verschiedene Branchen und Anwendungen. Dank ihres robusten Designs und ihrer Vielseitigkeit werden diese Systeme weltweit von Fachleuten eingesetzt.

Eine der wichtigsten Branchen, in denen diese Systeme eingesetzt werden, ist die Infrastruktur. Gemeinden, Dienstleistungsunternehmen und Auftragnehmer fallen in diese Kategorie. In diesem Bereich werden die Systeme für die Durchführung von Inspektionen eingesetzt.

Obwohl diese Anwendungen in eine Kategorie fallen, gibt es verschiedene Systemarten. Wenn man an kommunale Wasser- und Infrastruktursysteme denkt, wird oft nur an Trinkwasser und Abwasser gedacht. In Wirklichkeit sind jedoch mehrere Komponenten beteiligt. Dieser Blog gibt einen Überblick über Leitungen und die zugehörigen Anwendungen.

Im Infrastrukturbereich gibt es drei Hauptsysteme, in denen Deep Trekker-Systeme eingesetzt werden: Abwasser- und Sanitärsysteme, Regenwassersysteme und Wasserwirtschaft.


1. Abwasser- und Sanitärleitungen

Dieser Bereich bezieht sich auf Abwasser und Fäkalien. Dazu gehört Wasser aus Duschen, Waschbecken, Toiletten und Waschmaschinen. Das Wasser wird über ein unterirdisches Leitungsnetz abgeleitet. Anschließend wird es in größere Leitungen und Tunnel geleitet, die an eine Kläranlage angeschlossen sind.

Wenn diese Systeme nicht regelmäßig inspiziert werden, entstehen Risiken. Leckagen können zu Verunreinigungen von Boden und Gewässern führen. Regelmäßige Inspektionen sind daher notwendig.

Mit Deep Trekker-Systemen können Bediener Leitungen inspizieren, nachdem diese gespült wurden. Die Systeme sind einfach zu bedienen und schnell einsetzbar.


2. Regenwasserleitungen


Regenwasser ist Niederschlag, der von Oberflächen wie Straßen, Gehwegen und Dächern abfließt. Dies gilt auch für Parkplätze und andere versiegelte Flächen. Da das Wasser nicht in den Boden eindringen kann, muss es abgeleitet werden.

Mit dem Wachstum städtischer Gebiete steigt der Bedarf an funktionierenden Entwässerungssystemen. Schlecht verwaltete Systeme können zu Überschwemmungen und Schäden an Umgebung und Infrastruktur führen. Außerdem können sich Schadstoffe über das Wasser verbreiten.

Deep Trekker-Systeme werden zur Überwachung dieser Netzwerke eingesetzt. Regelmäßige Inspektionen helfen, Probleme frühzeitig zu erkennen.

In den Niederlanden, Belgien und Deutschland nutzen Gemeinden und Auftragnehmer diese Systeme, um Leitungen ohne den Einsatz von Tauchern zu inspizieren. ROVs und die Crawler von Pipe Trekker ermöglichen die Inspektion schwer zugänglicher Bereiche. Zudem wird vorhandenes Sediment nicht aufgewirbelt.


Sprechen Sie mit uns über Ihre Rohrinspektionsprojekte und kontaktieren Sie noch heute einen Spezialisten.


3. Wasserwirtschaftssysteme


Dieser Bereich bezieht sich auf Wasser, das für den menschlichen Gebrauch aufbereitet wird. Bevor Wasser verwendet werden kann, muss es einen Aufbereitungsprozess durchlaufen, um Verunreinigungen zu entfernen.

Wasseraufbereitungsanlagen bestehen aus mehreren Komponenten. Diese Systeme enthalten häufig enge und abgeschlossene Räume. Dadurch ist eine Inspektion durch Taucher schwierig oder unmöglich.

Wenn diese Anlagen nicht regelmäßig kontrolliert werden, können Probleme mit der Wasserqualität entstehen. Inspektionen sind daher wichtig.

Ein Deep Trekker ROV in Kombination mit einem Pipe Crawler eignet sich für Inspektionsarbeiten in diesen Anlagen. Bediener können damit verschiedene Teile der Anlage inspizieren. Regelmäßige Kontrollen sorgen für einen sicheren und effizienten Betrieb.

Dies ist ein Überblick über die wichtigsten Leitungssysteme innerhalb der Infrastruktur. In einigen Fällen arbeiten diese Systeme zusammen oder sind voneinander abhängig.

Der Einsatz von Deep Trekker-Systemen ermöglicht es, verschiedene Leitungstypen mit einer einzigen Lösung zu inspizieren. Dies erhöht die Effizienz und senkt die Kosten.


Wenn Sie bereit sind, Ihr eigenes ROV anzuschaffen, kontaktieren Sie uns bitte unter info@h2o-drones.com, um ein maßgeschneidertes Angebot anzufordern, das vollständig auf Ihre Anforderungen abgestimmt ist.


Unterwasserdrohnen und die Überwachung des Farbanstrichs Ihres Schiffsrumpfes

Für Schiffseigner und -betreiber ist es wichtig, die Rümpfe ihrer Schiffes regelmäßig zu überprüfen. Von Lackschichten bis hin zur Kontrolle auf Schmuggelware: Die Überwachung des Zustands des Schiffsrumpfs ist wichtig, um die Integrität der Struktur zu gewährleisten und Schäden sowie Kosten durch Verschleiß im Laufe der Zeit zu begrenzen.

In diesem Blogbeitrag gehen wir darauf ein, warum Lackinspektionen an Schiffsrümpfen so wichtig sind. Schiffsfarbe ist einzigartig, da sie speziell dafür entwickelt sein muss, einer Vielzahl von Wassertemperaturen, Strömungen, Meeresumgebungen und Bewuchsorganismen standzuhalten.

Biofouling-Organismen

Biofouling ist die Ansammlung von Organismen, Pflanzen, Algen oder Tieren auf einer nassen Oberfläche (wie zum Beispiel der Rumpf eines Schiffes). Im Laufe der Zeit sammeln sich diese Bewuchsorganismen an und können die Leistungsfähigkeit des Schiffes beeinträchtigen. Noch schlimmer ist, dass ein verschmutzter Schiffsrumpf gebietsfremde Arten von einem Ort zum anderen transportieren kann.

Um invasive und schädliche Arten einzudämmen, wurde Antifouling-Farbe entwickelt, mit der die Rümpfe von Schiffes beschichtet werden, während diese von Land zu Land fahren und Güter, Materialien und Lebensmittel transportieren. Antifouling-Farbe ist eine Spezialbeschichtung, die als äußerste Farbschicht auf den Schiffsrumpf aufgetragen wird, um die Ansammlung von Bewuchsorganismen zu verringern und in einigen Fällen auch als Korrosionsschutz zu dienen. Obwohl Antifouling-Farbe dazu beiträgt, den Bewuchs am Schiffsrumpf zu reduzieren, wirft diese Farbe aufgrund der in ihr enthaltenen Inhaltsstoffe auch bestimmte ökologische Bedenken auf.

Unabhängig davon, wie man zu den Vorteilen und ökologischen Auswirkungen von Antifouling-Farbe steht, müssen die Außenflächen des Rumpfes (mit oder ohne Antifouling) regelmäßig inspiziert werden, um sicherzustellen, dass sie in gutem Zustand bleiben und sich keine Organismen am Rumpf ansammeln. Mit der Zeit korrodieren lackierte Oberflächen und müssen neu gestrichen werden.

Die Überwachung des Zustands von Lackschichten kann eine aufwendige und kostspielige Aufgabe sein. Zu den herkömmlichen Methoden für die Durchführung von Rumpfinspektionen gehören unter anderem die Beauftragung eines Tauchteams oder das Einlaufen des Schiffes in ein Trockendock (das vollständige Herausheben des Schiffes aus dem Wasser). Beide Methoden sind relativ teuer, was dazu führen kann, dass Inspektionen seltener durchgeführt werden. Dies ist besorgniserregend, da nicht nur die Leistungsfähigkeit des Schiffes beeinträchtigt werden kann. Der Schiffsrumpf kann leicht zu einem Transportmittel für invasive Arten werden, die sich auf diese Weise in neue Gewässer ausbreiten.

Ein DTG3-ROV

Eine Unterwasserdrohne von Deep Trekker, wie beispielsweise das DTG3 ROV, ermöglicht es Schiffseignern und -betreibern, den Zustand ihrer Schiffsrümpfe täglich zu überwachen und zu bewerten, dem Bewuchs durch Organismen entgegenzuwirken und gleichzeitig die Betriebskosten zu senken. In Situationen, in denen keine Antifouling-Farbe verwendet wird (was aufgrund von Umweltvorschriften in naher Zukunft für alle Schiffe der Fall sein könnte), gewinnt die Bedeutung regelmäßiger Inspektionen noch weiter an Bedeutung.

Deep Trekker ROVs sind auf Langlebigkeit ausgelegt. Es handelt sich um robuste Systeme, die vollständig tragbar sind und innerhalb weniger Minuten einsatzbereit sind. Dank ihrer einfachen Bedienung kann praktisch jedes Besatzungsmitglied die Unterwasserdrohne steuern. Um mehr darüber zu erfahren, warum Deep Trekker-ROVs das perfekte Hilfsmittel zur Überwachung Ihres Schiffsrumpfs sind, kontaktieren Sie uns bitte unter info@h2o-drones.com.

Sicherheit an Land: Anfälligkeit unserer kritischen Infrastruktur

Die Debatte über die Sicherheit unserer Offshore-Infrastruktur hat in letzter Zeit stark an Intensität gewonnen. Die Nordsee ist ein dichtes Netz aus Kabeln, Rohrleitungen und Windparks, und die geopolitischen Spannungen machen deutlich, dass diese Systeme anfällig für Sabotage sind. Doch während sich die Aufmerksamkeit vor allem auf das Meer richtet, bleibt eine andere Schwachstelle auffallend wenig beachtet: die Sicherheit unserer Onshore-Wasserbauwerke.

Schleusen, Deiche, Wehre und Pumpwerke bilden das Rückgrat unseres Hochwasserschutzes. Sie wurden gebaut, um extremen Naturgewalten standzuhalten, jedoch nicht immer unter Berücksichtigung moderner Bedrohungen. Gerade unterhalb des Wasserspiegels entsteht daher ein Risiko, da dort die Sicht eingeschränkt ist, weniger Kontrolle besteht und Inspektionen oft seltener durchgeführt werden.

Warum Unterwasserteile von Wasserbauwerken besonders anfällig sind
Wer sich mit der Onshore-Sicherheit beschäftigt, stellt schnell fest, dass der unter Wasser liegende Teil unserer Infrastruktur eine Art Schattenwelt bildet. Es ist eine Umgebung, in der Schäden, Verschleiß oder sogar verdächtige Situationen leicht unbemerkt bleiben. Taucher können nicht überall hinkommen, Inspektionen sind von den Umständen abhängig und werden oft zu Zeitpunkten geplant, die in die Wartungsroutinen passen. Dadurch vergeht Zeit zwischen dem Entstehen eines Problems und dem Moment, in dem es entdeckt wird.

In einer Zeit, in der Kriminelle immer kreativer werden, ist dies ein Risiko, das wir nicht ignorieren dürfen. Eine beschädigte Spundwand, ein unterminiertes Schleusentor oder ein Gegenstand, der absichtlich an einer gefährdeten Stelle zurückgelassen wurde, kann schwerwiegende Folgen haben. Nicht nur für die Wassersicherheit, sondern auch für die Wirtschaft und die Lebensqualität der Gebiete hinter den Deichen.

Wie Unterwasserdrohnen den Unterschied machen
Unterwasserdrohnen bieten eine Möglichkeit, diese Lücke zu schließen. Sie sorgen für Sichtbarkeit an Orten, an denen normalerweise keine Augen sind. Eine Drohne kann innerhalb weniger Minuten ins Wasser gelassen werden, sobald sie vor Ort ist. Das ermöglicht es, schnell zu erkennen, was vor sich geht – sei es eine technische Störung, eine Beschädigung oder eine Situation, die näher untersucht werden muss.

Darüber hinaus ermöglichen Unterwasserdrohnen wesentlich häufigere Inspektionen. Während Inspektionen früher vor allem geplant waren, können sie nun bei Bedarf durchgeführt werden, ohne dass dies zusätzliche Risiken oder hohe Kosten mit sich bringt. Dadurch werden subtile Veränderungen früher erkannt. Ein kleiner Riss, der langsam größer wird, eine sich entwickelnde Bodensenkung oder ein Objekt, das gestern noch nicht da war: Unterwasserdrohnen bieten dank der Überwachung der Anlage unter Wasser den nötigen Einblick, bevor es zu einem Problem kommt.

Ein weiterer Vorteil besteht darin, dass Unterwasserdrohnen eine Art der kontinuierlichen Überwachung von Hochwasserschutzanlagen an Onshore-ermöglichen. Durch regelmäßige Besuche derselben Standorte und deren Inspektion entsteht eine Ausgangsbasis. Jede Abweichung davon fällt schneller auf. Das erleichtert die Beurteilung, ob es sich um natürlichen Verschleiß handelt oder um etwas, das möglicherweise auf Sabotage oder eine absichtliche Störung hindeutet.

Von reaktivem zu proaktivem Wassermanagement
Der Einsatz von Unterwasserdrohnen verändert die Art und Weise, wie Organisationen die Wassersicherheit betrachten. Während Inspektionen früher vor allem auf die Instandhaltung ausgerichtet waren, verlagert sich der Fokus nun auf Sicherheit und Widerstandsfähigkeit. Unterwasserdrohnen helfen dabei, schneller zu reagieren, besser zu überwachen und früher zu verstehen, was vor sich geht. Dadurch entsteht eine Form des proaktiven Wassermanagements, die den Herausforderungen unserer Zeit gerecht wird.

Die Diskussion dieses Themas erfordert Sorgfalt. Niemandem nützen Angst oder Spekulationen. Aber das Ignorieren von Schwachstellen hilft ebenso wenig. Die Niederlande sind ein Wasserland, und unsere Sicherheit hängt von einer Infrastruktur ab, die teilweise Jahrzehnte alt ist und sich zu einem großen Teil unter Wasser befindet. Gerade deshalb ist es sinnvoll, in Technologien zu investieren, die uns helfen, besser zu erkennen, was an Orten geschieht, an denen wir normalerweise blind sind.

Entlastung durch Innovation
Unterwasserdrohnen sind kein Allheilmittel, aber sie sind ein unverzichtbares Hilfsmittel in einer modernen Onshore-Sicherheitsstrategie. Sie geben Verantwortlichen die Möglichkeit, schneller zu reagieren, besser zu überwachen und früher zu erkennen, was vor sich geht. Wir beobachten, dass immer mehr Organisationen diesen Schritt gehen und dass der Markt für Unterwasserdrohnen in den Niederlanden wächst. Nicht weil es sein muss, sondern weil es sinnvoll ist und letztendlich dazu beiträgt, die Branche zu entlasten.

Die Onshore-Sicherheit verdient dieselbe Aufmerksamkeit wie die Sicherheit auf See. Vielleicht sogar noch mehr, da die Folgen eines Versagens direkte Auswirkungen auf unsere Dörfer, Städte und die Wirtschaft haben. Durch Investitionen in die Sichtbarkeit unter Wasser stärken wir den Schutz der Wasserbauwerke, die unser Land trocken halten.


ROV-Inspektionen Regenwassersystemen: Alles Wichtige

Was ist Regenwasser?
Regenwasser ist jede Form von Niederschlag, die von Oberflächen wie Dächern, Gehwegen, Parkplätzen oder Straßen abfließt, in die sie nicht versickern kann. Städte wachsen und es entstehen mehr Straßen, Parkplätze und Gebäude. Dadurch wird der Umgang mit Niederschlagsabfluss immer wichtiger und schwieriger. Das Wasser kann nicht auf der Oberfläche bleiben, ohne Schäden zu verursachen. Es kann Gebäude und andere künstliche Oberflächen beeinträchtigen. Daher wurden Systeme entwickelt und konstruiert, um Regenwasser während Regen- und Schneefällen zu steuern. ROV-Inspektionen in Regenwassersystemen bieten eine effektive Lösung für die Überwachung und Wartung dieser Systeme.


Was ist ein Regenwassersystem
Das Management von Regenwasserabfluss ist ein komplexes System, das viele von uns im Alltag als selbstverständlich ansehen. Es ist in unseren Gemeinden vorhanden, um Regenfälle und anderes gesammeltes Wasser zu Sammelbecken zu leiten und von unseren Wohngebieten wegzuführen. Häufig werden Mini‑ROVs wie der Deep Trekker DTG3 eingesetzt, um diese Systeme zu inspizieren. ROV-Inspektionen in Regenwassersystemen tragen dazu bei, diese Netzwerke effizient und frei von Blockaden zu halten. Es gibt viele Gründe, warum dieses Wasser abgeführt werden muss; der Hauptgrund ist die Vermeidung von Überschwemmungen. ROV-Inspektionen in Regenwassersystemen ermöglichen es, Verstopfungen und strukturelle Schäden frühzeitig zu erkennen.

Betrachten wir kurz die Grundlagen des Wasserkreislaufs:

Der globale Wasserkreislauf


Wie in dieser Abbildung zu sehen ist, handelt es sich um eine vollständig natürliche Umgebung. Regulärer Oberflächenabfluss kann nicht mehr stattfinden, sobald Gebäude, Straßen und andere undurchlässige Oberflächen errichtet wurden. Dies stört den Wasserkreislauf und verursacht eine Vielzahl von Problemen. Die Lösung besteht darin, das Wasser mechanisch in einem ähnlichen Muster zu transportieren.

Hier ist ein Diagramm eines Regenwassersystems:

Städtische Wasser‑ und Abwasserinfrastruktur


Ein wichtiger Hinweis hierbei ist, dass Regenwasser‑ und Abwasserleitungen getrennt sind. Das Regenwasser fällt als Niederschlag, fließt über Gebäude und Straßen in die Schächte und wird von dort durch Rohrleitungsnetze zu Speicherbecken sowie in natürliche oder künstlich angelegte Teiche oder Seen geleitet. Diese künstlich angelegten Seen sollten nicht mit natürlichen Erholungsgebieten verwechselt werden; obwohl sich rund um ein offenes Regenwasserbecken Wildtiere ansiedeln können, ist das Wasser häufig mit Öl aus Fahrzeugverlusten, Pestiziden aus Wohngebieten und Sedimenten aus Schwermetallen verunreinigt, insbesondere in Industriegebieten. Dieses Wasser wird aufgrund dieser Verunreinigungen in der Regel weder aufbereitet noch als Trinkwasser genutzt.


Warum Regenwasser verwaltet werden muss
Es ist aus mehreren wichtigen Gründen entscheidend, Regenwasser zu verwalten. Von der Gesundheit lokaler Gewässer und aquatischer Lebensformen bis hin zur Minderung von Überschwemmungsrisiken ist ein korrektes Regenwassermanagement unerlässlich.

Den hydrologischen Kreislauf erhalten
Unzureichend bewirtschaftetes Regenwasser kann die Feuchtigkeitsanreicherung im Boden verringern und die Grundwasserneubildung minimieren. Bodenfeuchtigkeit ist für die Vegetation essenziell, während der Verlust der Grundwasserneubildung die Basisabflussmenge von Gewässern erheblich reduzieren kann — Wasser, das für aquatisches Leben notwendig ist. Durch korrektes Regenwassermanagement kann der hydrologische Kreislauf aufrechterhalten werden, um gesundes Pflanzen‑ und Wasserleben zu gewährleisten.

Überschwemmungen verhindern
Ohne ausreichende Wartung von Regenwassersystemen steigt das Risiko von Überschwemmungen, insbesondere in städtischen Gebieten, erheblich an. Beton kann kein Wasser aufnehmen und bedeckt große Teile von Städten. Deshalb muss überschüssiges Wasser aus Regen und Gewittern gesteuert werden. Das hilft, Schäden und Überschwemmungen zu verhindern.

Gewässererosion verhindern
Erosion ist ein normaler Bestandteil von Gewässern. Überschüssiges Regenwasser kann die Erosion jedoch stark erhöhen. Besonders bei Stürmen gelangen große Wassermengen in Flüsse und Bäche. Dieses zusätzliche Wasser erhöht sowohl das Volumen als auch die Geschwindigkeit, mit der Wasser — und die darin enthaltenen Sedimente — in Gewässer eingetragen werden. Dieses zusätzliche Wasser kann die Erosion von Ufern und Gewässerbetten verstärken und die natürliche Form dieser Gewässer schädigen. Die Verschlechterung dieser Gewässer kann zu einem massiven Rückgang der Pflanzen‑ und Tierartenvielfalt führen. Ein ordnungsgemäßes Regenwassermanagement kann diese Risiken wirksam mindern.

Regenwassermanagement
Neben dem Entwässerungsnetz gibt es zusätzliche Maßnahmen zum Schutz des Trinkwassers. Dies ist besonders wichtig in der Nähe von Städten und Reservoirs. Hier sind einige zusätzliche Einrichtungen in unseren Städten, von denen Sie möglicherweise nicht wissen, dass sie dem Regenwassermanagement dienen:

Minimierung direkt verbundener undurchlässiger Flächen
Stadtplaner versuchen, Grünflächen zwischen einer Straße und einer Wasserquelle einzuplanen. Rasenflächen oder andere durchlässige, biologische Oberflächen filtern einen Teil der Verunreinigungen auf natürliche Weise durch den Boden, bevor das Wasser seinen Weg ins Grundwasser findet.

Beton‑Gitterpflaster
Hohlräume im Belag ermöglichen es dem Regenwasser, in durchlässige Materialien zu versickern und anschließend auf natürliche Weise gefiltert zu werden.

Begrünte Mulden
Flache, begrünte Gräben direkt entlang von Straßen, die die Geschwindigkeit und das Volumen des Abflusses verringern. Eine Filterung kann stattfinden, jedoch müssen die Mulden flach genug sein, damit sie nicht selbst Wasser ansammeln und zu einem kleinen Becken werden.

Pufferstreifen
Kombinationen aus Bäumen, Sträuchern und Gräsern, die entlang eines Gewässers gepflanzt werden. Diese Streifen sollten aus drei Zonen bestehen: vier bis fünf Reihen Bäume, danach zwei Reihen Sträucher und schließlich etwa 6 bis 7 Meter breite Grasflächen. Dies reduziert die Geschwindigkeit des Abflusses und entfernt einen großen Teil der Feststoffe, bevor das Wasser mit Trinkwasser in Kontakt kommt.

Filterstreifen
Sanft geneigte, bewachsene Flächen rund um ein oberirdisches Gewässer. Diese halten den Boden an Ort und Stelle und wirken als Filter, bevor Regenwasser das Gewässer erreicht.

Regenwasserteiche oder Feuchtgebiete
Dauerhafte Teiche, in denen sich Feststoffe zwischen Sturmereignissen absetzen können, werden zur Sammlung von Wasser angelegt. Regenwasserabflüsse aus umliegenden Gebieten werden in diese Teiche geleitet. Diese Teiche werden häufig als gestalterische Elemente in Wohngebieten oder Parks genutzt. Die Umweltschäden sind minimal, sofern sie ordnungsgemäß bewirtschaftet werden und die Sedimente alle sieben bis zehn Jahre entfernt werden.

Infiltrationsmaßnahmen
Schmale, mit Steinen gefüllte ausgehobene Gräben. Diese Gräben sind tiefer als begrünte Mulden und mehrere Meter tief. Sie speichern Wasser zwischen den Steinen und lassen es langsam versickern. In Kombination mit anderen Vorbehandlungsmaßnahmen wie einer Mulde wurde festgestellt, dass diese Methode bis zu 98 % der Verunreinigungen filtert.

Wirbeltyp‑Abscheider
Unterirdische Schächte, die so konstruiert sind, dass sie eine kreisförmige Strömung erzeugen und dadurch Sedimentation sowie die Abscheidung von Öl und Fett ermöglichen. Die Strömungen trennen schnell absetzbaren Sand und schwimmende Stoffe. Die kumulativen Auswirkungen unkontrollierten Abflusses können gefährlich sein. Die Inspektion jedes einzelnen Teils des Regenwassermanagementsystems ist entscheidend, um das Gleichgewicht des Wasserkreislaufs langfristig zu erhalten. ROV-Inspektionen in Regenwassersystemen werden eingesetzt, um diese Systeme sicher und effektiv zu inspizieren. Deep Trekker ROVs werden zur Inspektion dieser Netzwerke eingesetzt. Wenn Sie ein System haben, das überfällig für eine Inspektion ist, kontaktieren Sie uns, um zu erfahren, wie wir Ihnen helfen können.


Deep Trekker Fahrzeuge
Deep Trekker entwickelt robuste Unterwasser-Inspektionssysteme, einschließlich Rohrcrawler und ferngesteuerter Fahrzeuge (ROVs). Diese Systeme sind so konzipiert, dass sie tragbar und in verschiedenen Umgebungen leicht einsetzbar sind. Dadurch wird in der Regel keine zusätzliche Ausrüstung wie Generatoren oder Servicefahrzeuge benötigt. Dies senkt die Betriebskosten und ermöglicht Inspektionen in abgelegenen Gebieten.

Revolution für Regenwassersysteme
Das Deep Trekker Revolution ROV ist ein zuverlässiges Werkzeug zur Inspektion von Regenwassersystemen. Es ist für den Einsatz in komplexen und beengten Umgebungen ausgelegt. Das System verwendet ein patentiertes Neigesystem für präzise Bewegungen. Dadurch kann sich das ROV leicht nach oben, unten und seitlich bewegen. Die Bediener steuern es mit einem Controller mit hellem Bildschirm. Dies macht Inspektionen einfach und effizient im Einsatz.

Revolution Anwendungen
Die Revolution eignet sich sehr gut für die Inspektion von Rohren, Becken und Regenwassernetzwerken. Zum Beispiel verwenden Bediener sie, um Verstopfungen, Schäden und Ablagerungen zu erkennen. So können Probleme frühzeitig identifiziert werden, bevor sie schwerwiegend werden.

Außerdem ermöglicht das kompakte Design den Zugang zu engen und schwer erreichbaren Bereichen. Die rotierende Kamera liefert klare und detaillierte Bilder während der Inspektion. Dadurch können Systeme gründlich und mit Vertrauen überprüft werden. Das System arbeitet gut in dunklen und trüben Wasserbedingungen. Das ist wichtig, da Regenwassersysteme oft nur eingeschränkte Sicht bieten.

Die Bediener lassen das ROV mit einer Leine in das System hinab. Sie überwachen die Livebilder in Echtzeit auf dem Controller. Falls nötig, können Inspektionen für eine spätere Analyse aufgezeichnet werden. Dadurch werden Inspektionen sicherer, schneller und kosteneffizienter. Die Revolution trägt zur Verbesserung der Wartung bei und unterstützt die langfristige Leistungsfähigkeit.


Warum Regenwassersysteme inspizieren
Wie jedes strukturelle System muss die Integrität der Infrastruktur überwacht und gewartet werden. Regelmäßige Inspektionen sind wichtig für ein sicheres Regenwassermanagement. Sie helfen, den Zustand von Rohren, Abflüssen und Becken zu kontrollieren. Probleme wie Leckagen, Risse, verstopfte Rohre und Sedimentablagerungen sind häufige Herausforderungen, die schnell identifiziert und behoben werden sollten. Tauchfähige, ferngesteuerte Fahrzeuge (ROVs) sind eine effektive, einfache und kostensparende Option für die Inspektion von Infrastruktur.

Die Unterwasser-ROVs von Deep Trekker bieten eine sichere und kosteneffiziente Alternative zum Einsatz von Tauchern, während Pipe Crawler es den Betreibern ermöglichen, Rohre zu untersuchen, die für Menschen unzugänglich sind. Die batteriebetriebenen Roboter benötigen keine externe Stromversorgung, wodurch sie leicht transportierbar und einfach einzusetzen sind.
Leistungsstarke Kameras geben den Betreibern einen guten Überblick. Sie können Inspektionen aufzeichnen oder fotografieren. So lassen sich die Ergebnisse später prüfen. Zubehör für die Unterwasser-ROVs und Pipe Crawler bietet erweiterte Optionen wie Laserskalierer, Cygnus-Dickenmessgeräte und Hebearme.

Kommunen und Auftragnehmer können sicher sein, dass sie durch regelmäßige Inspektionen wichtiger Strukturen das bestmögliche Regenwassermanagementsystem bereitstellen. Einläufe, Ausläufe, Schächte, interne Rohrleitungen und Wasserbecken müssen regelmäßig inspiziert werden, um sicherzustellen, dass sie mit voller Kapazität arbeiten und Probleme vermieden werden. Häufige Inspektionen sind entscheidend, da sich Mängel im Laufe der Zeit oft vervielfachen und verstärken. Regelmäßige ROV-Inspektionen in Regenwassersystemen helfen, kostspielige Schäden zu vermeiden und die langfristige Leistung sicherzustellen. Durch die Durchführung konsistenter Inspektionen können Unregelmäßigkeiten behoben werden, bevor sie zu einem kostspieligen Problem werden.

Erfahren Sie mehr darüber, wie Deep Trekker ROVs in Kommunen eingesetzt werden, oder wenden Sie sich noch heute an einen Branchenexperten.


Wenn Innovation, Expertise und Handwerk zusammenkommen: unbekannter Durchlass kartiert mit Unterwasserdrohne

Für die Gemeinde Roermond führten wir eine alles andere als gewöhnliche Inspektion durch. Es handelte sich um eine Leitung, die bislang nicht vollständig erfasst war und teilweise entlang sowie sogar unter den Gleisen verlief. Gerade diese Lage machte die Aufgabe besonders komplex: Teile der Trasse waren aufgrund der strengen Sicherheitsvorschriften im Bahnbereich schlicht nicht zugänglich. Doch mit einer Unterwasserdrohne war es möglich.

Dennoch war ein Einblick in den Zustand der Kanalisation unerlässlich. Die Gemeinde musste wissen, in welchem Zustand sich die Leitung befand und ob in Zukunft mit Risiken zu rechnen war. Ein abgesackter Kanal unter einer Straße oder Eisenbahnstrecke kann schließlich erhebliche Sicherheitsprobleme verursachen.

„Wir standen vor einem sehr spezifischen Problem“, berichtet Niek Joris, Mitarbeiter für Kanalisation und Wasser bei der Gemeinde Roermond. „Zunächst haben wir versucht, das Rohr mit einer fliegenden Drohne zu inspizieren, aber das erwies sich letztlich nicht als Lösung. Also haben wir nach Alternativen gesucht und sind auf H2O Drones gestoßen, ein Unternehmen, mit dem wir zuvor noch nicht zusammengearbeitet hatten.“

Warum Standardinspektionen hier nicht funktionierten
„Das Erste, was mir auffiel, war, wie sicher H2O Drones arbeitet und wie aktiv mitgedacht wird“, sagt Joris. „Für uns war dieser Fall neu, aber die Expertise hat sofort Vertrauen geschaffen.“

Eine Standardinspektion war dies ganz sicher nicht. Die Leitung war größtenteils trocken und hatte einen relativ kleinen Durchmesser, sodass eine Inspektion durch eine Person keine sichere Option darstellte. Auch ein fahrbarer Kanalroboter bot keine Lösung, da das Risiko zu groß war, dass er in einen Schacht fällt und verloren geht. Es musste also ein anderer Ansatz gefunden werden.

Unter Wasser lag die Lösung
Um die Inspektion dennoch zu ermöglichen, wurde die Leitung an beiden Enden mit Absperrblasen verschlossen und anschließend teilweise mit Wasser gefüllt. So entstand eine kontrollierte Umgebung, in der eine Unterwasserdrohne arbeiten konnte, ohne dass der Bahnbereich betreten werden musste. Um die Absperrungen zu platzieren, musste jedoch eine Person in den Schacht steigen. Unser Kollege Thom Huitema, Berufstaucher und ROV Operator, übernahm diese Aufgabe gemeinsam mit Erik Pluim und Roy Strijker.

Bereit, den Schacht zu betreten


Bei den Arbeiten war auch Dion de Vries anwesend, Technical Specialist für Gasdetektion und Atemschutz bei Boels. Er unterstützte als Sicherheitsberater. „In 35 Jahren habe ich so etwas noch nie erlebt: eine Inspektion mit einer Unterwasserdrohne in einem Kanal.“

Sicherheit und Fachkompetenz
Die vorbereitenden Arbeiten fanden unter Atemschutz statt, da in einem geschlossenen Raum gearbeitet wurde. Dabei kamen unter anderem ein Atemluftsystem, ein Rettungsdavit sowie etwa 110000 Liter Wasser zum Einsatz.

Arbeiten im Schacht


De Vries zeigte sich beeindruckt: „In einem Wort: fantastisch. Man sieht, dass alles hervorragend beherrscht wird und dass Sicherheit immer an erster Stelle steht. Jedes Detail wird berücksichtigt. Das ist eine echte Erleichterung im Vergleich zu anderen Inspektionen.“

Die Inspektion selbst
Nach der Vorbereitung begann die Inspektion mit einer Unterwasserdrohne vom Typ REVOLUTION ROV von Deep Trekker. Diese verfügt über eine Kamera für den Bereich über Wasser sowie über Sonar für den Bereich unter Wasser. ROV Operator Erik Pluim dokumentierte die gesamte Trasse Schritt für Schritt, selbst an Stellen ohne physische Zugänglichkeit.

Der REVOLUTION ROV


„Viele Unternehmen bleiben in festen Mustern“, erklärt De Vries. „Was ich hier gesehen habe, habe ich in diesem Umfang noch nie erlebt.“

Datengestützte Inspektion
Die Inspektion lieferte sowohl Kamerabilder als auch Sonardaten. Daraus wurde deutlich, dass es sich um einen gemauerten Durchlass handelt. Abnutzungen an den Fugen waren klar sichtbar. Mit diesen Erkenntnissen kann die Gemeinde fundierte Entscheidungen treffen, etwa zum Einsatz von präventivem Relining.

„Alle gesuchten Schächte und bislang unbekannten Abschnitte wurden gefunden und dokumentiert“, so Joris. Die Sonardaten waren jedoch schwerer zu interpretieren.

Daher sorgen wir für eine optimierte Verarbeitung der Sonardaten, sodass ein vollständiges und klares Gesamtbild entsteht. Dies bezeichnen wir als Sonaroptimierung.

Ein Teil des Abwasserkanals, der mittels Sonaroptimierung generiert wurde


Blick in die Zukunft
Für De Vries ist diese Inspektion ein Beispiel dafür, wie Sicherheit und Innovation zusammengehen. „Gerade weil relativ junge Fachkräfte beteiligt waren. Sicherheit ist hier klar verankert.“

Auch für die Gemeinde Roermond hat diese Methode neue Möglichkeiten eröffnet. „Das war ein echter Augenöffner. Unterwasserdrohnen werden wir künftig häufiger einsetzen.“

„Es war ein starkes Zusammenspiel von Mensch und Technik“, so De Vries. „Und Sicherheit steht klar im Mittelpunkt.“
Joris ergänzt: „Die Fachkenntnis und Erfahrung des Teams haben großes Vertrauen geschaffen. Alles wirkte kontrolliert, professionell und vor allem sicher.“


Inspektionen von Offshore-Steigleitungen mit einem Unterwasser-ROV

Ferngesteuerte Unterwasserroboter (ROVs) werden zunehmend in Offshore-Anlagen eingesetzt und bieten wichtige Möglichkeiten für Unterwasserinspektionen, -untersuchungen und -wartungen. Diese Unterwasserroboter sind besonders wertvoll für gängige Offshore-Aufgaben wie die Inspektion von Steigleitungen, wo die Betriebsbedingungen oft erhebliche Herausforderungen darstellen.

In dieser Fallstudie untersuchen wir, wie der Unterwasser-ROV PIVOT von Deep Trekker von Orion Inspection and Consulting Services erfolgreich und effektiv für Steigleitungsinspektionen in Offshore-Umgebungen eingesetzt wurde. Dies gibt Einblick in die Vorteile des Einsatzes fortschrittlicher Unterwasserroboter für solch kritische Aufgaben.

Inspektion von Steigleitungen in Offshore-Umgebungen: Herausforderungen und Anforderungen

Flexible Steigleitungen sind entscheidende Komponenten von Offshore-Plattformen. Sie dienen dem Transport von Öl und Gas von Unterwasserbohrungen zur Oberfläche sowie der Rückführung von Wasser und Gas. Diese Strukturen sind extremen Bedingungen wie Wetterextremen, Korrosion und starken Strömungen ausgesetzt.

Die Durchführung gründlicher und präziser Inspektionen von Steigleitungen und Zubehör wie dem Trichter, der Biegeversteifung und anderen Komponenten ist unerlässlich, um deren Integrität zu gewährleisten und Betriebsunterbrechungen zu minimieren. Steigleitungsinspektionen werden jedoch häufig durch Umwelteinflüsse wie Wellengang und Unterwasserströmungen erschwert, die herkömmliche Inspektionsmethoden behindern und Inspektionen durch Taucher schwierig oder unmöglich machen können.

Der PIVOT ROV: Eine Lösung für anspruchsvolle Offshore-Bedingungen

Der PIVOT ROV von Deep Trekker wurde im Oktober/November 2022 für die Inspektion der Steigleitungen einer schwimmenden Produktions-, Speicher- und Verladeplattform (FPSO) ausgewählt. Für diesen Einsatz musste das Fahrzeug die anspruchsvolle „Splash Zone“ – den Bereich, in dem Wellen und Dünung Turbulenzen verursachen – durchqueren. Anders als andere, kleinere ROVs, die zuvor Schwierigkeiten hatten, diese Wellen zu durchdringen, oder die größeren Arbeitsmodelle, die in dieser Zone nicht operieren können, gelang es dem PIVOT, die Oberflächendünung zu durchbrechen und die Produktionssteigleitungen problemlos zu erreichen.

Diese Eigenschaft ist ein entscheidender Vorteil des PIVOT ROV, der für Stabilität und Leistung in dynamischen Umgebungen konzipiert wurde. Die robuste Bauweise des PIVOT, kombiniert mit seiner Fähigkeit, Querströmungen standzuhalten, ermöglichte es dem Fahrzeug, die Inspektion der Steigleitungen selbst unter schwierigen Wetter- und Strömungsbedingungen abzuschließen. Dies beweist die außergewöhnliche Zuverlässigkeit des Fahrzeugs für Unterwassereinsätze. Obwohl während dieser Mission nicht verwendet, kann der PIVOT flexibel mit NDT-Sensoren ausgestattet werden und wäre somit ein umfassenderes Instrument für diese Aufgabe.

Überwindung von Umweltherausforderungen: Leistung unter extremen Bedingungen

Die Inspektion wurde bei Strömungen von bis zu 3 Knoten durchgeführt – eine anspruchsvolle Bedingung für jedes Unterwasser-ROV. Trotz des Fehlens eines Doppler-Anstiegsmessers (DVL) behielt das ROV seine Stabilität bei, die für eine präzise Inspektion von 14 Produktionssteigleitungen in Tiefen von bis zu 30 Metern unerlässlich war. Die Fähigkeit des Fahrzeugs, Querströmungen standzuhalten und eine stabile Position zu halten, gewährleistete, dass die Inspektion ohne nennenswerte Verzögerungen durchgeführt werden konnte.

Der PIVOT-ROV konnte auch unter stürmischen Bedingungen, einschließlich Gewitter, eingesetzt werden und bewies damit seine Robustheit in widrigen Umgebungen. Die starken Strömungen allein hätten Taucher vom Betreten des Wassers abgehalten, und in Kombination mit Gewittern unterstrich dies den einzigartigen Vorteil des Einsatzes von ROVs für solche Aufgaben.

Der Unterwasser-ROV schloss die Inspektion in nur drei Stunden mit einer einzigen Akkuladung ab – ein Beweis für seine Effizienz und Leistungsfähigkeit.

Praktische Anwendung: Verbesserung von Offshore-Inspektionen durch taucherlose Operationen

Im Rahmen von Programmen für taucherlose Operationen, die von Anlagenbetreibern initiiert wurden, um die Sicherheit bei Offshore-Operationen durch die Reduzierung des Personaleinsatzes im Wasser zu verbessern, hat sich der PIVOT-ROV als ideale Lösung für Steigleitungsinspektionen erwiesen. Diese Programme legen Wert auf Sicherheit und Produktivität und suchen nach Alternativen zu herkömmlichen Methoden mit Tauchern. Die erfolgreiche Durchführung der Inspektion unter den anspruchsvollen Bedingungen war ein wichtiger Meilenstein dieser Initiative.


Felipe Oliveira, CEO von Orion und Leiter der Operation, erklärte:

„Für diese spezielle Operation wurde uns mitgeteilt, dass kleinere ROVs zwar versucht hatten, diese Inspektion durchzuführen, aber aufgrund des Wellengangs nicht durchgekommen waren. Der PIVOT hingegen konnte das Gebiet problemlos durchqueren und die Inspektion erfolgreich durchführen, selbst bei einer Strömung von 3 Knoten während des ersten Einsatzes.“

Der Kunde zeigte sich mit den Ergebnissen sehr zufrieden, und die Operation wurde im März 2024 erfolgreich wiederholt. Weitere Missionen sind bereits geplant.

Vorteile des Einsatzes von Deep Trekker ROVs für Steigleitungsinspektionen

Die Fähigkeit des PIVOT ROVs, in rauen Offshore-Umgebungen zu navigieren, bietet mehrere Vorteile:

  • Betriebliche Effizienz: Der PIVOT führte die Inspektion von 14 Produktionssteigleitungen in nur drei Stunden durch und minimierte so die Ausfallzeiten.
  • Sicherheit: Durch den Ersatz von Tauchern trägt der Unterwasser-ROV zu sichereren Betriebsabläufen bei, insbesondere unter schwierigen Bedingungen.
  • Zuverlässigkeit: Die Leistungsfähigkeit des Fahrzeugs in starker Strömung, Wellengang und Blitzschlag unterstreicht seine Robustheit und Zuverlässigkeit für Inspektionen auf See.
  • Kosteneffizienz: Der geringere Bedarf an Tauchern und Gerüsten minimiert die Betriebskosten, während die kurze Einsatzzeit des ROVs eine höhere Produktivität gewährleistet.

Die Zukunft von ROVs bei Offshore-Inspektionen

Mit dem stetigen Wachstum von Offshore-Anlagen steigt auch die Nachfrage nach fortschrittlichen Unterwasserrobotern wie dem PIVOT ROV von Deep Trekker. Die Fähigkeit von Unterwasser-ROVs, gründliche Inspektionen unter anspruchsvollen Bedingungen durchzuführen, bietet erhebliche Vorteile gegenüber herkömmlichen Methoden und verbessert Sicherheit und Effizienz. Die Fallstudie Orion zeigt, wie ROVs Offshore-Inspektionen revolutionieren und eine effektive und zuverlässige Lösung für kritische Steigleitungsinspektionen bieten können.

Die Integration von ROVs in Offshore-Inspektionen ist nicht nur ein Trend, sondern ein grundlegender Wandel hin zu sichereren, effizienteren und kostengünstigeren Abläufen. Dank kontinuierlicher Innovationen in der Unterwasserrobotik sieht die Zukunft von Offshore-Inspektionen vielversprechend aus.

Expertenberatung und maßgeschneiderte Lösungen

Unser Team besteht aus hochqualifizierten Fachleuten mit langjähriger Branchenerfahrung, die Sie gerne bei der nahtlosen Integration von Unterwasserrobotern in Ihre Betriebsabläufe unterstützen. Ob es sich bei Ihrem Projekt um Pipeline- und Infrastrukturinspektionen, die Wartung von Wassertanks, Bergungsarbeiten, Unterwasserforschung, Such- und Rettungsmissionen, Aquakulturaktivitäten, Umweltüberwachung, Meeresforschung oder andere Spezialanwendungen handelt – wir sind mit unseren fortschrittlichen Unterwasser-ROV-Lösungen bestens gerüstet, um Ihre individuellen Anforderungen und Ziele effektiv zu erfüllen.

Sichern Sie sich noch heute Ihren Unterwasser-ROV!

Kontaktieren Sie uns, wenn Sie bereit sind, Ihren eigenen ROV zu erwerben. Wir beraten Sie gerne. Der Einsatz von ROVs in Ihren Unterwasseroperationen garantiert höchste Sicherheit, Effizienz und Erfolg.