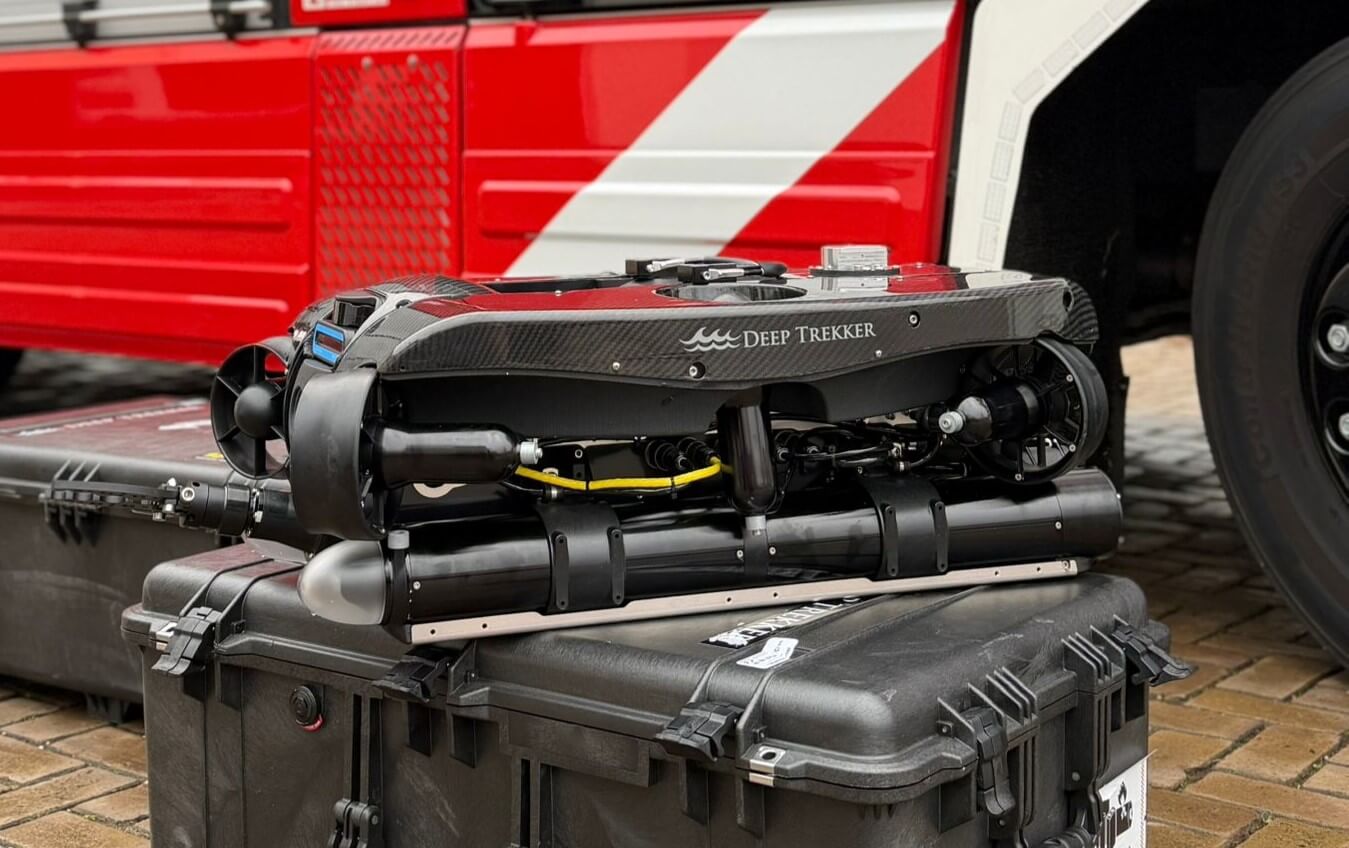
Drinkwaterbedrijven staan voor een complexe opgave. Infrastructuur veroudert, onderhoudsbudgetten staan onder druk en de vraag naar schoon drinkwater stijgt hard. Tegelijkertijd is het voor assetbeheerders essentieel om te weten wat de werkelijke staat is van reservoirs, leidingen, kelders en andere kritische onderdelen van het netwerk. Maar hoe inspecteer je assets die zich onderwater bevinden zonder installaties buiten bedrijf te stellen?
Steeds meer drinkwaterbedrijven zetten hiervoor Remotely Operated Vehicles (ROV’s) in. Deze onderwaterdrones maken visuele inspecties mogelijk zonder dat reservoirs of leidingen hoeven te worden geleegd. Dat levert een nauwkeurig beeld op van de conditie van assets en voorkomt onnodige verstoring van de bedrijfsvoering.
Een breed inzetbare inspectietechnologie Binnen de drinkwatersector bevinden zich veel assets die moeilijk toegankelijk zijn voor traditionele inspectiemethoden. Met ROV’s kunnen inspecteurs deze objecten onderwater inspecteren en vastleggen in hoge beeldkwaliteit.
Denk daarbij aan drinkwaterreservoirs, waar de conditie van wanden, vloeren en constructies wordt beoordeeld. In schoonwater- en reinwaterkelders kunnen afzettingen, scheurvorming of beschadigingen zichtbaar worden gemaakt. Transportleidingen en distributieleidingen kunnen worden gecontroleerd op vervuiling, slijtage en andere afwijkingen die de betrouwbaarheid van het netwerk beïnvloeden. Ook pompkelders, pompschachten, inlaatconstructies en ondergrondse verbindingsconstructies zijn uitstekend inspecteerbaar.
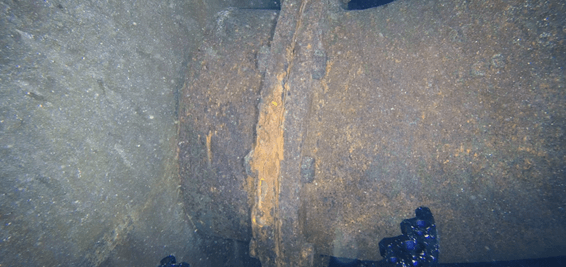
Een inspectie van een drinkwaterreservoir zoals hierboven kan bijvoorbeeld inzicht geven in de staat van een coatinglaag, terwijl een leidinginspectie gericht is op het detecteren van afzettingen of lokale beschadigingen. Hierdoor ontstaat een completer beeld van de conditie van een asset dan wanneer uitsluitend wordt gewerkt op basis van leeftijd of onderhoudshistorie.
De juiste techniek voor iedere inspectie
Drinkwateromgevingen kenmerken zich vaak door helder water. Daardoor kunnen inspecties in veel gevallen volledig worden uitgevoerd met camera’s en verlichting.
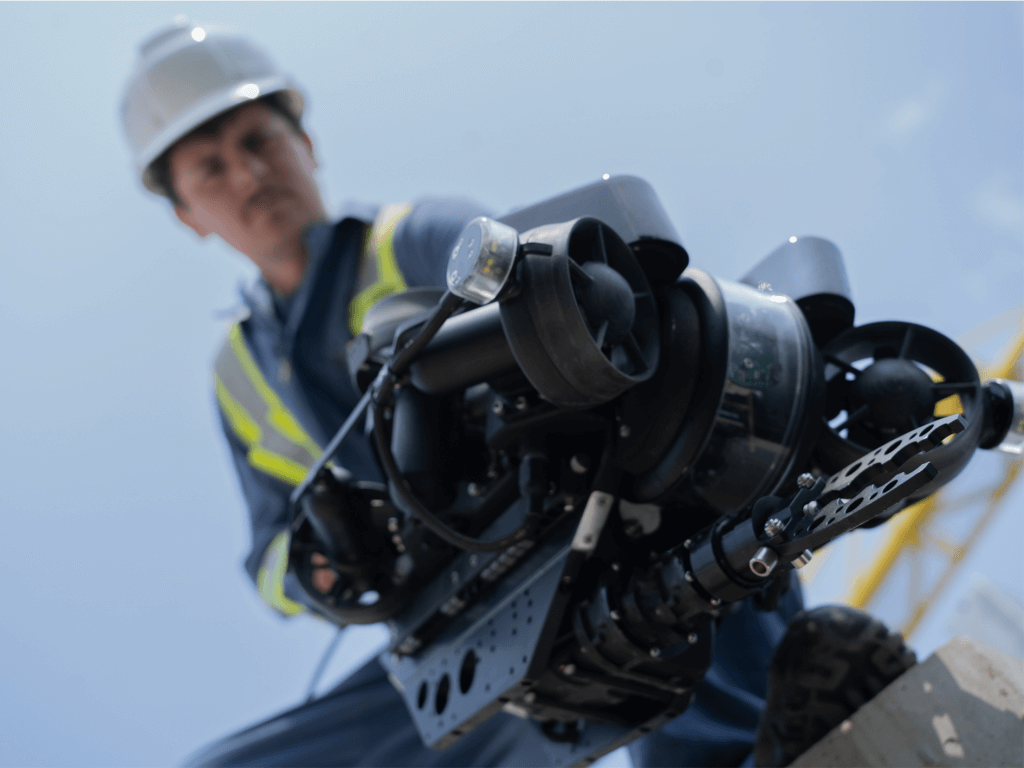
Voor kleinere ruimtes en moeilijk bereikbare locaties biedt de Photon en DTG3 van Deep Trekker een oplossing. Dankzij het compacte formaat kunnen deze onderwaterdrones worden ingezet in drinkwaterkelders, reservoirs en andere locaties waar de beschikbare ruimte beperkt is.
De Photon in actie
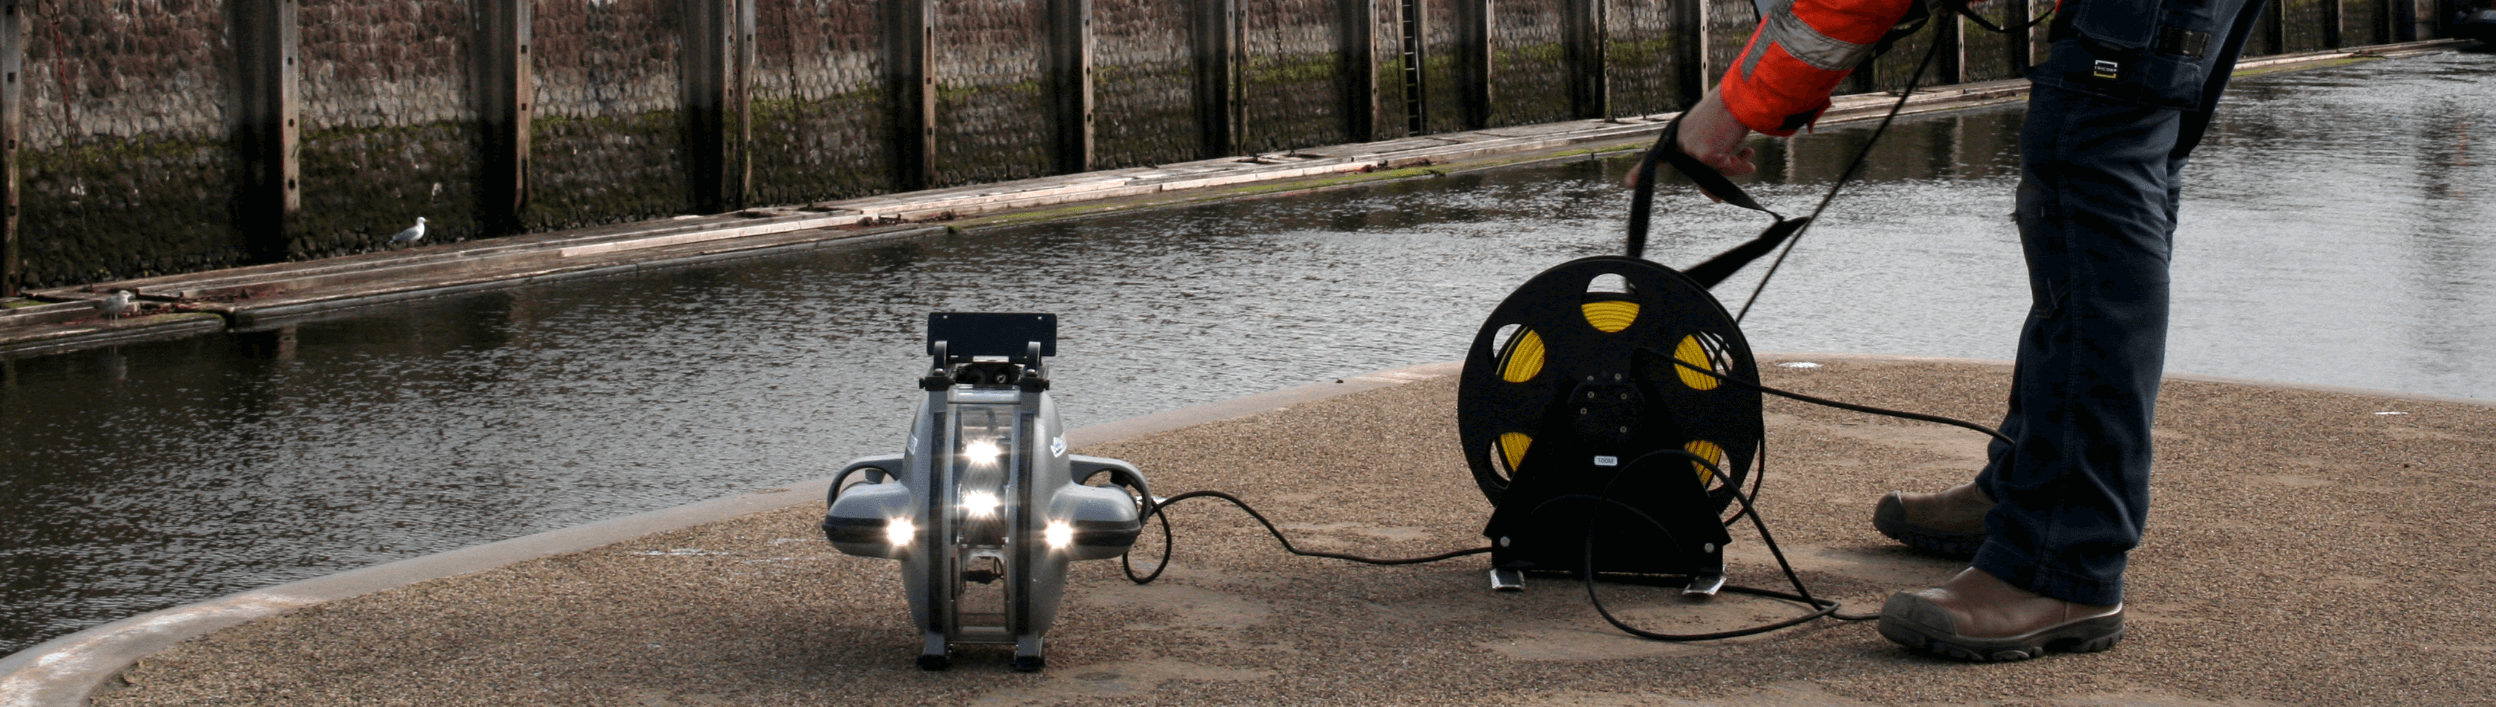
De DTG3
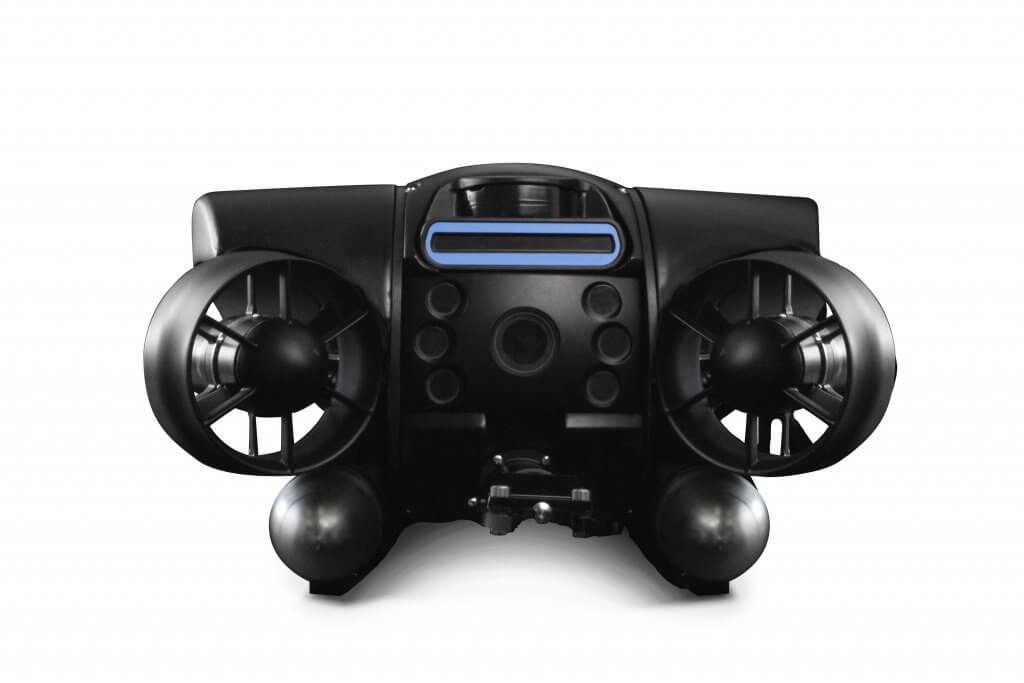
Wanneer inspecteurs rond constructies, leidingen, afsluiters of andere installatiedelen moeten manoeuvreren, kan ook de Revolution ROV worden ingezet. Dankzij de zes onafhankelijke thrusters kan het systeem zich nauwkeurig positioneren en stabiel blijven hangen bij het inspecteren van specifieke onderdelen. Hierdoor is de Revolution onder meer geschikt voor pompkelders, pompschachten, inlaatwerken en andere complexe constructies binnen drinkwaterinstallaties.
Revolution met GPS
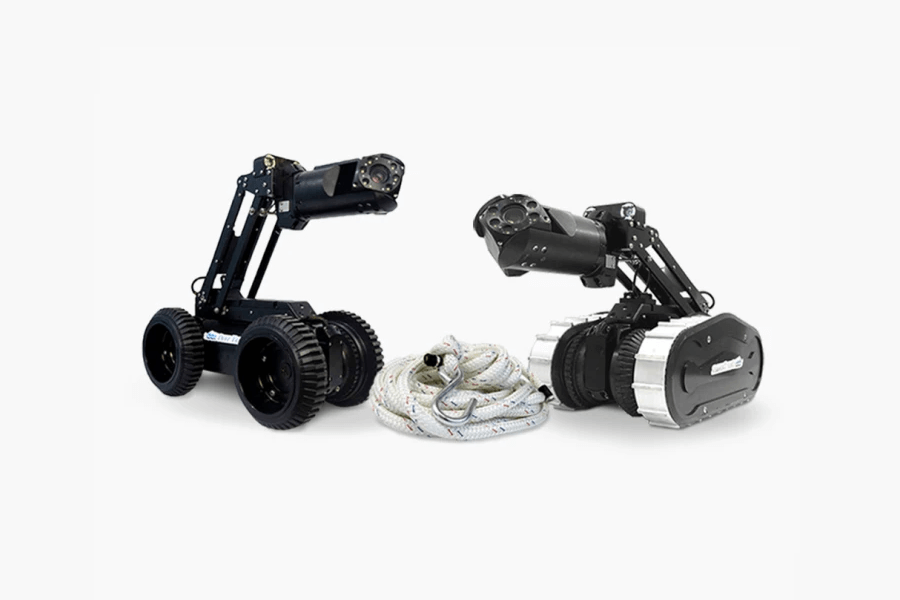
Niet iedere inspectie vraagt echter om een vrij bewegende onderwaterdrone. Voor leidinginspecties over langere afstanden kunnen crawlers een effectieve aanvulling zijn. Deze systemen bewegen zich gecontroleerd door leidingen en brengen de binnenzijde van het leidingtracé in beeld. Daarmee kunnen afzettingen, beschadigingen, verbindingen, scheurvorming en andere afwijkingen worden vastgelegd zonder dat grote delen van het leidingnet buiten bedrijf hoeven te worden gesteld.
De A200 met wielen en rupsbanden
Door ROV’s en crawlers te combineren ontstaat een oplossing voor vrijwel de volledige drinkwaterinfrastructuur. Reservoirs, kelders, pompsystemen, inlaatconstructies en leidingnetwerken kunnen met de meest geschikte inspectietechniek worden onderzocht.
Duurzamer inspecteren Traditionele inspectiemethoden vereisen vaak dat reservoirs of andere installaties tijdelijk worden leeggepompt. Dat brengt kosten, tijd en waterverlies met zich mee. Bovendien zijn aanvullende werkzaamheden nodig voor het reinigen, veiligstellen en opnieuw in gebruik nemen van de installatie.
Met een ROV blijft de asset tijdens de inspectie gevuld. Er gaat geen behandeld drinkwater verloren en de impact op de operatie blijft beperkt. Voor drinkwaterbedrijven vormt dit een belangrijke stap richting efficiënter en duurzamer assetbeheer.
De volgende stap in drinkwaterinspectie Voor drinkwaterbedrijven wordt het steeds belangrijker om assets nauwkeurig te monitoren zonder onnodige belasting van de operatie. Onderwaterdrones zoals de Photon, DTG3 en Revolution, gecombineerd met crawlertechnologie voor leidinginspecties, maken dat mogelijk. Ze bieden toegang tot locaties die traditioneel moeilijk inspecteerbaar zijn en leveren de informatie die nodig is om onderbouwde beslissingen te nemen over onderhoud, renovatie en vervanging.
Daarmee verschuift inspectie van een periodieke controle naar een belangrijk instrument voor toekomstbestendig assetmanagement in de drinkwatersector.
Wie zijn wij? Wat H2O Drones onderscheidt, is de unieke combinatie van technologie, praktijkervaring en waterbouwkundige expertise.
Met meer dan honderd jaar gecombineerde waterbouwkundige kennis in huis was H2O Drones de eerste partij in Nederland die onderwaterinspecties op grote schaal uitvoerde met onderwaterdrones. Daarnaast waren wij pionier in het combineren van ROV-technologie en beroepsduikers binnen één geïntegreerde aanpak.
Onze ROV-operators zijn bovendien vaak zelf actief of voormalig beroepsduiker. Hierdoor weten zij niet alleen hoe een inspectie technisch moet worden uitgevoerd, maar ook waar kritische gebreken, degradatiemechanismen en risico’s zich in de praktijk voordoen. Dat resulteert in efficiëntere inspecties en een hogere kwaliteit van de verzamelde data. Vanuit deze praktijkkennis ontwikkelen wij bovendien continu nieuwe inspectiemethoden, sensoren en innovaties die direct aansluiten op de uitdagingen in het veld.
Dankzij onze werkzaamheden door heel Nederland en onze langdurige samenwerking met onder meer overheden, waterschappen, aannemers en Rijkswaterstaat biedt H2O Drones een totaaloplossing voor onderwaterinspectie, monitoring, assetmanagement en herstel. Die combinatie van ervaring, innovatiekracht en uitvoeringskennis maakt H2O Drones tot marktleider op het gebied van onderwaterinspecties van kritieke infrastructuur.
Nederland beschikt over duizenden waterbouwkundige constructies zoals sluizen, stuwen, bruggen, kademuren en duikers. Veel van deze kritieke infrastructuur is verouderd, terwijl de belasting door klimaatverandering, scheepvaart en verkeer toeneemt. Het voorkomen van lange perioden van onderhoud is beter dan genezen. Onderwaterdrones zijn daarvoor de oplossing.
H2O Drones is gespecialiseerd in het inspecteren, monitoren en beheren van onderwatergelegen infrastructuur. Met onderwaterdrones, sonar, meetapparatuur en assetmanagementkennis brengen wij de technische conditie van sluizen, stuwen, bruggen, kademuren en duikers in kaart. De verzamelde data vormt de basis voor onderhoudsbeslissingen, risicobeheersing en levensduurverlenging van kritieke infrastructuur.
Waar inspecties vroeger vrijwel uitsluitend door beroepsduikers werden uitgevoerd, maken ROV’s het mogelijk om sneller, veiliger en uitgebreider data te verzamelen, zelfs in omstandigheden met beperkt zicht.
Hoe voert H2O Drones onderwaterinspecties uit? Onze inspecties combineren visuele en akoestische technieken. Met 4K low-light camera’s worden beschadigingen zoals corrosie, coatingdefecten, betonschade en aangroei vastgelegd. Omdat het zicht in Nederlandse wateren vaak beperkt is, zetten we daarnaast imaging sonar in. Deze technologie maakt constructies zichtbaar met behulp van geluidsgolven, waardoor inspecties ook mogelijk zijn bij troebel water.
De Revolution ROV, uitgerust met sonar (het blauwe apparaat boven de normale camera)
De verzamelde data wordt vastgelegd volgens relevante normen, zoals NEN 2767 en waar van toepassing NEN 13508-2. Hierdoor ontstaat betrouwbare inspectie-informatie die direct gebruikt kan worden voor assetmanagement, onderhoudsplanning en risicobeheersing.
Toepassingen Duikerinspecties: Duikers behoren tot de moeilijkst bereikbare onderdelen van de infrastructuur. Met ROV’s en gespecialiseerde crawlers inspecteren we zowel natte als droge leidingen op onder meer scheurvorming, betonrot, verstoppingen, sedimentatie, wortelingroei en stabiliteitsproblemen. Ook in volledig vertroebelde omstandigheden levert sonar betrouwbare inspectieresultaten. Daarnaast meten we met sonar slibdikte in duikers. Een duiker eerst schoonspuiten is dus niet nodig voor deze inspectie. Integendeel: aan de hand van slibdiktes en bodemprofiel kunnen we vaak schades zoals lekken of verzakkingen meten.
Kademuurinspecties: Bij kademuurinspecties onderzoeken we niet alleen de constructie zelf, maar ook de omliggende bodem. Zo worden corrosie, vervormingen, beschadigingen en potentiële spoelgaten of erosiekuilen vroegtijdig gedetecteerd voordat deze kunnen leiden tot grotere constructieve problemen.
Bruginspecties: Voor bruggen inspecteren we onder andere funderingen, pijlers en beschermingsconstructies op uitspoeling, schade, corrosie en aanvaringsschade. Dankzij de combinatie van camera’s en sonar kunnen inspecties worden uitgevoerd zonder grootschalige verkeersmaatregelen of langdurige afsluitingen.
Bodem- en slibmetingen: Met sonar- en bathymetrische technieken voeren we nauwkeurige bodempeilingen en slibmetingen uit. Deze gegevens helpen beheerders bij het plannen van onderhoud, baggerwerkzaamheden en het monitoren van veranderingen rondom constructies.
Afhankelijk van de vraag kunnen inspectiegegevens worden verwerkt tot 3D-modellen of digitale objectregistraties. Hierdoor kunnen constructies nauwkeuriger worden beoordeeld en worden veranderingen door de tijd inzichtelijk gemaakt.
Meer dan inspecteren Bij H2O Drones stopt een inspectie niet bij het verzamelen van beelden en meetgegevens. Vanuit onze Asset Management as a Service (AMaaS)-aanpak vertalen we inspectieresultaten direct naar concrete beheerinformatie. Zo krijgen beheerders niet alleen inzicht in de huidige conditie van een asset, maar ook in risico’s, onderhoudsbehoeften en mogelijke vervolgmaatregelen.
We helpen asseteigenaren en beheerders bij het inspecteren van onderwatergelegen infrastructuur. Door de combinatie van ROV’s, imaging sonar, inspectiekennis en assetmanagement ontstaat betrouwbare data die direct kan worden ingezet voor veilig, voorspelbaar en kostenefficiënt beheer van kritieke infrastructuur.
Wie zijn wij? Wat H2O Drones onderscheidt, is de unieke combinatie van technologie, praktijkervaring en waterbouwkundige expertise.
Met meer dan honderd jaar gecombineerde waterbouwkundige kennis in huis was H2O Drones de eerste partij in Nederland die onderwaterinspecties op grote schaal uitvoerde met onderwaterdrones. Daarnaast waren wij pionier in het combineren van ROV-technologie en beroepsduikers binnen één geïntegreerde aanpak.
Onze ROV-operators zijn bovendien vaak zelf actief of voormalig beroepsduiker. Hierdoor weten zij niet alleen hoe een inspectie technisch moet worden uitgevoerd, maar ook waar kritische gebreken, degradatiemechanismen en risico’s zich in de praktijk voordoen. Dat resulteert in efficiëntere inspecties en een hogere kwaliteit van de verzamelde data. Vanuit deze praktijkkennis ontwikkelen wij bovendien continu nieuwe inspectiemethoden, sensoren en innovaties die direct aansluiten op de uitdagingen in het veld.
Dankzij onze werkzaamheden door heel Nederland en onze langdurige samenwerking met onder meer overheden, waterschappen, aannemers en Rijkswaterstaat biedt H2O Drones een totaaloplossing voor onderwaterinspectie, monitoring, assetmanagement en herstel. Die combinatie van ervaring, innovatiekracht en uitvoeringskennis maakt H2O Drones tot marktleider op het gebied van onderwaterinspecties van kritieke infrastructuur.
Oorlog eindigt vaak niet op het moment dat de laatste gevechten stoppen. Onder het wateroppervlak kunnen de gevolgen nog jarenlang zichtbaar én gevaarlijk aanwezig blijven. Zeemijnen, niet-ontplofte explosieven, beschadigde bruggen, kades, havens en onderwaterconstructies vormen een bedreiging voor de veiligheid, economie en wederopbouw van getroffen gebieden. Juist in deze fase spelen onderwaterdrones een steeds belangrijkere rol.
Bij H2O Drones zien we hoe moderne ROV’s (Remotely Operated Vehicles) uitgroeien tot onmisbare hulpmiddelen voor organisaties die verantwoordelijk zijn voor veiligheid, infrastructuur en herstelwerkzaamheden. Dankzij geavanceerde sonar-, camera- en inspectietechnologie kunnen gebieden worden onderzocht zonder dat duikers of explosievenexperts onnodige risico’s hoeven te nemen.
Het verborgen gevaar onderwater Tijdens vrijwel ieder maritiem conflict worden zeemijnen en andere explosieven ingezet om havens, kustgebieden en belangrijke vaarwegen af te sluiten. Hoewel een deel van deze munitie tijdens een conflict tot ontploffing komt, blijft een aanzienlijk aantal explosieven achter op de bodem van zeeën, rivieren en havens. Sommige van deze objecten liggen er zelfs tientallen jaren later nog. Volgens Deep Trekker, onze partner in ROV’s, bevinden zich wereldwijd nog altijd grote aantallen niet-ontplofte maritieme explosieven in wateren die tijdens historische conflicten zijn gebruikt.
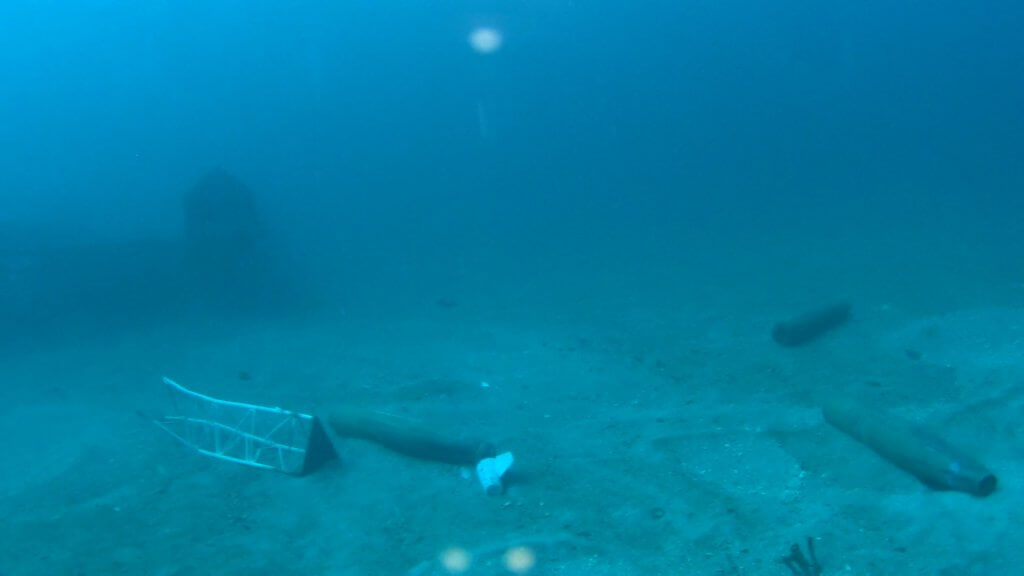
Militaire bodemvreemde materialen, opgespoord met een ROV
Voordat een haven weer volledig operationeel kan worden, scheepvaart veilig kan terugkeren of herstelwerkzaamheden kunnen beginnen, moeten deze risico’s eerst in kaart worden gebracht. Traditioneel betekende dit dat gespecialiseerde duikers onderzoek moesten uitvoeren in potentieel gevaarlijke gebieden. Dat is niet alleen tijdrovend, maar brengt ook aanzienlijke veiligheidsrisico’s met zich mee.
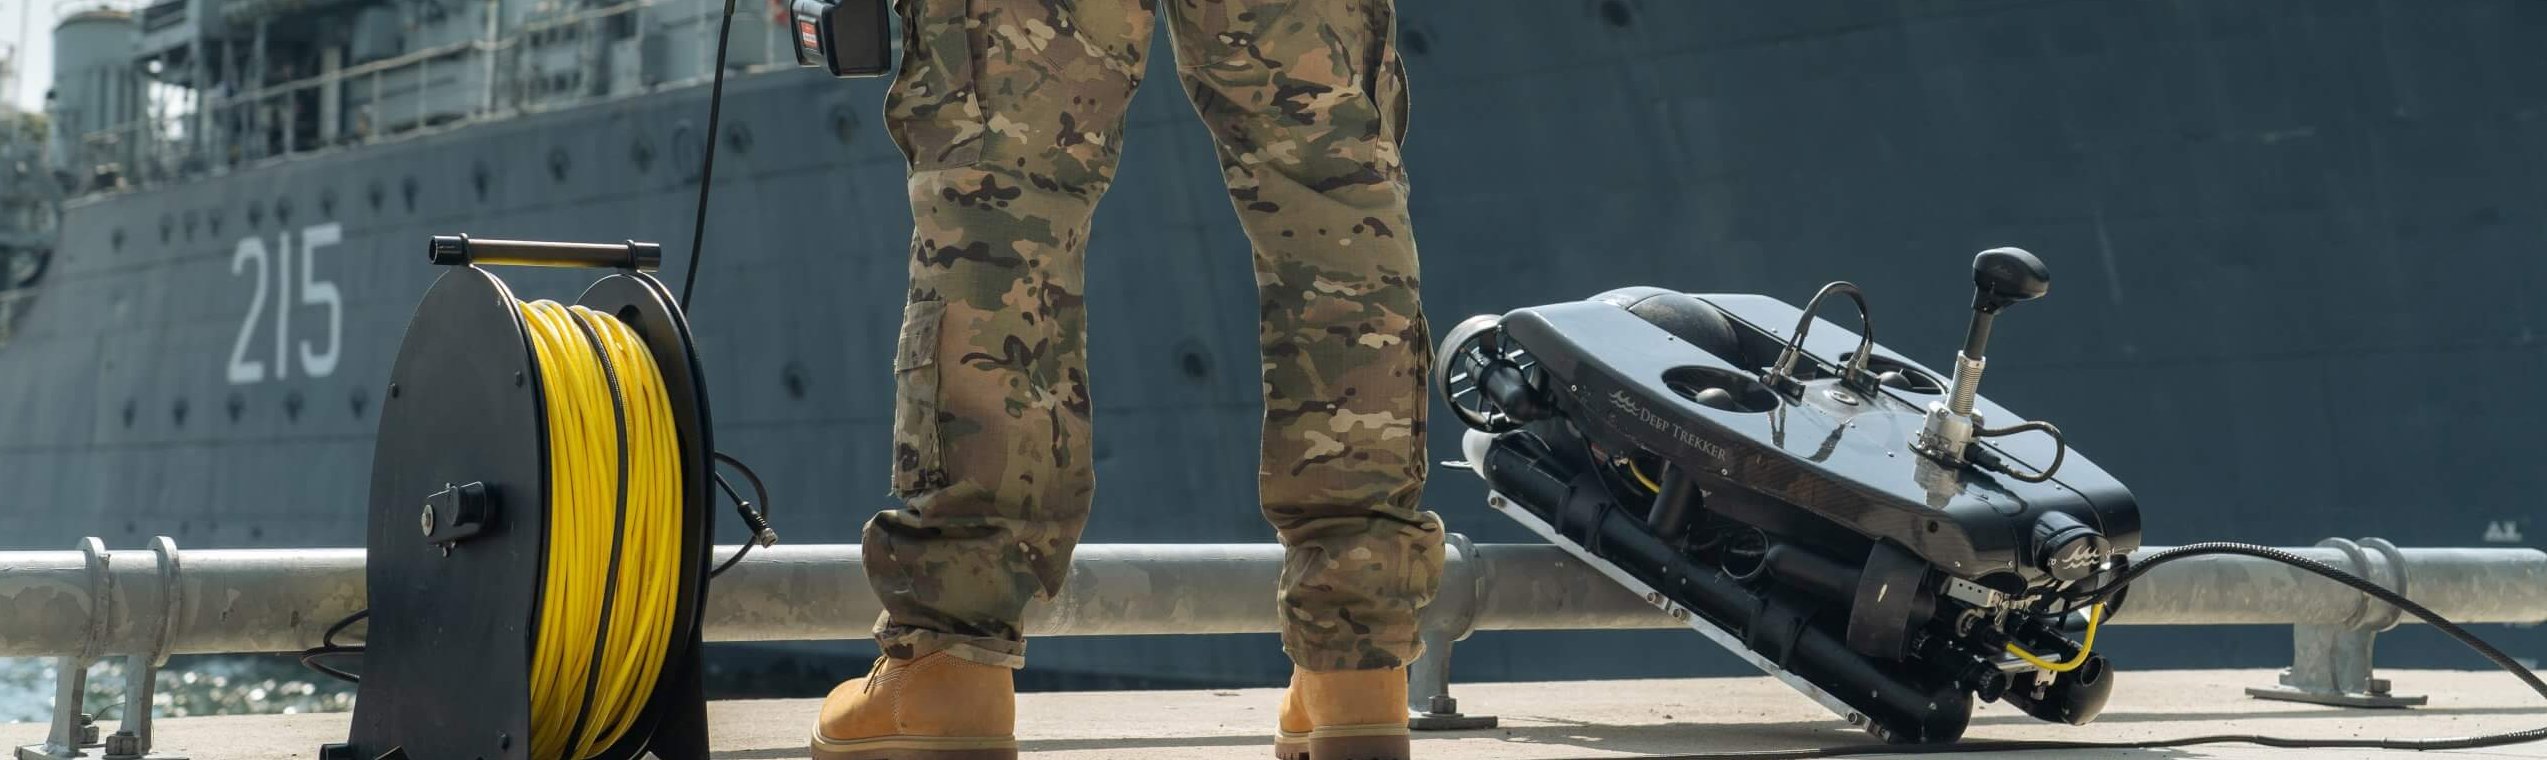
Eerst de drone, dan de specialist Net als bij search & rescue-operaties geldt ook bij ontmijningswerkzaamheden dat informatie cruciaal is. Hoe beter de situatie vooraf in beeld wordt gebracht, hoe veiliger de operatie verloopt.
Onderwaterdrones maken het mogelijk om verdachte objecten eerst op afstand te inspecteren. Operators kunnen met behulp van hoge resolutiecamera’s en imaging sonar een object benaderen, classificeren en documenteren zonder dat direct mensen het water in hoeven. Hierdoor ontstaat een duidelijk beeld van de situatie voordat explosievenopruimingsdiensten of militaire EOD-teams (Explosive Ordnance Disposal) verdere stappen ondernemen.
Deep Trekker beschrijft hoe moderne ROV-systemen worden ingezet voor het opsporen, identificeren en opnieuw lokaliseren van mijnachtige objecten op de zeebodem. Daarbij blijken realtime videobeelden en sonarinformatie van grote waarde bij het verminderen van onzekerheden tijdens inspecties.
Het resultaat is een operatie waarbij minder mensen direct worden blootgesteld aan risico’s en waarbij beslissingen gebaseerd zijn op actuele en betrouwbare informatie.
Sonar maakt onzichtbare dreigingen zichtbaar Een van de grootste uitdagingen bij ontmijning is het beperkte zicht onderwater. Havens, riviermondingen en kustwateren bevatten vaak veel zwevende sedimenten waardoor traditionele camera’s slechts beperkt bruikbaar zijn.
Daarom vormt sonar een essentieel onderdeel van professionele onderwaterdrones. Sonar werkt met geluidsgolven en kan objecten detecteren die voor het menselijk oog volledig onzichtbaar zijn. Hierdoor kunnen operators de bodem systematisch scannen en afwijkingen identificeren die nader onderzocht moeten worden. H2O Drones maakt hiervan een optimalisatie, zodat infrastructuur duidelijk zien is en bodemvreemde materialen makkelijk zichtbaar zijn.
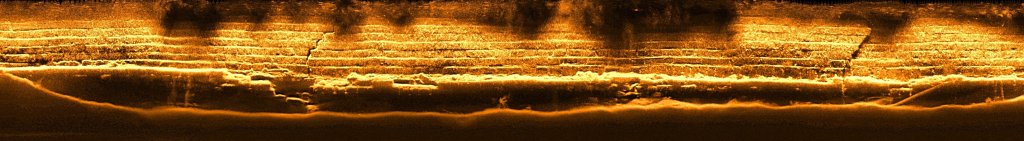
Een kade waarvan de schade zichtbaar is dankzij sonar
Een sluisinspectie met 4K-lowlight camera
Moderne Deep Trekker-systemen combineren sonar met videobeelden, waardoor operators zowel een akoestisch als visueel beeld van de omgeving krijgen. Dat vergroot de kans op een correcte identificatie en maakt het eenvoudiger om onderscheid te maken tussen bijvoorbeeld een stuk puin en een potentieel explosief object.
Na de oorlog begint de wederopbouw Wanneer explosieven zijn verwijderd, volgt vaak een volgende uitdaging: het beoordelen van beschadigde infrastructuur.
Bruggen, kademuren, sluizen, havens en onderwaterfunderingen kunnen tijdens een conflict aanzienlijke schade oplopen. Die schade bevindt zich vaak juist op locaties die moeilijk bereikbaar zijn voor inspecteurs. Tegelijkertijd is snelle beoordeling noodzakelijk om transport, logistiek en economische activiteiten weer op gang te brengen.
Hier bieden onderwaterdrones opnieuw een belangrijk voordeel. In plaats van direct duikers in te zetten, kunnen inspecties snel en veilig vanaf de waterkant of vanaf een vaartuig worden uitgevoerd. Dankzij hoogwaardige camera’s, krachtige verlichting en geavanceerde navigatiesystemen kunnen constructies gedetailleerd worden onderzocht zonder dat de infrastructuur buiten gebruik hoeft te worden gesteld.
Gedetailleerde inspecties voor betere besluitvorming Bij herstelprojecten draait alles om betrouwbare data. Ingenieurs en assetmanagers willen exact weten waar beschadigingen zich bevinden en hoe ernstig deze zijn voordat herstelwerkzaamheden worden uitgevoerd.
Deep Trekker heeft zijn systemen daarom ontwikkeld voor het verzamelen van hoogwaardige inspectiedata. Moderne ROV’s kunnen onderwaterconstructies niet alleen filmen, maar ook vastleggen voor 3D-modellering en fotogrammetrie. Hierdoor ontstaat een digitaal model van een constructie waarin slijtage, scheuren, corrosie of impacts zichtbaar worden gemaakt.
Voor organisaties die verantwoordelijk zijn voor de wederopbouw van havens, bruggen of defensiegerelateerde infrastructuur betekent dit dat inspecties nauwkeuriger kunnen worden uitgevoerd en reparaties beter kunnen worden gepland.
Veiligheid blijft de belangrijkste winst Hoewel de technologische mogelijkheden indrukwekkend zijn, blijft veiligheid de belangrijkste reden om onderwaterdrones in te zetten. Zowel bij ontmijningsoperaties als bij inspecties van beschadigde infrastructuur geldt dat iedere taak die op afstand uitgevoerd kan worden, een vermindering van risico voor personeel betekent.
Deep Trekker benadrukt dat ROV’s juist in uitdagende en potentieel gevaarlijke omgevingen zijn ontwikkeld om professionals te ondersteunen bij inspectie-, beveiligings- en verkenningsmissies. Dankzij hun manoeuvreerbaarheid, realtime beeldvorming en snelle inzetbaarheid kunnen cruciale beslissingen worden genomen zonder dat mensen direct aan gevaar worden blootgesteld.
Een technologie die verder gaat dan inspectie De inzet van onderwaterdrones bij ontmijning en wederopbouw laat zien hoe breed de mogelijkheden van deze technologie inmiddels zijn geworden. Waar ROV’s ooit vooral werden gezien als hulpmiddelen voor inspecties, ontwikkelen zij zich steeds meer tot essentiële systemen voor veiligheid, defensie en hersteloperaties.
Bij H2O Drones geloven we dat onderwaterrobots een belangrijke bijdrage leveren aan een veiligere wereld. Of het nu gaat om het lokaliseren van explosieven op de zeebodem, het inspecteren van beschadigde havens of het beoordelen van kritieke infrastructuur na een conflict, de kracht van een onderwaterdrone zit uiteindelijk in één simpel principe: eerst inzicht creëren, zodat mensen veiliger en beter geïnformeerd hun werk kunnen doen.
Wanneer de melding binnenkomt dat iemand te water is geraakt, begint een race tegen de klok. Hulpdiensten moeten snel handelen, maar tegelijk ook veilig werken. Onderwater zijn de omstandigheden vaak verre van ideaal. Het zicht is beperkt, de stroming kan verraderlijk zijn en de omgeving is meestal onbekend. Juist daarom kiezen steeds meer veiligheidsregio’s ervoor om een onderwaterdrone in te zetten als ondersteuning van hun duikteams en Search & Rescue-missies.
De realiteit van een zoekactie onderwater
Voor buitenstaanders lijkt search & rescue onderwater soms relatief eenvoudig: een duiker gaat het water in en begint te zoeken. In de praktijk is dat echter een van de meest uitdagende disciplines binnen de hulpverlening. In veel Nederlandse wateren is het zicht onderwater vaak niet meer dan één tot twee meter. Duikers moeten daardoor grotendeels vertrouwen op hun training, ervaring en gevoel.
Dat brengt risico’s met zich mee. Onderwater kunnen zich obstakels bevinden zoals kabels, takken, wrakdelen, steigers of andere constructies waarin een duiker verstrikt kan raken. Bovendien weten hulpverleners vooraf lang niet altijd hoe de situatie er onder de oppervlakte uitziet. Iedere inzet begint daardoor met een bepaalde mate van onzekerheid.
Binnen de brandweer geldt daarom een belangrijk uitgangspunt: risico’s zoveel mogelijk beperken zonder de kwaliteit van de hulpverlening uit het oog te verliezen. Technologie kan daarin een belangrijke rol spelen.
Eerst kijken, dan duiken
Bij H2O Drones zien we een onderwaterdrone niet als vervanger van een brandweerduiker bij search & rescue, maar als een extra paar ogen onderwater. Waar een duiker direct wordt blootgesteld aan de omstandigheden, kan een ROV (Remotely Operated Vehicle) eerst de omgeving verkennen zonder dat er mensen risico lopen.
Bij een search & rescue-missie heeft de ROV de locatie gevonden en begeleid de duiker hier naar toe
Dat geeft incidentcommandanten en duikcoördinatoren waardevolle informatie. Nog voordat een duiker het water betreedt, kan worden vastgesteld hoe het zoekgebied eruitziet, welke obstakels aanwezig zijn en waar mogelijke aandachtspunten zich bevinden. Hierdoor kunnen duikers veel gerichter worden ingezet en neemt de veiligheid van de operatie aanzienlijk toe.
Juist bij search & rescue, waarbij snelheid cruciaal is, kan deze werkwijze veel tijd besparen. Er hoeft minder op basis van aannames gewerkt te worden en de kans op verrassingen onder water wordt kleiner.
Sonar ziet waar mensen niets kunnen zien
De echte kracht van moderne onderwaterdrones zit niet alleen in de camera, maar vooral in de sonar. Waar camera’s afhankelijk zijn van zicht en verlichting, gebruikt sonar geluidsgolven om objecten en structuren zichtbaar te maken. Daardoor blijft het systeem effectief functioneren in donker, troebel of modderig water.
Deep Trekker Inc., producent van de onderwaterdrones die H2O Drones levert, beschrijft sonar-gebaseerde ROV’s als een van de meest waardevolle hulpmiddelen voor zoek- en bergingsoperaties in slecht zicht. In situaties waarin een duiker nauwelijks zijn eigen hand kan zien, kan sonar alsnog een helder beeld geven van wat zich tientallen meters verderop bevindt.
Mensen zijn op sonar onderwater goed zichtbaar ongeacht de waterkwaliteit
Dat maakt het mogelijk om sneller potentiële locaties van slachtoffers of objecten te identificeren. In veel gevallen hoeft een duikteam daardoor niet langer een groot gebied systematisch af te zoeken, maar kan de inzet worden geconcentreerd op een veel kleinere en beter afgebakende zone.
Veiligheidsregio Rotterdam-Rijnmond als voorloper Een van de eerste veiligheidsregio’s in Nederland die de voordelen van onderwaterdrones omarmde, was Veiligheidsregio Rotterdam-Rijnmond. Tijdens een demonstratie van H2O Drones werd duidelijk hoe een Deep Trekker REVOLUTION ROV de werkzaamheden van brandweerduikers kan ondersteunen tijdens zoekacties naar personen die te water zijn geraakt.
Projectleider Rick Koedoot, die betrokken was bij het aanschaftraject, benadrukte destijds dat het doel niet was om duikers te vervangen. De technologie werd juist aangeschaft om hen veiliger te laten werken. Volgens Koedoot blijft duiken een risicovolle taak en moet alles worden gedaan om die risico’s te beperken. De onderwaterdrone helpt daarbij door vooraf inzicht te geven in de omstandigheden onderwater. Die ontwikkeling sluit goed aan bij de bredere digitalisering binnen de brandweer.
Zuid-Holland Zuid kiest eveneens voor innovatie Ook Veiligheidsregio Zuid-Holland Zuid zag de meerwaarde van onderwaterdrones voor haar brandweerduikteams. De regio investeerde in een Deep Trekker REVOLUTION ROV met als belangrijkste doel het vergroten van de veiligheid tijdens zoekacties naar drenkelingen en gezonken objecten.
Binnen deze veiligheidsregio spelen watergebonden incidenten een belangrijke rol. Het werkgebied omvat meerdere grote rivieren, intensief gebruikte vaarwegen en uitgestrekte watergebieden. Dat maakt een snelle en veilige inzet van zoekcapaciteit extra belangrijk.
Door eerst een onderwaterdrone met sonar in te zetten, krijgt het team sneller inzicht in de situatie. Hierdoor kunnen duikers beter voorbereid aan hun opdracht beginnen en neemt de efficiëntie van de totale operatie toe.
Technologie die levens kan redden De rol van onderwaterdrones binnen Search & Rescue zal de komende jaren alleen maar verder groeien. Moderne systemen van Deep Trekker combineren de nieuwste camera’s met de nieuwste sonar, waardoor operators zelfs onder moeilijke omstandigheden een gedetailleerd beeld van de onderwateromgeving kunnen opbouwen.
Voor hulpdiensten betekent dit vooral dat beslissingen kunnen worden genomen op basis van actuele informatie in plaats van aannames. Dat verhoogt niet alleen de kans op een succesvolle zoekactie, maar verkleint ook de risico’s voor de mensen die dagelijks hun eigen veiligheid op het spel zetten om anderen te helpen.
Bij H2O Drones geloven we dat innovatie pas echt waarde krijgt wanneer zij mensen ondersteunt in cruciale situaties. De ervaringen van Veiligheidsregio Rotterdam-Rijnmond en Veiligheidsregio Zuid-Holland Zuid laten zien dat onderwaterdrones inmiddels veel meer zijn dan een technologische innovatie. Ze zijn uitgegroeid tot een waardevol hulpmiddel waarmee brandweerduikers sneller, effectiever en vooral veiliger hun werk kunnen uitvoeren.
Als je in de scheepvaart werkt of eigenaar bent van een schip (of het nu een sleepboot of een enorm vrachtschip is), kan het regelmatig uitvoeren van rompinspecties een manier zijn om schade en slijtage aan je schip te voorkomen. Het uitvoeren van een rompinspectie op je vaartuig kan inzicht geven in de vraag of de structuur van het schip is aangetast, of de verflaag nog in goede staat is en of de romp vrij is van zeepokken en ander zeeleven. Visuele rompinspecties stellen je simpelweg gerust dat het schip geen onzichtbare problemen heeft.
Rompinspecties zijn belangrijk, maar voer je deze uit?
Droogdokbeurten en andere maatregelen worden gebruikt in de scheepvaart en in jachthavens. Procedures die zijn opgesteld door regelgevende instanties en bedrijven zijn belangrijk om ervoor te zorgen dat vaartuigen correct functioneren. Soms kan het volledig uit het water halen van je schip, wanneer je denkt dat dit niet nodig is, aanvoelen als tijdverspilling. Toch kan het vanuit financieel en structureel oogpunt belangrijk zijn om je romp te inspecteren tussen verplichte droogdokbeurten. Met een systeem zoals de DTG3 ROV van Deep Trekker kun je binnen minder dan 5 minuten ogen in het water hebben en op elke gewenste dag rompinspecties uitvoeren.
Droogdokbeurten en andere maatregelen worden gebruikt in de scheepvaart en in jachthavens. Procedures die zijn opgesteld door regelgevende instanties en bedrijven zijn belangrijk om ervoor te zorgen dat vaartuigen correct functioneren. Soms kan het volledig uit het water halen van je schip, wanneer je denkt dat dit niet nodig is, aanvoelen als tijdverspilling. Toch kan het vanuit financieel en structureel oogpunt belangrijk zijn om je romp te inspecteren tussen verplichte droogdokbeurten. Met een systeem zoals de DTG3 ROV van Deep Trekker kun je binnen minder dan 5 minuten ogen in het water hebben en op elke gewenste dag rompinspecties uitvoeren.
Met dat in gedachten volgen hier 4 manieren om je rompinspecties te verbeteren met een Deep Trekker ROV:
1. Stel je ROV in op positief drijfvermogen
Wanneer Deep Trekker ROV’s worden verzonden, zijn ze afgesteld om neutraal drijvend in het water te zijn. Dat gezegd hebbende kun je, door gebruik te maken van de kleine metalen platen die aan de handgrepen van de unit zijn bevestigd, extra gewicht toevoegen of gewicht verwijderen om je unit positief of negatief drijvend te maken.
Verwijder onder elke handgreep van de ROV een plaat om je unit positief drijvend te maken. Dit betekent dat de unit, wanneer deze zich in het water bevindt, niet langer op de diepte blijft waarop je hem hebt gestuurd, maar langzaam in het water omhoog drijft. Dit kan helpen bij het uitvoeren van een rompinspectie om ervoor te zorgen dat je dicht bij de scheepsromp blijft en niet naar beneden zakt.
2. Gebruik kruipwielen
Wielen voor crawler | DTG3
Deze suggestie moet worden gecombineerd met de bovenstaande tip. Zodra je je Deep Trekker ROV hebt ingesteld op positief drijfvermogen, kun je overwegen onze kruipwiel‑accessoire toe te voegen. (Nee, dit zijn niet dezelfde wielen die bij onze Pipe Crawler‑systemen worden geleverd.) Kruipwielen vervangen de bovenste handgrepen van een unit. Wanneer deze naar de romp toe omhoog drijft, zijn er wielen bevestigd zodat je de unit langs de romp van het vaartuig kunt rijden. Door je camera recht omhoog te richten, kun je een duidelijk beeld krijgen van eventuele afwijkingen in je romp.
Hulpverlichting – DTG3
3. Hulpverlichting
Verlichting, verlichting, verlichting! Door hulpverlichting aan je ROV toe te voegen, kun je ervoor zorgen dat je overal en op elk moment van de dag een volledige rompinspectie kunt uitvoeren. Geniet je van een nachtelijke vaartocht en heb je per ongeluk iets geraakt? Wil je zeker weten dat de romp in orde is voordat je je boot ’s nachts in het water laat liggen? Hulpverlichting op je ROV kan ervoor zorgen dat je, ongeacht waar je bent of hoe laat het is, je inspectie tijdig kunt uitvoeren.
4. Zijwaarts gerichte camera’s
De DTG3 ROV‑camera van Deep Trekker heeft een camera die 320 graden omhoog, omlaag, voor‑ en achterwaarts kan kijken. Soms moet je echter een opname direct vanaf de zijkant maken. Met verschillende hulpcamera‑opties kun je je ROV uitrusten met zijwaarts gerichte camera’s. Rijd de ROV vervolgens langs de romp en leg beelden vast vanuit verschillende gezichtspunten om een nauwkeurig beeld te krijgen van de staat van je vaartuig.
Dit zijn slechts 4 manieren waarop je rompinspecties kunt verbeteren met een Deep Trekker ROV. Er zijn een aantal uitbreidingen die je optioneel aan je ROV‑pakket kunt toevoegen en die kunnen helpen bij diverse scheepswerfprojecten.
Neem vandaag nog contact met ons op voor meer informatie over enkele van de uitstekende uitbreidingen die helpen bij rompinspecties en om de kosten en tijd die je in je project investeert te verminderen.
Onderwaterpositionering speelt een sleutelrol bij subsea‑operaties en maakt nauwkeurige locatiebepaling mogelijk voor taken die variëren van gedetailleerde surveys tot onderhoud van assets. De unieke uitdagingen van onderwaternavigatie vereisen gespecialiseerde oplossingen, en Remotely Operated Vehicles (ROV’s), oftewel onderwaterdrones, zijn uitgegroeid tot een essentieel hulpmiddel om aan deze behoeften te voldoen.
Dit artikel behandelt de fundamentele methoden van onderwaternavigatie en laat zien hoe de onderwaterdrones die wij verkopen en gebruiken, die van Deep Trekker, uitgerust met geavanceerde technologieën zoals Dead Reckoning, USBL‑ en IMU‑systemen, ROV‑GPS, traditionele uitdagingen binnen subsea‑navigatie overwinnen.
Wat is onderwaterpositionering? Onderwater‑positionering verwijst naar de technieken die worden gebruikt om tijdens onderwateroperaties de exacte locatie van een object, voertuig of asset onder het wateroppervlak te bepalen.
DR‑lake‑controller‑waypoint
In tegenstelling tot terrestrische omgevingen, waar GPS betrouwbare locatiegegevens levert, vereist subsea‑navigatie alternatieve methoden vanwege signaalverzwakking in water. Omdat traditionele GPS‑signalen niet door water kunnen dringen, is onderwatertracking afhankelijk van alternatieve methoden zoals akoestische positioneringssystemen, inertiële navigatie en dead reckoning, elk geschikt voor verschillende operationele behoeften en omgevingen.
De belangrijkste methoden voor onderwaterpositionering zijn:
Akoestische positionering:
Systemen zoals USBL gebruiken akoestische signalen om de positie van een onderwaterrobot te trianguleren ten opzichte van transceivers aan het oppervlak of vaste stations op de zeebodem. DVL‑systemen meten de snelheid van het voertuig ten opzichte van de zeebodem en integreren deze gegevens om locatie‑informatie te leveren. Deze methode wordt vaak gecombineerd met andere technieken om de nauwkeurigheid te verbeteren. Akoestische methoden worden veel gebruikt in diepwateromgevingen vanwege hun nauwkeurigheid over grote afstanden.
Dead Reckoning:
Een techniek die de huidige positie schat op basis van een bekende startlocatie, samen met de snelheid en bewegingsrichting. Hoewel deze methode geen absolute positie oplevert, biedt zij continue positiebijwerkingen, vooral wanneer andere technologieën beperkt beschikbaar zijn.
Inertiële navigatie:
Systemen zoals IMU’s (Inertial Measurement Units) volgen beweging en oriëntatie op basis van versnellingsmeters en gyroscopen. In combinatie met dead reckoning levert dit continue positiebepalingen wanneer geen externe signalen beschikbaar zijn.
Oppervlakte‑GPS:
Hoewel GPS onder water niet effectief is, kan het worden gebruikt om oppervlakteschepen of drijvende boeien te volgen. Deze gegevens kunnen vervolgens worden geïntegreerd met andere navigatiemethoden om de positioneringsnauwkeurigheid te verbeteren wanneer de ROV aan de oppervlakte komt.
Elke methode heeft zijn eigen sterke punten en beperkingen. In veel gevallen wordt een combinatie van technologieën gebruikt om consistente en nauwkeurige positionering tijdens onderwateroperaties te garanderen. Deep Trekker‑onderwater‑ROV’s maken gebruik van een mix van deze technologieën, waardoor nauwkeurige besturing en betrouwbare navigatie mogelijk zijn, zelfs in complexe onderwateromgevingen.
Sectoroverzicht: de evolutie van onderwaterpositionering Binnen onderwateroperaties is nauwkeurige positionering altijd een grote uitdaging geweest, met name voor surveys en inspecties. Historisch gezien was onderwaternavigatie afhankelijk van eenvoudige mechanische kompassen en handmatige kabelbeheersing, wat slechts beperkte nauwkeurigheid bood.
In de loop der tijd ontstonden akoestische methoden zoals long baseline (LBL), short baseline (SBL) en ultra‑short baseline (USBL)‑systemen, die gebruikmaken van onderwaterakoestiek om de positie van ROV’s te bepalen. Deze methoden zijn, samen met DVL (Doppler Velocity Log), uitgegroeid tot industriestandaarden voor onderwaternavigatie. Tegenwoordig maken ontwikkelingen in inertiële meetsystemen (IMU’s), zoals MEMS (Micro‑Electro‑Mechanical Systems) en glasvezelgyroscopen (FOG), realtime tracking van ROV’s mogelijk, wat de dataverzameling aanzienlijk verbetert.
Door akoestische positioneringssystemen te combineren met ROV‑GPS bieden Deep Trekker‑onderwaterrobots een uitzonderlijk hoge nauwkeurigheid. De integratie van verschillende technologieën, van dead reckoning tot USBL, stelt deze ROV’s in staat efficiënt te opereren in uiteenlopende sectoren, waaronder marien onderzoek, asset‑onderhoud en offshore‑inspecties.
Waarom GPS niet onder water werkt Global Positioning Systems (GPS) functioneren niet onder het wateroppervlak vanwege de snelle verzwakking van signalen in water. Terwijl radiogolven zich efficiënt door lucht voortplanten, worden zij door watermoleculen geabsorbeerd, waardoor GPS onbruikbaar is voor onderwateroperaties. Daarom zijn operators van onderwater‑ROV’s aangewezen op akoestische positioneringssystemen en inertiële navigatie om nauwkeurige locatiegegevens te verkrijgen.
ROV‑GPS‑grafiek
Onze navigatie‑innovaties dankzij Deep Trekker-tech Deep Trekker‑ROV’s maken gebruik van een reeks geavanceerde navigatietechnologieën om te voldoen aan de unieke eisen van onderwateroperaties. Van Dead Reckoning tot ROV‑GPS: elk systeem speelt een cruciale rol om ervoor te zorgen dat ROV’s hun positie nauwkeurig kunnen bepalen in omgevingen zonder directe referentiepunten.
ROV‑GPS
De ROV‑GPS van Deep Trekker biedt een nieuw niveau van nauwkeurigheid en controle bij oppervlaktegebaseerde positionering voor onderwateroperaties. De GPS‑module is ontworpen voor naadloze integratie met de REVOLUTION‑ en PIVOT‑ROV’s en kan eenvoudig op de ROV worden gemonteerd, waarbij realtime positiebijwerkingen beschikbaar zijn wanneer de ROV aan de oppervlakte komt.
Dit systeem kalibreert zichzelf automatisch op basis van GPS‑gegevens en zorgt voor stabiele en nauwkeurige tracking tijdens missies. Door samen te werken met Dead Reckoning‑technologie verbetert ROV‑GPS de operationele nauwkeurigheid en wordt een precisie tot 2,5 cm bereikt met RTK/SBAS‑compatibiliteit, met ondersteuning voor GPS‑, GLONASS‑, BeiDou‑ en Galileo‑constellaties.
Hoewel traditionele GPS onder water niet effectief is, maakt het ROV‑GPS‑systeem van Deep Trekker gebruik van oppervlaktepositionering om de ROV op koers te houden. Door integratie met de Mission Planner kunnen operators de oppervlaktepositie van de ROV volgen en deze correleren met bekende coördinaten, wat nauwkeurige navigatie garandeert tijdens onderwatersurveys, inspecties en asset‑onderhoud.
Revolution met ROV‑GPS
Dead Reckoning voor ROV’s
Dead Reckoning is een fundamentele navigatiemethode die wordt gebruikt wanneer GPS‑signalen ontbreken. De methode berekent de positie door de afgelegde afstand en richting vanaf een bekende startpositie te volgen. Deep Trekker‑ROV’s maken gebruik van deze methode, gecombineerd met sensorgegevens, om ook in complexe onderwateromgevingen een nauwkeurige positionering te behouden.
Door het gebruik van een combinatie van inertiële sensoren, gyroscopen, versnellingsmeters en geavanceerde algoritmen, in combinatie met akoestische navigatie (DVL), stelt de implementatie van Dead Reckoning door Deep Trekker operators in staat om een nauwkeurig ruimtelijk inzicht te verkrijgen en met vertrouwen te navigeren zonder GPS.
Deze methode is vooral nuttig voor langdurige missies waarbij continue positiebijwerkingen essentieel zijn. Met Dead Reckoning kunnen inspecteurs de positie van de ROV volgen ten opzichte van vooraf gedefinieerde waypoints of geplande routes, waardoor inspecties op koers blijven en alle doelgebieden grondig worden bestreken.
Mission Planner
De Mission Planner‑functie van Deep Trekker maakt gebruik van geavanceerde algoritmen voor intelligente routebepaling, waardoor operators routes vooraf kunnen programmeren. Het systeem integreert gegevens uit de verschillende navigatiesystemen van de ROV en biedt een compleet overzicht van het missiepad.
Na kalibratie is de onderwater‑ROV binnen enkele seconden klaar om routes te volgen. Waypoints kunnen snel worden toegevoegd via slepen en neerzetten of door vooraf ingestelde coördinaten te uploaden via een CSV‑bestand. Zodra het pad is ingesteld, navigeert de ROV autonoom tussen waypoints met instelbare snelheids‑ en diepteparameters, terwijl tegelijkertijd gegevens tijdens de missie worden vastgelegd. Operators kunnen de Mission Planner gebruiken om de voortgang in realtime te volgen, aanpassingen te doen of gegevens na afloop te analyseren, zodat geen enkel gebied over het hoofd wordt gezien tijdens surveys en inspecties.
Controller met Mission Planner
Het belang van precisie bij onderwatersurveys en inspecties Subsea‑omgevingen missen vaak betrouwbare visuele referenties, waardoor het lastig is om de exacte locatie van assets of gevaren te bepalen. Dit is nog belangrijker in diepwateromgevingen, waar de zichtbaarheid beperkt is en menselijke toegang vaak niet mogelijk is.
Bij onderwateroperaties bepaalt precisie het succes van taken zoals structurele inspecties, bathymetrische surveys of grondstofwinning. Deze taken bestrijken vaak grote interessegebieden waarbij nauwkeurige dataverzameling cruciaal is.
Deep Trekker‑ROV’s maken dit niveau van precisie mogelijk door een combinatie van geavanceerde technologieën die samenwerken om continue updates van de positie van de ROV te leveren.
Bijvoorbeeld:
Subsea‑constructie:
Ingenieurs vertrouwen op ROV’s om de bouw van subsea‑structuren, zoals olieplatforms of windparken, te monitoren en te ondersteunen. Nauwkeurige positionering zorgt ervoor dat componenten correct worden geïnstalleerd en dat inspecties tijdens en na installatie betrouwbaar zijn.
Milieumonitoring:
Wetenschappers gebruiken ROV’s om mariene ecosystemen te volgen en te monitoren. Nauwkeurige positionering zorgt ervoor dat gegevens steeds op dezelfde locaties worden verzameld, wat effectieve monitoring van biodiversiteitsveranderingen in de tijd mogelijk maakt.
Voor onderwaterinspecties is het essentieel om exact naar dezelfde punten terug te kunnen keren om veranderingen of degradatie in de loop der tijd te volgen. Akoestische systemen zoals USBL, in combinatie met ROV‑GPS, stellen operators in staat eerdere inspectieroutes nauwkeurig te herhalen. Bij onderwatersurveys leveren DVL en Dead Reckoning consistente gegevens, zelfs wanneer satellietsignalen niet beschikbaar zijn. Deze methoden helpen ROV’s een nauwkeurige positionering te behouden, wat essentieel is voor het bouwen van betrouwbare 3D‑modellen van onderwaterstructuren.
De Revolution ROV verkent een scheepswrak
Belangrijke onderwateroperaties die profiteren van betrouwbare positionering zijn onder andere:
Asset‑onderhoud: Regelmatige inspecties van subsea‑apparatuur, zoals olieplatforms en aquacultuurnetten, zijn afhankelijk van nauwkeurige tracking om een volledige dekking van het inspectiegebied te garanderen.
Onderwatersurveys: Wetenschappers en ingenieurs die geologische of ecologische surveys uitvoeren, hebben nauwkeurige gegevens nodig om de zeebodem in kaart te brengen of ecosystemen te monitoren.
Pijpleidinginspecties: Olie‑ en gaspijpleidingen vereisen voortdurende inspectie om lekkages of corrosie te voorkomen, vaak over trajecten van meerdere kilometers onder het oppervlak.
Verbetering van onderwaterdataverzameling met positioneringstechnologieën Nauwkeurige positioneringstechnologieën zijn essentieel voor het verbeteren van datakwaliteit en operationele efficiëntie bij onderwaterinspecties en surveys, zoals pijpleidingbeoordelingen en milieu‑evaluaties. Betrouwbare locatiebepaling garandeert grondige inspecties en consistente dataverzameling, waardoor het risico op gemiste of onvolledige beoordelingen wordt verkleind.
Wanneer positionering nauwkeurig is, kunnen operators uitgebreide gegevens verzamelen zonder hiaten of overlap, wat gedetailleerde analyse mogelijk maakt. Voor asset‑onderhoud maakt kennis van de exacte locatie van defecten of corrosie gerichte reparaties mogelijk, wat operationele stilstand vermindert.
Bij onderwatersurveys helpt nauwkeurige positionering bij het creëren van 3D‑modellen van terrein en structuren, wat cruciaal is voor milieumonitoring waarbij veranderingen in bodemtopografie of flora in de tijd moeten worden vastgesteld. In commerciële toepassingen, zoals de aanleg van subsea‑kabels, voorkomt nauwkeurige navigatie kostbare fouten, zoals onnodige omleidingen of gemiste inspectiepunten.
Vooruitgang in onderwaternavigatie stelt ingenieurs en wetenschappers in staat de resolutie van gegevens te verbeteren, fouten te verminderen en de noodzaak van herhaalbezoeken tijdens surveys of inspecties te beperken.
Onderwater‑positioneringsgrafiek
De juiste navigatiemethode kiezen voor verschillende onderwateroperaties
De keuze voor de juiste onderwaternavigatiemethode hangt af van de specifieke operationele omgeving en de doelstellingen van de missie. Van besloten ruimtes tot open water: elke situatie brengt unieke uitdagingen met zich mee. Hieronder volgt een overzicht van welke methoden het meest geschikt zijn voor verschillende onderwatertaken, inclusief praktijkvoorbeelden.
Scheepsrompinspecties
Voor inspecties van scheepsrompen bieden Dead Reckoning en ROV‑GPS effectieve navigatieoplossingen. Dead Reckoning is bijzonder geschikt omdat het niet nodig is een USBL‑systeem te installeren, dat beperkingen kan ondervinden wanneer het schip akoestische signalen blokkeert. Dead Reckoning zorgt voor nauwkeurige positionering langs de romp, zelfs in omgevingen zonder GPS. In combinatie met de Gyro‑only‑modus voorkomt Dead Reckoning problemen met magnetische interferentie en levert het nauwkeurige metingen tijdens inspecties.
Wanneer de ROV aan de oppervlakte komt, kalibreert ROV‑GPS de positie opnieuw en biedt nauwkeurige tracking ten opzichte van het schip. Hoewel USBL vaak in ondiep water wordt gebruikt, is het minder praktisch voor scheepsrompen vanwege mogelijke blokkering van akoestische signalen. Beste navigatiemethode: Dead Reckoning met Gyro‑only‑modus, gecombineerd met ROV‑GPS voor continue, storingsvrije tracking en nauwkeurige herkalibratie aan de oppervlakte.
Zoek‑ en bergingsoperaties
Bij zoek‑ en bergingsmissies is de omgeving vaak onvoorspelbaar, variërend van ondiepe kustwateren tot diepere offshore‑zones. Dead Reckoning is nuttig voor continue tracking wanneer GPS‑ of akoestische systemen niet beschikbaar zijn, zoals in troebel of rommelig water. De Mission Planner is eveneens waardevol om inspectieroutes bij te houden en herhaalde zoekacties in reeds onderzochte gebieden te voorkomen. Beste navigatiemethode: Dead Reckoning voor ononderbroken tracking in omgevingen met beperkt zicht of signaal, gecombineerd met Mission Planner om dekking te beheren en dubbel werk te voorkomen.
Havenbeveiliging
Inspecties voor havenbeveiliging vinden vaak plaats in troebel of besloten water. Hier zijn IMU’s in combinatie met Dead Reckoning zeer effectief, vooral waar akoestische signalen kunnen worden verstoord door reflecties van haveninfrastructuur. Deze methoden zorgen ervoor dat ROV’s hun positie kunnen volgen, zelfs wanneer visuele referenties of externe signalen beperkt zijn. Beste navigatiemethode: Dead Reckoning, aangevuld met USBL of ROV‑GPS in open delen van de haven.
Mariene wetenschap en surveying
Missies in de mariene wetenschap, zoals zeebodemkartering en ecologische surveys, vereisen een breed scala aan navigatiemogelijkheden. USBL heeft de voorkeur in open water vanwege de hoge nauwkeurigheid op verschillende dieptes. Voor diepzee‑exploratie kan DVL helpen bij het handhaven van nauwkeurige snelheidsmetingen ten opzichte van de zeebodem, terwijl ROV‑GPS referentie biedt aan de oppervlakte wanneer dicht bij het wateroppervlak wordt gewerkt. Beste navigatiemethode: USBL voor diepwateroperaties, met DVL en ROV‑GPS voor tracking nabij het oppervlak.
Offshore‑inspecties
Offshore‑inspecties van olieplatforms, pijpleidingen en onderwaterinfrastructuur vereisen hoge positioneringsnauwkeurigheid en het vermogen om in complexe omgevingen te navigeren. USBL‑systemen worden vaak gebruikt voor nauwkeurige positionering, terwijl IMU‑systemen Dead Reckoning ondersteunen om positie te behouden in gebieden waar akoestische signalen kunnen worden geblokkeerd door grote structuren. Beste navigatiemethode: USBL met IMU‑gebaseerde Dead Reckoning voor consistente positionering rond complexe offshore‑structuren, of ROV‑GPS en Dead Reckoning afhankelijk van de locatie van de structuur.
Inspecties in kerncentrales
Inspecties in watertanks of koelbekkens van kerncentrales vereisen nauwkeurige navigatie in besloten ruimtes. Dead Reckoning is hier vaak de beste methode, omdat deze continue navigatie mogelijk maakt in omgevingen waar externe signalen zoals GPS of akoestische tracking worden geblokkeerd door metalen structuren. Beste navigatiemethode: Dead Reckoning voor nauwkeurige tracking in besloten, signaal‑geblokkeerde omgevingen.
Inspecties van aquacultuurkooien
Inspecties van aquacultuurkooien vinden vaak plaats in kustwateren waar Dead Reckoning en ROV‑GPS geschikter zijn dan USBL, vanwege netten en vissen die akoestische signalen kunnen verstoren. Dead Reckoning maakt nauwkeurige navigatie binnen de kooi mogelijk, zelfs wanneer GPS‑signalen niet beschikbaar zijn. ROV‑GPS kan helpen bij positionering aan de oppervlakte om volledige dekking van de omtrek en infrastructuur van de kooi te garanderen, zoals netten of ankerpunten. Beste navigatiemethode: Dead Reckoning voor continue onderwatertracking, aangevuld met ROV‑GPS voor herkalibratie aan de oppervlakte en dekking van de omtrek.
Pijpleiding‑ of kabelinspecties
Bij inspecties van pijpleidingen of tunnels van binnenuit maakt Dead Reckoning continue navigatie mogelijk in besloten of lange, rechte omgevingen. Akoestische systemen zoals USBL zijn hier vaak minder effectief vanwege signaalreflecties of obstructies door de pijpleidingwanden. Beste navigatiemethode: Dead Reckoning voor besloten, lineaire inspecties.
Bij inspecties van pijpleidingen of kabels op de zeebodem van buitenaf kan de ROV gebruikmaken van akoestische positionering zoals USBL. Afhankelijk van diepte en lengte kan het wenselijk zijn om niet te hoeven opstijgen voor herkalibratie. In dat geval is USBL via het NAV‑pakket waarschijnlijk de voorkeursmethode voor het uitvoeren van de survey. Beste navigatiemethode: USBL met differentiële GPS.
Watertankinspecties
Voor inspecties van watertanks zijn akoestische positioneringssystemen zoals USBL vaak niet geschikt vanwege de reflecterende eigenschappen van tankwanden. Dead Reckoning is de meest effectieve methode voor continue tracking in deze besloten omgevingen en zorgt voor nauwkeurige positionering, zelfs wanneer akoestische of GPS‑signalen ontbreken. Beste navigatiemethode: Dead Reckoning voor besloten watertankomgevingen.
Overige onderwateroperaties
Andere operaties zoals bruginspecties, onderhoud van dammen en inspecties van offshore‑windturbines maken veel gebruik van akoestische systemen zoals USBL voor nauwkeurige navigatie. Voor inspecties in besloten ruimtes blijft Dead Reckoning de primaire oplossing, terwijl ROV‑GPS extra ondersteuning biedt voor oppervlakte‑tracking wanneer operaties dicht bij het oppervlak plaatsvinden. Beste navigatiemethode: USBL of ROV‑GPS in combinatie met Dead Reckoning in besloten of complexe infrastructuuromgevingen.
Inzet van de Deep Trekker ROV‑familie
Geavanceerde onderwaternavigatie voor verbeterde ROV‑operaties Onderwaternavigatie is een onmisbaar onderdeel van ROV‑operaties en stelt operators in staat inspecties, surveys en asset‑onderhoud met hoge precisie uit te voeren. De innovaties van Deep Trekker op het gebied van Dead Reckoning, ROV‑GPS en mission‑planningsoftware bieden betrouwbare oplossingen voor de langdurige uitdagingen van onderwaternavigatie. Deze technologieën verbeteren niet alleen de operationele efficiëntie, maar verhogen ook de veiligheid en betrouwbaarheid van subsea‑operaties.
Door deze navigatiesystemen voortdurend verder te ontwikkelen, helpt Deep Trekker organisaties en onderzoekers om onderwatertaken met nauwkeurigheid en vertrouwen uit te voeren, waarbij deze hulpmiddelen worden ingezet om consistente en betrouwbare prestaties te leveren in uiteenlopende onderwateromgevingen.
Ons deskundige team staat klaar om professioneel advies te geven voor een breed scala aan toepassingen, waaronder inspecties van scheepsrompen, evaluaties van watertanks en onderwatersurveys in diverse sectoren. Wij leveren oplossingen op maat die zijn afgestemd op uw specifieke behoeften. Wanneer u klaar bent om uw Deep Trekker‑onderwater‑ROV aan te schaffen, neem dan gerust contact met ons op.
Deep Trekker produceert draagbare, Remotely Operated Vehicles en Pipe crawlers voor inspecties van leidingen in verschillende industrieën en toepassingen. Dankzij het robuuste ontwerp en de veelzijdigheid worden deze systemen wereldwijd gebruikt door professionals.
Een van de belangrijkste sectoren waarin deze systemen worden ingezet, is de infrastructuur. Gemeenten, servicebedrijven en aannemers vallen binnen deze categorie. In deze sector gebruiken organisaties de systemen voor inspecties.
Hoewel deze toepassingen binnen één categorie vallen, zijn er verschillende soorten systemen. Wanneer mensen aan gemeentelijke water‑ en infrastructuursystemen denken, denken zij vaak alleen aan drinkwater en afvoer. In werkelijkheid zijn er meerdere onderdelen betrokken. Daarom geeft deze blog een overzicht van leidingen en bijbehorende toepassingen.
Binnen de infrastructuursector gebruiken organisaties Deep Trekker‑systemen in drie hoofdsystemen: riolering en sanitatie, regenwater en waterbeheer.
1. Afvalwater- en sanitaire systemen Dit onderdeel heeft betrekking op afvalwater en fecaliën. Denk aan water afkomstig van douches, wastafels, toiletten en wasmachines. Een ondergronds rioolnetwerk voert het water af. Vervolgens wordt het geleid naar grotere leidingen en tunnels die aansluiten op een zuiveringsinstallatie.
Als deze systemen niet regelmatig worden geïnspecteerd, ontstaan risico’s. Door lekkages kan vervuiling van de bodem en waterwegen optreden. Regelmatige inspectie is daarom noodzakelijk.
Met Deep Trekker-systemen kunnen operators inspecties uitvoeren nadat het netwerk is doorgespoeld. Daarnaast zijn de systemen eenvoudig in gebruik. De systemen zijn eenvoudig in gebruik en snel inzetbaar.
Naarmate stedelijke gebieden groeien, neemt de behoefte aan goede afvoersystemen toe. Slecht beheerde systemen kunnen leiden tot overstromingen en schade aan omgeving en infrastructuur. Ook kan vervuiling zich verspreiden via het water.
Gemeenten en aannemers gebruiken Deep Trekker-systemen om deze netwerken te controleren. Regelmatige inspecties helpen om problemen vroegtijdig te signaleren.
In Nederland, België en Duitsland gebruiken gemeenten en aannemers deze systemen om netwerken te inspecteren zonder duikers in te zetten. ROV’s en de crawlers van Pipe Trekker maken het mogelijk om moeilijk bereikbare delen te inspecteren. Daarnaast verstoren deze systemen het aanwezige sediment niet.
Dit onderdeel heeft betrekking op water dat wordt behandeld voor consumptie. Voordat water gebruikt kan worden, moet het een behandelingsproces ondergaan om verontreinigingen te verwijderen.
Waterzuiveringsinstallaties bestaan uit meerdere onderdelen. Deze systemen bevatten vaak afgesloten en smalle ruimtes. Hierdoor is inspectie door duikers lastig of onmogelijk.
Wanneer beheerders deze installaties niet regelmatig controleren, kunnen er problemen ontstaan met de waterkwaliteit. Inspectie is daarom belangrijk.
Een Deep Trekker ROV in combinatie met een pipe crawler is geschikt voor inspectiewerkzaamheden binnen deze installaties. Operators kunnen hiermee verschillende onderdelen inspecteren. Regelmatige controle zorgt voor een veilige en efficiënte werking.
Hiermee heeft u een overzicht van de belangrijkste leidingsystemen binnen de infrastructuur. In sommige situaties werken deze systemen samen of zijn ze van elkaar afhankelijk.
Het gebruik van Deep Trekker‑systemen maakt het mogelijk om verschillende typen infrastructuur met één oplossing te inspecteren. Dit zorgt voor efficiëntie en lagere kosten.
Wanneer u klaar bent om uw eigen ROV aan te schaffen, neem dan contact met ons op via info@h2o-drones.com om een offerte op maat aan te vragen die volledig is afgestemd op uw wensen.
Het is van belang voor scheepseigenaren en -exploitanten om de rompen van hun schepen regelmatig te inspecteren. Van verflagen tot inspecties op smokkelwaar: het monitoren van de staat van de scheepsromp is belangrijk om de integriteit van de structuur te waarborgen en schade en kosten door slijtage in de loop van de tijd te beperken.
In deze blog gaan we in op waarom verfinspecties van rompen zo belangrijk zijn. Maritieme verf is uniek, omdat de verf speciaal ontworpen moet zijn om bestand te zijn tegen een breed scala aan watertemperaturen, stromingen, oceaanomgevingen en aangroeiende organismen.
Biofouling‑organismen
Biofouling is de ophoping van organismen, planten, algen of dieren op een nat oppervlak (zoals een romp). In de loop van de tijd hopen aangroeiende organismen zich op en kunnen zij de prestaties van het schip aantasten. Nog erger is dat een vervuilde romp vreemde soorten van de ene locatie naar de andere kan vervoeren.
Om invasieve en schadelijke soorten tegen te gaan, is antifoulingverf ontwikkeld om de rompen van schepen te coaten terwijl ze van land naar land varen en goederen, materialen en voedsel vervoeren. Antifoulingverf is een gespecialiseerde coating die als buitenste verflaag op de scheepsromp wordt aangebracht om de opbouw van aangroeiende organismen te verminderen en in sommige gevallen ook als anticorrosiemiddel te fungeren. Hoewel antifoulingverf helpt om aangroei op de scheepsromp te verminderen, brengt deze verf vanwege de bestanddelen in het materiaal ook bepaalde milieuoverwegingen met zich mee.
Ongeacht hoe men denkt over de voordelen en ecologische implicaties van antifoulingverf, moeten de buitenoppervlakken van de romp (met of zonder antifouling) regelmatig worden geïnspecteerd om ervoor te zorgen dat ze in goede staat blijven en dat zich geen organismen op de romp verzamelen. Na verloop van tijd zullen geverfde oppervlakken corroderen en opnieuw moeten worden aangebracht.
Het monitoren van de staat van verflagen kan een omslachtige en kostbare taak zijn. Traditionele methoden voor het uitvoeren van rompinspecties zijn onder meer het inhuren van een duikteam of het droogdok leggen van het schip (het volledig uit het water halen van het vaartuig). Beide methoden zijn vrij duur en deze factor kan ertoe leiden dat inspecties minder vaak worden uitgevoerd. Dit is zorgwekkend, omdat niet alleen de prestaties van het schip negatief kunnen worden beïnvloed. De scheepsromp kan eenvoudig een transportmiddel worden voor invasieve soorten om zich naar nieuwe wateren te verplaatsen.
De DTG3
Een onderwaterdrone van Deep Trekker, zoals de DTG3 ROV, stelt scheepseigenaren en ‑exploitanten in staat om dagelijks de staat van hun scheepsrompen te monitoren en te beoordelen, de opbouw van organismen tegen te gaan en tegelijkertijd de operationele kosten te verlagen. In situaties waarin geen antifoulingverf wordt gebruikt (wat in de nabije toekomst voor alle schepen het geval kan worden vanwege milieuregels), neemt het belang van regelmatige inspecties alleen maar toe.
Deep Trekker ROV’s zijn gebouwd om lang mee te gaan. Het zijn robuuste systemen die volledig draagbaar zijn en binnen enkele minuten kunnen worden ingezet. Het gebruiksgemak betekent dat vrijwel elk bemanningslid de onderwaterdrone kan bedienen. Om meer te weten te komen over hoe Deep Trekker ROV’s het perfecte hulpmiddel zijn om je romp te monitoren, kun je met ons contact opnemen via info@h2o-drones.com.
Die Debatte über die Sicherheit unserer Offshore-Infrastruktur hat in letzter Zeit stark an Intensität gewonnen. Die Nordsee ist ein dichtes Netz aus Kabeln, Rohrleitungen und Windparks, und die geopolitischen Spannungen machen deutlich, dass diese Systeme anfällig für Sabotage sind. Doch während sich die Aufmerksamkeit vor allem auf das Meer richtet, bleibt eine andere Schwachstelle auffallend unbeachtet: die Sicherheit unserer Onshore-Wasserbauwerke.
Schleusen, Deiche, Wehre und Pumpwerke bilden das Rückgrat unseres Hochwasserschutzes. Sie wurden gebaut, um extremen Naturgewalten standzuhalten, jedoch nicht immer unter Berücksichtigung moderner Bedrohungen. Gerade unterhalb des Wasserspiegels entsteht daher ein Risiko, da dort die Sicht eingeschränkt ist, weniger Kontrolle besteht und Inspektionen oft seltener durchgeführt werden.
Warum Unterwasserteile von Wasserbauwerken besonders anfällig sind
Wer über die Sicherheit an Land nachdenkt, stellt schnell fest, dass der Unterwasserteil unserer Infrastruktur eine Art Schattenwelt bildet. Es ist eine Umgebung, in der Schäden, Verschleiß oder sogar verdächtige Situationen leicht unbemerkt bleiben. Taucher können nicht überall hinkommen, Inspektionen sind von den Umständen abhängig und werden oft zu Zeitpunkten geplant, die in die Wartungsroutinen passen. Dadurch vergeht Zeit zwischen dem Entstehen eines Problems und dem Moment, in dem es entdeckt wird.
In einer Zeit, in der Kriminelle immer kreativer werden, ist das ein Risiko, das wir nicht ignorieren dürfen. Eine beschädigte Spundwand, ein unterminiertes Schleusentor oder ein Gegenstand, der absichtlich an einer gefährdeten Stelle zurückgelassen wurde, kann schwerwiegende Folgen haben. Nicht nur für die Wassersicherheit, sondern auch für die Wirtschaft und die Lebensqualität der Gebiete hinter den Deichen.
Wie Unterwasserdrohnen den Unterschied machen Unterwasserdrohnen bieten eine Möglichkeit, diese Lücke zu schließen. Sie sorgen für Sichtbarkeit an Orten, an denen normalerweise keine Augen sind. Eine Drohne kann innerhalb weniger Minuten ins Wasser gelassen werden, sobald sie vor Ort ist. Das ermöglicht es, schnell zu erkennen, was vor sich geht – sei es eine technische Störung, eine Beschädigung oder eine Situation, die näher untersucht werden muss.
Darüber hinaus ermöglichen Unterwasserdrohnen wesentlich häufigere Inspektionen. Während Inspektionen früher vor allem geplant waren, können sie nun bei Bedarf durchgeführt werden, ohne dass dies zusätzliche Risiken oder hohe Kosten mit sich bringt. Dadurch werden subtile Veränderungen früher erkannt. Ein kleiner Riss, der langsam größer wird, eine sich entwickelnde Bodensenkung oder ein Objekt, das gestern noch nicht da war: Unterwasserdrohnen bieten dank der Überwachung der Anlage unter Wasser den nötigen Einblick, bevor es zu einem Problem kommt.
Ein weiterer Vorteil besteht darin, dass Unterwasserdrohnen eine Art kontinuierlicher Überwachung von Hochwasserschutzanlagen an Land ermöglichen. Durch regelmäßige Besuche derselben Standorte und deren Inspektion entsteht eine Ausgangsbasis. Jede Abweichung davon fällt schneller auf. Das erleichtert die Beurteilung, ob es sich um natürlichen Verschleiß handelt oder um etwas, das möglicherweise auf Sabotage oder vorsätzliche Störung hindeutet.
Von reaktivem zu proaktivem Wassermanagement
Der Einsatz von Unterwasserdrohnen verändert die Art und Weise, wie Organisationen die Wassersicherheit betrachten. Während Inspektionen früher vor allem auf die Instandhaltung ausgerichtet waren, verlagert sich der Fokus nun auf Sicherheit und Widerstandsfähigkeit. Unterwasserdrohnen helfen dabei, schneller zu reagieren, besser zu überwachen und früher zu verstehen, was vor sich geht. Dadurch entsteht eine Form des proaktiven Wassermanagements, die den Herausforderungen unserer Zeit gerecht wird.
Die Diskussion dieses Themas erfordert Sorgfalt. Niemandem nützen Angst oder Spekulationen. Aber das Ignorieren von Schwachstellen hilft ebenso wenig. Die Niederlande sind ein Wasserland, und unsere Sicherheit hängt von einer Infrastruktur ab, die teilweise Jahrzehnte alt ist und sich zu einem großen Teil unter Wasser befindet. Gerade deshalb ist es sinnvoll, in Technologien zu investieren, die uns helfen, besser zu erkennen, was an Orten geschieht, an denen wir normalerweise blind sind.
Entlastung durch Innovation
Unterwasserdrohnen sind kein Allheilmittel, aber sie sind ein unverzichtbares Hilfsmittel in einer modernen Onshore-Sicherheitsstrategie. Sie ermöglichen es den Verantwortlichen, schneller zu reagieren, besser zu überwachen und früher zu erkennen, was vor sich geht. Wir beobachten, dass immer mehr Organisationen diesen Schritt gehen und dass der Markt für Unterwasserdrohnen in den Niederlanden wächst. Nicht weil es sein muss, sondern weil es sinnvoll ist und letztendlich dazu beiträgt, die Branche zu entlasten.
Die Sicherheit an Land verdient dieselbe Aufmerksamkeit wie die Sicherheit auf See. Vielleicht sogar noch mehr, denn die Folgen eines Versagens wirken sich unmittelbar auf unsere Dörfer, Städte und die Wirtschaft aus. Durch Investitionen in die Sichtbarkeit unter Wasser stärken wir den Schutz der Wasserbauwerke, die unser Land trocken halten.
De discussie over de veiligheid van onze offshore infrastructuur is de afgelopen tijd sterk toegenomen. De Noordzee is een druk netwerk van kabels, leidingen en windparken en de geopolitieke spanningen maken duidelijk dat deze systemen kwetsbaar zijn voor sabotage. Maar terwijl de aandacht vooral naar zee gaat, blijft een andere kwetsbaarheid opvallend onderbelicht: de veiligheid van onze onshore waterwerken.
Sluizen, dijken, stuwen en gemalen vormen de ruggengraat van onze bescherming tegen hoogwater. Ze zijn gebouwd om extreme natuurkrachten te weerstaan, maar niet altijd ontworpen met moderne dreigingen in gedachten. Juist onder de waterspiegel ontstaat dan een risico, omdat daar minder zicht is, minder controle en vaak minder frequente inspecties.
Waarom onderwaterdelen van waterwerken extra kwetsbaar zijn
Wie nadenkt over onshore veiligheid ontdekt al snel dat het onderwaterdeel van onze infrastructuur een soort schaduwwereld vormt. Het is een omgeving waar schade, slijtage of zelfs verdachte situaties gemakkelijk onopgemerkt blijven. Duikers kunnen niet overal komen, inspecties zijn afhankelijk van omstandigheden en worden vaak gepland op momenten dat het past binnen onderhoudsroutines. Daardoor zit er tijd tussen het ontstaan van een probleem en het moment waarop het wordt ontdekt.
In een tijd waarin kwaadwillenden steeds creatiever worden, is dat een risico dat we niet kunnen negeren. Een beschadigde damwand, een ondermijnde sluisdeur of een object dat bewust is achtergelaten op een kwetsbare plek kan grote gevolgen hebben. Niet alleen voor de waterveiligheid, maar ook voor de economie en de leefbaarheid van gebieden achter de keringen.
Hoe onderwaterdrones het verschil maken Onderwaterdrones bieden een manier om deze blinde vlek te verkleinen. Ze brengen zichtbaarheid op plekken waar normaal geen ogen zijn. Een drone kan binnen een paar minuten het water in zodra ze ter plekke zijn. Dat maakt het mogelijk om binnen snel te zien wat er speelt, of het nu gaat om een technische storing, een beschadiging of een situatie die verder onderzocht moet worden.
Daarnaast maken onderwaterdrones het mogelijk om veel frequenter te inspecteren. Waar inspecties voorheen vooral gepland waren, kunnen ze nu plaatsvinden wanneer dat nodig is, zonder dat dit extra risico’s of hoge kosten met zich meebrengt. Daardoor worden subtiele veranderingen eerder opgemerkt. Een kleine scheur die langzaam groter wordt, een bodemverzakking die zich ontwikkelt of een object dat er gisteren nog niet lag: onderwaterdrones bieden het inzicht voordat het een probleem wordt dankzij monitoring van de asset onderwater.
Een ander voordeel is dat onderwaterdrones een vorm van continu toezicht kunnen bieden op onshore waterkeringen. Door regelmatig terug te keren naar dezelfde locaties en daar te inspecteren, ontstaat een nulmeting. Alles wat daarvan afwijkt valt sneller op. Dat maakt het eenvoudiger om te bepalen of er sprake is van natuurlijke slijtage of iets dat mogelijk duidt op sabotage of bewuste verstoring.
Van reactief naar proactief waterbeheer De inzet van onderwaterdrones verandert de manier waarop organisaties naar waterveiligheid kijken. Waar inspecties vroeger vooral gericht waren op onderhoud, verschuift de focus nu naar veiligheid en weerbaarheid. Onderwaterdrones helpen om sneller te reageren, beter te monitoren en eerder te begrijpen wat er speelt. Daarmee ontstaat een vorm van proactief waterbeheer die past bij de uitdagingen van deze tijd.
Het bespreken van dit onderwerp vraagt om zorgvuldigheid. Niemand is gebaat bij angst of speculatie. Maar het negeren van kwetsbaarheden helpt evenmin. Nederland is een waterland en onze veiligheid hangt af van infrastructuur die deels tientallen jaren oud is en waarvan een groot deel zich onderwater bevindt. Juist daarom is het verstandig om te investeren in technologie die ons helpt beter te zien wat er gebeurt op plekken waar we normaal blind zijn.
Ontzorgen door innovatie Onderwaterdrones zijn geen wondermiddel, maar ze vormen wel een essentieel hulpmiddel in een moderne onshore veiligheidsstrategie. Ze geven beheerders de mogelijkheid om sneller te reageren, beter te monitoren en eerder te begrijpen wat er speelt. We zien dat steeds meer organisaties deze stap zetten en dat de markt van onderwaterdrones in Nederland groeit. Niet omdat het moet, maar omdat het verstandig is en uiteindelijk de sector helpt ontzorgen.
Onshore veiligheid verdient dezelfde aandacht als offshore veiligheid. Misschien zelfs meer, omdat de gevolgen van falen direct impact hebben op onze dorpen, steden en economie. Door te investeren in zichtbaarheid onderwater versterken we de bescherming van de waterwerken die ons land droog houden.